

Unitree Go2
- Нагрузка
- ≈8 кг
- Работа без груза
- 2-4 ч
- Скорость на ровном
- 3.7 м/с
Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Toyota Walk Me для вашего объекта и какая помощь понадобится после поставки.
концепт · Под заказ
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
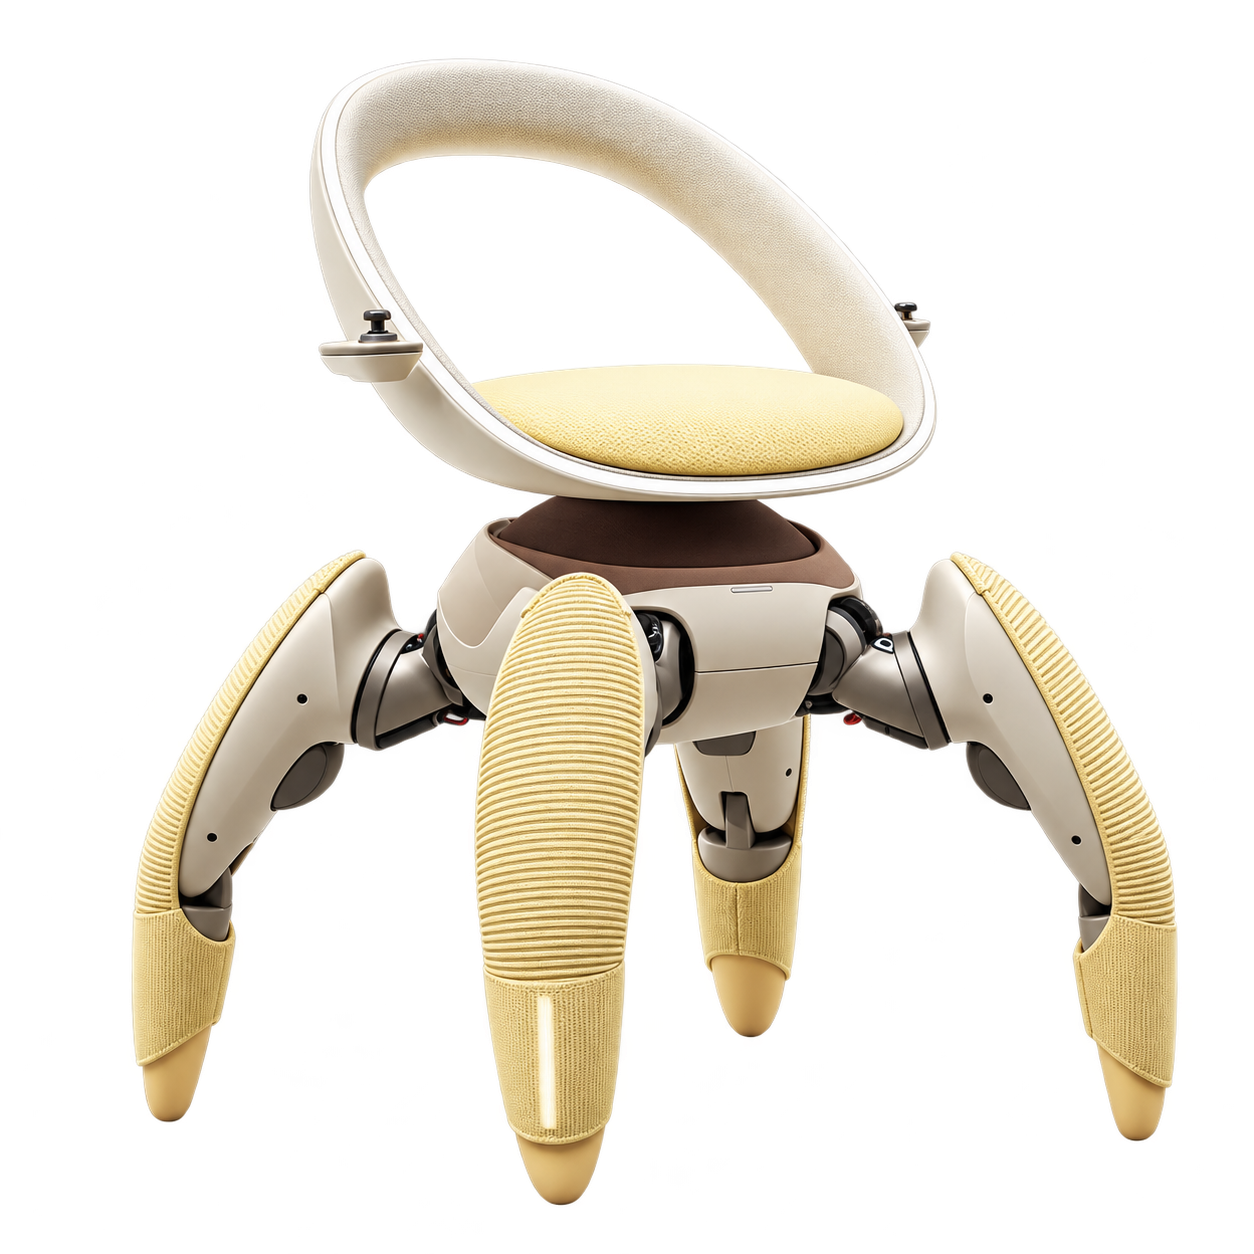
Toyota Walk Me - прототип роботизированного кресла для персонального перемещения. Вместо колёс конструкция использует четыре подвижные ноги. Toyota представляет её как способ расширить повседневную мобильность на маршрутах со ступенями и неровным покрытием. Устройство показано в серии Me на Japan Mobility Show 2025; серийная версия пока не подтверждена.
Для Walk Me заявлены движение внутри помещений и на улице, преодоление ступеней и перемещение по неровной поверхности. Такая концепция ориентирована не на верховую езду, а на перевозку человека в кресле. При оценке её перспектив главный вопрос - какие участки повседневного маршрута она сможет сделать доступнее.
Описание возможностей прототипа не означает, что устройство подходит для любой лестницы. Для конкретного маршрута потребуется проверить геометрию ступеней, ширину площадок, поверхность и условия посадки. Предельные значения этих параметров производитель в рассмотренных материалах не приводит.
По информации Toyota, для обучения движению использовалось около 10 000 симуляций. Это сведения о методе разработки, а не число испытаний с пассажиром или подтверждение безопасности в любых условиях.
Роботизированное кресло следует оценивать как единую систему: важно не только прохождение препятствия, но и положение пользователя, возможность остановиться и порядок действий при нештатной ситуации. Эти вопросы нужно проверять по эксплуатационной документации, а не по внешнему виду прототипа.
Walk Me можно рассматривать при изучении перспектив доступной мобильности в жилой среде, общественных пространствах и на прогулочных маршрутах. Для организаций это пока предмет исследования потребностей, а не готовое решение, которое можно включить в действующую услугу перевозки посетителей.
При подготовке такого проекта полезно описать, где человеку нужна помощь при перемещении, как организованы посадка и сопровождение, какие препятствия встречаются ежедневно. Это позволит сформулировать требования к будущему устройству без обещания функций, которые ещё не подтверждены.
В открытых материалах, использованных для этой карточки, не указаны допустимая масса пользователя, скорость, габариты, время работы и параметры зарядки. Не подтверждены также комплект датчиков и интерфейсы интеграции. Поэтому сведения о других устройствах Toyota нельзя использовать для заполнения пропусков.
В частности, Boost Me и Challenge Me - отдельные разработки той же серии. Их способы управления и особенности конструкции не являются характеристиками Walk Me. Публичная демонстрация также не заменяет подтверждение допуска устройства к конкретному сценарию использования.
Toyota Walk Me остаётся представленной концептуальной разработкой. На 5 октября 2026 года в найденных официальных источниках не опубликован срок начала серийных продаж. Подтверждённых условий заказа и поставки нет.
Оставьте в Unibot обращение с описанием задачи и среды использования. Оно позволит зафиксировать интерес к шагающей мобильности, но не является предзаказом, подтверждением доступности или обещанием поставки Toyota Walk Me.




Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.

