


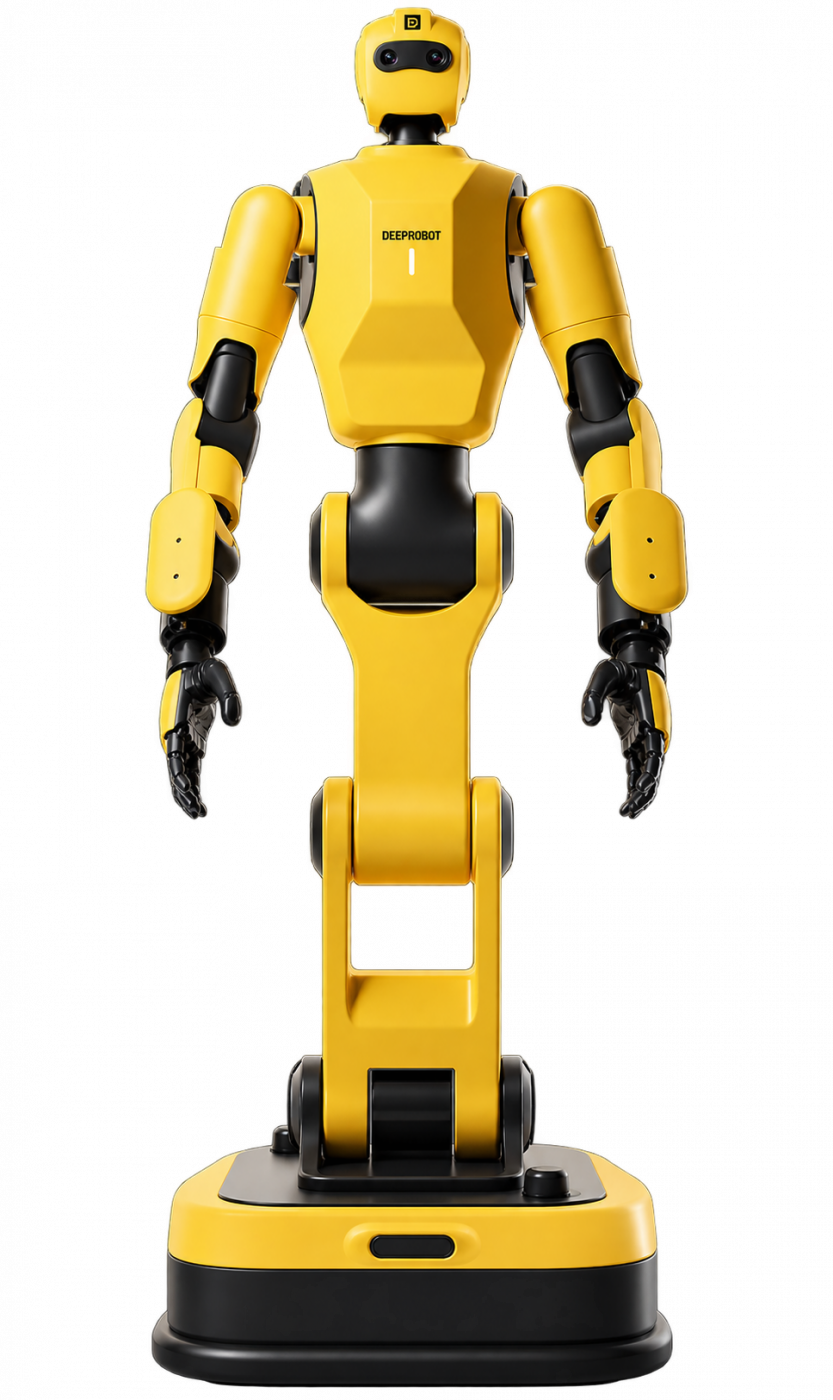
DexForce W1 Pro - это антропоморфный робот полного корпуса высотой 1636 мм. Компактный? Для такого класса - да. Габариты 682×550×1636 мм, вес 110 кг. Устойчивая платформа, которая не покачнётся при резких манёврах.
34 степени свободы. Это максимум для данной модели. Ощутите, как робот повторяет пластику человеческого тела: шея - 2 степени свободы, пояс - 2, ноги - 2. Каждая рука получила по 7 степеней свободы - плечо, локоть, запястье. Стандартная комплектация включает ловкую кисть: 6 активных степеней свободы и пять пальцев, как у человека. Опционально доступен двухпальцевый захват с 1 степенью свободы.
Грузоподъёмность руки - 10 кг. Точность позиционирования - ±0,5 мм. Такой показатель позволяет выполнять тонкую сборку и точные манипуляции без потери качества.
Передвигается робот на дифференциальном шасси: вперёд, назад, вращение на месте. Максимальная скорость - 1,5 м/с, номинальная - 1,2 м/с. Навигация построена на лазерном SLAM. Точность позиционирования шасси - ≤±20 мм и ±2°.
Зрение - человекоподобное бинокулярное, база 6 см. Плюс бинокулярный алгоритм на большой модели. Опционально поддерживаются RGBD-камеры на обоих запястьях.
Автономность - от 8 часов. Ёмкость аккумулятора 40 Ah. Доступна опция LiFePO4 той же ёмкости. Есть возможность непрерывного питания по проводу. Высокочастотное управление движением - 1 кГц.
Вторичная разработка и телеуправление - да. Стандартная архитектура: двухкомпьютерная, от 300 TOPS. Опция: однокомпьютерная от 150 TOPS или двухкомпьютерная от 300 TOPS.
Где пригодится? Сбор и обучение данных, исследования и образование, коммерческие услуги, промышленное производство. Робот работает и в автономном передвижении, и стационарно.
DexForce W1 Pro - прочная, удобная и гибко настраиваемая платформа. Выберите конфигурацию под свою задачу.
Обсудим вашу задачу
Подберем решение для бизнеса
Оставьте контакты, и менеджер поможет определить подходящий сценарий автоматизации.