Перейти к содержимому

Fourier GRW

Fourier

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли Fourier GRW для вашего объекта и какая помощь понадобится после поставки.

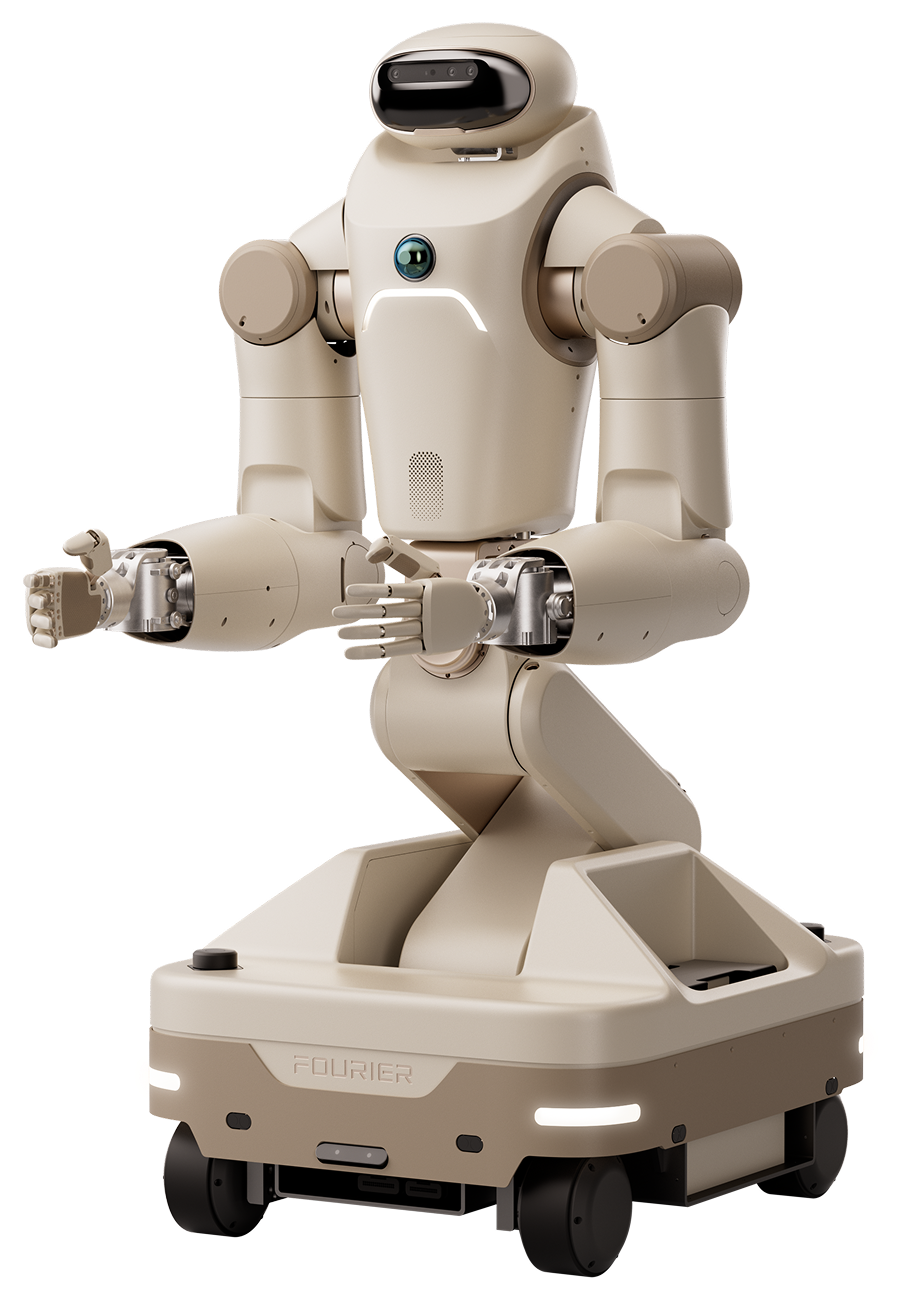
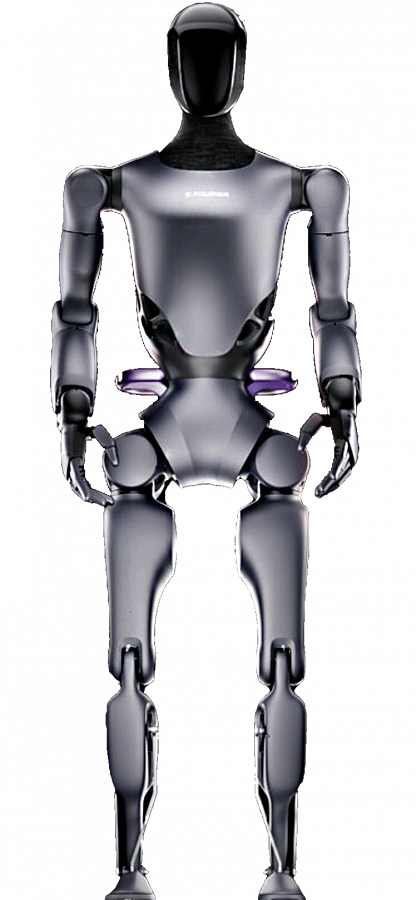
Fourier GRW - колёсный двухручный робот с регулируемой высотой корпуса для переноса, сортировки и исследований мобильных манипуляций.

Нагрузка двух рук
≤16 кг
Автономность макс.
≤240 мин
Без захватов
29 ст. св.

Цена по запросу · Под заказ

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

Fourier GRW - колёсный робот с двумя руками для разработки операций подъёма, переноса и сортировки предметов. Подвижный корпус меняет высоту и положение рабочей зоны, а мобильное основание доставляет роботизированные руки к нужной позиции. Производитель рассматривает применение в складских, производственных и вспомогательных сервисных процессах.

Интегратор выбирает конечные захваты, подготавливает маршрут и задаёт последовательность действий в визуальной среде. Система FOCUS поддерживает управление и взаимодействие нескольких роботов. Для конкретного объекта проверяются доступность рабочих позиций, движение рядом с людьми и свойства перемещаемых предметов. AI-вычислитель и конечные захваты предлагаются в разных исполнениях; они согласуются для поставляемого комплекта.

Характеристики

Характеристики

Нагрузка двух рук
≤16 кгСуммарно для двух рук; тип захватов согласуется
Высота
116–165 см
Макс. скорость
5.4 км/ч
Масса
≈160 кгВключение аккумуляторов отдельно не указано
Основание Д×Ш
72 × 61.8 см
Ширина плеч
58.5 см
Размах рук
197 смБез конечных захватов
Макс. высота досягания
210 см
Макс. рабочая высота
200 см
Диаметр разворота
89.5 см
DoF без захватов
29
DoF одной руки
7
DoF головы
2
DoF поясницы
3
DoF нижнего корпуса
2
DoF основания
8
Пиковый момент
≈500 N·mПиковое значение; конкретный сустав не указан
Номинальное напряжение
48 V
Номинальная мощность
≈1200 Вт
Макс. уклон
≤10 °
Повторяемость
±0.1 mm
Батареи
2 × 720 ВтчДве литий-ионные батареи
Масса батареи
5.8 кгВ строке источника не уточнено, на одну батарею или комплект
Автономность
≤240 минДо4ч; нагрузка и цикл испытания не указаны
Зарядка
≈120 мин
Циклы батареи
≥200080% DoD
Замена батареи
Горячая
ОС
Ubuntu 22.04
Процессор
AMD RyzenМодель AMD Ryzen не указана; в отдельной строке CPU указано 8 ядер
Порты центрального компьютера
USB Type-C / USB3.0 / RJ45
Связь суставов
EtherCAT
RGB-структурированный свет
1 шт.
Камеры глубины
4 шт.
Ультразвуковые датчики
8 шт.
Лидары
2 шт.
Инерциальный модуль
6 осиУскорение и угловая скорость
Динамик
5 Вт
AI-платформа
Jetson AGX Orin / ThorОпциональные расширения; точное исполнение согласуется
Конечные захваты
ОпциональныТрёхпальцевый, двухпальцевый, лопастной захват или подвижная кисть
Тормоз при потере питания
Предусмотрен
Батарея: номинальное напряжение
48 В
Батарея: напряжение зарядки
51 В
Зарядное: вход
100–240 В AC; 50/60 Гц
Зарядное: выход
51 В / 7 А
Каркас и облицовка
Авиационный алюминиевый сплав / конструкционный пластик
Страна происхождения
Китай

Новости о роботе и бренде

О роботе: 0 · О бренде: 1 · Все новости

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.