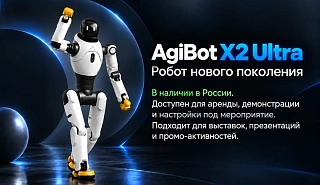
KEENON XMAN-F1 - двуногий человекоподобный робот, который производитель развивает для сервисных сценариев и взаимодействия с людьми. Подвижные руки с кистями, координированное тело и лицевой экран позволяют строить сценарий, в котором движение и общение работают совместно. Двуногая кинематика позволяет согласовывать перемещение с движениями корпуса и конечностей.
При подготовке задачи команда задаёт действия и проверяет их в рабочем окружении. Производитель предусматривает VR-телеоперацию двумя руками, мультимодальное восприятие и координацию нескольких роботов через систему диспетчеризации. Камеры глубины, широкоугольные камеры и лидар дают входные данные для восприятия среды; микрофоны, динамики и лицевой дисплей обеспечивают каналы общения. Конкретный сервисный процесс требует настройки движений, взаимодействия и порядка передачи задания персоналу.
Характеристики
XMAN-F1: паспорт и функции
Степени свободы
43 DOF
Рост
175 см
Масса
68 кг
Одна рука
7 DOFДве руки
Одна нога
6 DOFДве ноги
Талия
3 DOF
Голова
2 DOF
Одна кисть
6 DOFДве кисти
Вычислительная производительность
275 TOPS
Накопитель
64 ГБ
Память VRAM
64 ГБ
Камеры глубины
4 шт.
Широкоугольные камеры
4 шт.
3D-лидар
ПредусмотренВосприятие спереди и сзади
Передвижение
Двуногое
Микрофоны
Всенаправленные HD
Динамики
Двухканальные
Лицевой дисплей
HD, гибкий изогнутый
Обучение
Глубокое обучение с подкреплением и модели VLA
Диспетчеризация
Собственная система; совместная работа нескольких роботов между сценариями
Телеоперация
VR для двух рук с мультимодальным восприятием и обратной связью