Перейти к содержимому

Elephant Robotics myCobot 320 M5

Elephant Robotics

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли Elephant Robotics myCobot 320 M5 для вашего объекта и какая помощь понадобится после поставки.

Нагрузка
1 кг
Степени свободы
6 DOF
Напряжение питания
24 В

490 000 ₽

Стоимость платформы

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

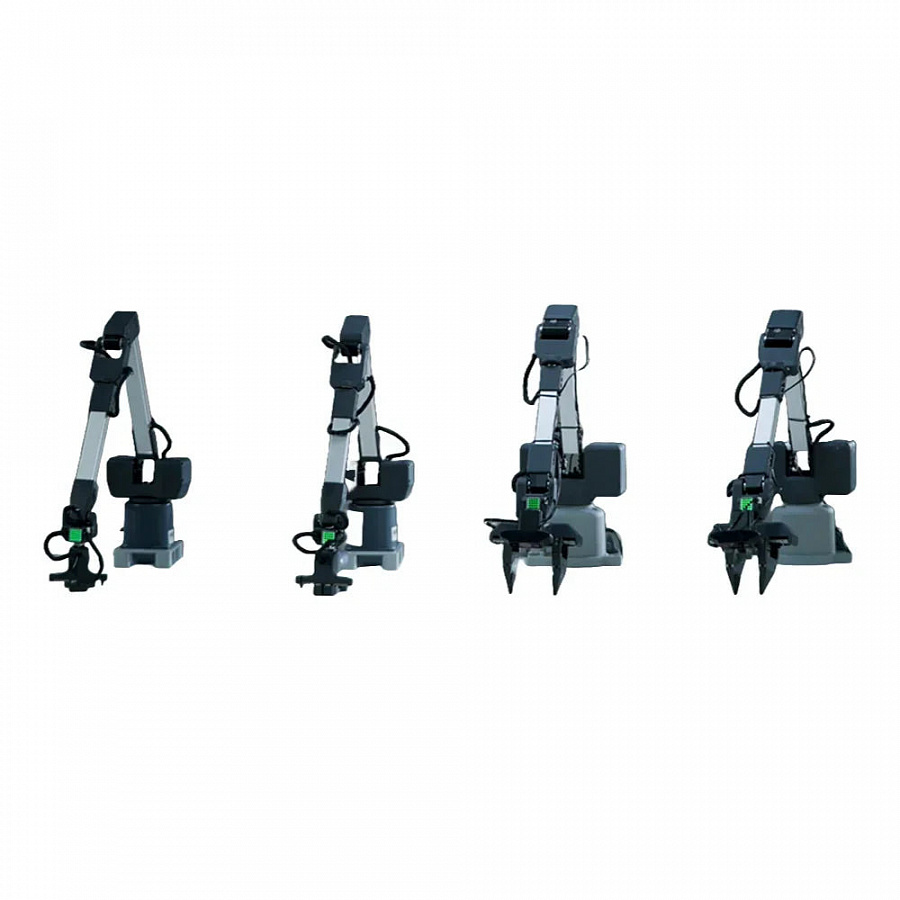
Elephant Robotics myCobot 320 M5 - настольный шестиосевой манипулятор для обучения робототехнике, лабораторных экспериментов и разработки операций с предметами.

Обучение и эксперименты

Пользователь задаёт движения суставов и положения инструмента, записывает траектории и разрабатывает управляющие программы. Для работы с предметами выбирают совместимый захват или присоску и учитывают рабочую область и допустимую нагрузку.
Характеристики

Параметры и оснащение

Нагрузка
1 кг
Степени свободы
6 DOF
Рабочий радиус
350 ммИсполнение с рабочим радиусом 350 мм; у прежнего выпуска 320 мм
Напряжение питания
24 В
Скорость сустава
160 °/с
Управление
M5Stack Basic / ESP32
Программирование
Python; C++; C#; JavaScript
ОС компьютера
Windows; Linux; macOS
Программное обеспечение
myBlockly; myStudio; Arduino
Управление суставами
Поддерживается
Декартово движение
Поддерживается
Запись траектории
Поддерживается
Беспроводное управление
Поддерживается
Протоколы
Serial; TCP/IP; Modbus
Bluetooth
Поддерживается
Wi-Fi
Поддерживается
Порт Type-C
1 шт.
CPU
ESP32240 МГц, два ядра
Вычислительная производительность
600 DMIPS
SRAM
520 КБ
ROS
ROS1
UiFlow
Поддерживается
I/O
6 × INPUT;6 × OUTPUT
Аварийная остановка
Поддерживается
Внешний компьютер
ТребуетсяДля ROS/Python, Blockly, камеры и Modbus
Суставы J1–J5
−165…165 °Исполнение с рабочим радиусом350мм
Сустав J6
−175…175 °Исполнение с рабочим радиусом350мм
Повторяемость
±0.5 ммДля исполнения350мм; не абсолютная точность
Страна происхождения
Китай

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.