На недавних Всемирных играх гуманоидных роботов 2026 в Пекине машины бегали спринты, боксировали, играли в футбол и решали задачи, подсмотренные на заводах, в ресторанах и в чрезвычайных ситуациях. Робот Tiangong Ultra пробежал стометровку за 8,64 секунды - быстрее мирового рекорда Усэйна Болта в 9,58.
Но если мы правда хотим понять, готовы ли гуманоиды к повседневной жизни, куда больше скажет испытание куда менее эффектное: стирка.
Стирка как настоящий тест
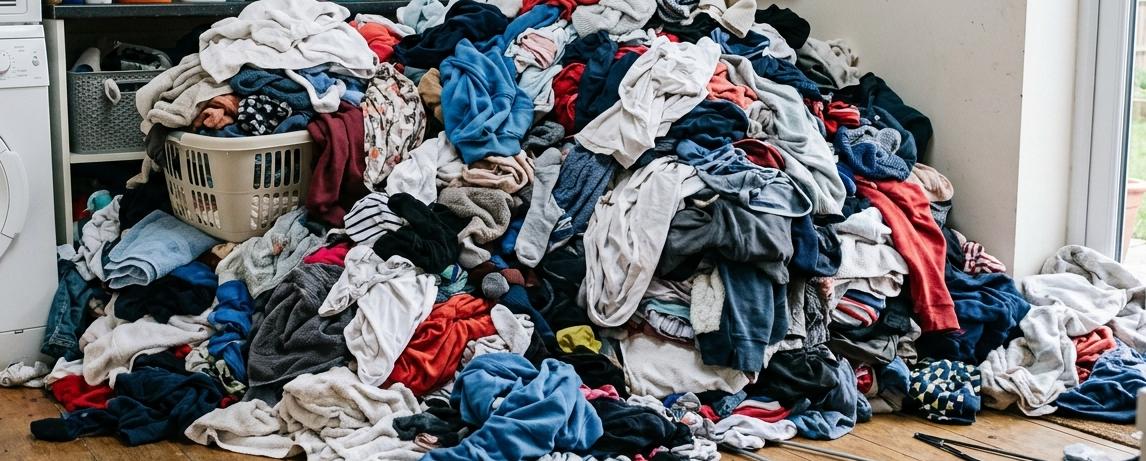
Сможет ли робот вытащить смятую футболку из корзины, сообразить, где у неё перед, где спина, аккуратно сложить - и не растеряться, когда рукав выскользнет из захвата?
Пока ни одна робосистема не справляется надёжно со всем циклом стирки: донести корзину до машинки, разобрать вещи по программам, потом вынуть, развесить, сложить и погладить. Даже складывание остаётся головной болью - роботу нужно приноравливаться к одежде разной формы, размера, материала и степени мятости.
Почему бег проще стирки
Бегать быстро, конечно, трудно. Гуманоиду приходится согласовывать работу множества суставов, держать равновесие и выдавать мощные движения, не падая. Но сама задача довольно понятна. Робот знает, куда бежать, дорожка предсказуема, а финишная черта вдруг не меняет форму.
Стирка - совсем другое дело. Рубашка может быть вывернута наизнанку. Один рукав - спрятан под другой вещью. Штаны - намотаны на полотенце. Ткань мягкая и постоянно меняет форму. Поднимешь один угол футболки - и всё остальное приходит в движение.
Люди проделывают всё это не задумываясь. Встряхнули рубашку, заметили, где рукава, почувствовали, что ткань скользит, и почти автоматически перехватили. Для робота каждое такое микро-действие - отдельная задача. Вот почему обычная домашняя рутина может рассказать об интеллекте машины больше, чем эффектный спортивный трюк.
Дом непредсказуем для робота
Полезный домашний робот не может просто раз за разом повторять одно и то же движение. Он должен замечать, когда реальность расходится с ожиданиями, и подстраиваться. И это важно, потому что гуманоидов всё чаще обсуждают как будущих помощников в домах и учреждениях ухода, а также на заводах и складах.
Заводской конвейер часто можно организовать так, чтобы детали прибывали в предсказуемые позиции. Семейный дом - не такой. Одежда, игрушки и мебель постоянно перемещаются, а люди, дети и питомцы делают среду ещё менее предсказуемой.
Почему один робот не может просто скопировать другого
Есть и другая сложность. Когда один робот научится складывать рубашку, может показаться очевидным: давайте просто перенесём этот навык на всех остальных. Увы, физические умения работают не как приложение, которое ставится на любую машину.
Представьте специализированного робота для стирки с жёсткими руками, камерами сверху и захватами, созданными специально под ткань. У гуманоида камеры могут быть в голове, пятипалые руки, другие суставы и ограничения по балансу. Одно и то же движение даст совсем разный результат.
Закреплённая роборука может тянуться вперёд, не беспокоясь о падении. Гуманоиду, чтобы дотянуться через стол, порой приходится двигать бёдрами, ногами и ступнями - только чтобы устоять.
Датчики тоже важны. У одного робота могут быть чувствительные сенсоры в пальцах. Другой полагается в основном на камеры.
Но кое-какие знания всё же передаются. Один робот может объяснить другому, как выглядит рубашка, где у неё плечи, как выглядит хорошая складка или как понять, что рукав застрял под низом. А робот-получатель всё равно должен сам сообразить, как воплотить эти идеи своими руками, суставами, камерами и корпусом.
Исследовательские проекты вроде Open X-Embodiment как раз этим и занимаются - собирают опыт самых разных роботов в одну копилку. Проект объединил больше миллиона реальных траекторий движений от 22 типов роботов. Расчёт на то, что машины смогут учиться друг у друга полезным закономерностям, а не начинать каждый раз с нуля.
Что считать прогрессом?
Humanoid Robot Games ценны уже тем, что делают робототехнику видимой и показывают, как быстро движется технология.
Просто стоит трезво понимать, что именно доказывают эти демонстрации. Для роботов, которым предстоит жить и работать рядом с нами, куда важнее другие вопросы. Справится ли робот с незнакомым предметом? Заметит ли, что ошибся, и исправится без помощи человека? Сколько он протянет без вмешательства извне?
Такие показатели вряд ли соберут миллионы просмотров. Зато они куда ближе к тем навыкам, от которых реально зависит, станут ли человекоподобные роботы по-настоящему полезными.
Робот, пробегающий стометровку быстрее мирового рекорда человека, впечатляет. А вот робот, который берёт грязную корзину с бельём, разбирает его, складывает и замечает, когда что-то пошло не так, расскажет нам гораздо больше о том, пришёл ли на самом деле универсальный робоинтеллект.
Главная гонка для человекоподобных роботов, возможно, не против секундомера. А против горы белья.