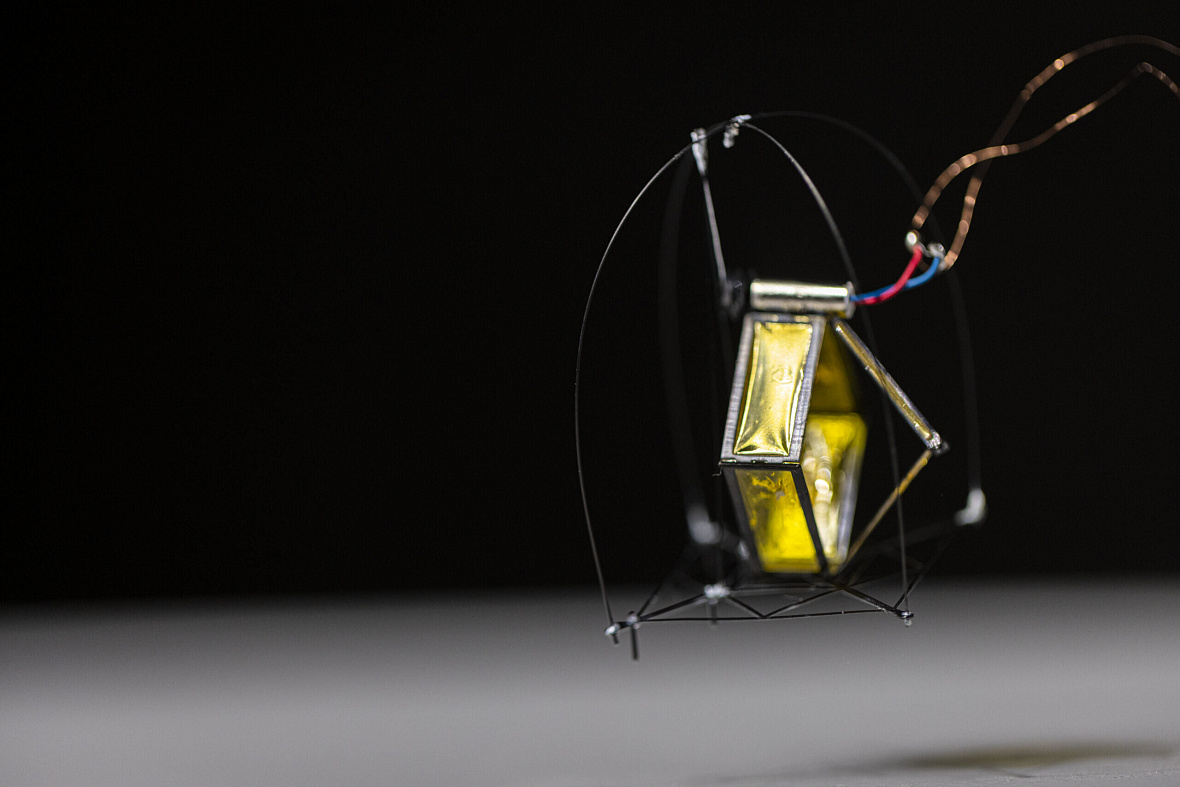
DirectHop, прыгающий робот весом в один грамм, разработанный в Университете Вашингтона, отрывается от стола. В отличие от более привычных пружинных прыгунов, DirectHop приводится в движение напрямую крошечным мотором - и потому может точно задавать высоту прыжка.
Почему прыжки выгоднее полёта
Небо всё плотнее забито жужжащими, зависающими, порхающими дронами. Но вспомним и о скромном прыгающем роботе. Прыжки - популярный способ передвижения в мире насекомых и земноводных - почти на два порядка энергоэффективнее полёта.
Комару приходится тратить силы постоянно, чтобы держаться в воздухе. Блоха же работает только в момент прыжка.
Эта экономия может окупиться и в робототехнике. Группа небольших простых прыгающих роботов способна обследовать местность куда дешевле летающих дронов. Они могли бы искать утечки газа на нефтеперерабатывающем заводе, следить за расходом воды и удобрений на ферме или даже исследовать другие планеты.
Что умеет DirectHop
Именно с этой мыслью инженеры Университета Вашингтона и создали DirectHop - робота весом примерно 1 грамм (0,04 унции), который умеет совершать несколько прыжков подряд и поднимается достаточно высоко, чтобы перемахнуть через стандартную ступеньку лестницы.
Крошечный электромотор и три складные ноги позволяют ему выпрыгивать на заданную высоту с точностью до 1 сантиметра (0,4 дюйма). Приземлившись, DirectHop может дёрнуться, встать на ноги и подготовиться к следующему прыжку.
Прототип помещается на ладони. Это лишь один из многих шагов на пути к автономному прыгающему роботу, способному передвигаться в самых разных условиях.
«На мой взгляд, три самые сложные задачи для прыгающих роботов - это умение менять длину прыжка, самостоятельно вставать и перезаряжаться для серии прыжков, - говорит старший автор работы Сойер Фуллер, доцент кафедры машиностроения Университета Вашингтона. - DirectHop преодолевает все три препятствия благодаря совершенно новой конструкции, и мы уже уверенно движемся к решению других задач - бортового питания, управления и навигации».
Фуллер и его команда представят статью о DirectHop 30 сентября на Международной конференции по интеллектуальным роботам и системам (IROS 2026).
Отказ от пружины
Большинство прыгающих роботов копируют насекомых вроде блох - тех, что буквально работают на пружинах. Блоха сжимает, а потом отпускает части своего экзоскелета, чтобы прыгнуть на расстояние, в 50 раз превышающее её собственный рост.
Роботы с пружинами и защёлками тоже умеют прыгать впечатляюще далеко. Но откалибровать длину прыжка им непросто: разряд пружины - это, как выразился Фуллер, «всё или ничего». К тому же пружины и защёлки - сложные механизмы, которые трудно собирать и обслуживать в малом масштабе.
Решение DirectHop - полностью отказаться от пружины.
«Мы обнаружили, что очень маленький электромотор способен разгоняться достаточно быстро, чтобы напрямую обеспечить прыжок - так же, как мышцы лягушачьей лапы напрямую обеспечивают её прыжок, - говорит ведущий автор Ханьцюань (Джон) Ван, аспирант-исследователь кафедры машиностроения Университета Вашингтона. - А ещё мы выяснили, что, регулируя ток, подаваемый на мотор, можно заставить робота прыгать на определённое расстояние».
Как это устроено
Сам робот - это крошечный электромотор, прикреплённый к стойке отрезком лески. Когда мотор разгоняется, он быстро наматывает леску и подтягивает себя вверх по стойке, увлекая в воздух всё остальное тело робота. Пока мотор поднимается, три шарнирные ноги выдвигаются, удерживая его на одной оси со ступнёй робота.
Поскольку в воздухе робот обычно кувыркается, исследователи добавили каркас безопасности - он поддерживает корпус при падении на бок. Оттуда команда научилась ставить робота на ноги в 90% случаев: мотор отправляют обратно вниз по стойке, центр тяжести смещается, и робот перекатывается обратно на ступню, готовый к новому прыжку.
Дизайн подсказали коробчатые черепахи - они переворачиваются на лапы с помощью панциря похожей формы.
Ограничения и планы
У нынешнего прототипа хватает ограничений. Питание подводится по проводам, а рулить или хотя бы ориентироваться он не умеет - только случайно дёргается.
Впрочем, Ван и Фуллер уже работают над решением: солнечные элементы и аккумулятор на борту, вибромоторчик, чтобы крутиться на месте, крошечные выдвижные ножки для регулировки угла прыжка, камера и электроника для навигации.
На полной мощности DirectHop прыгает достаточно высоко, чтобы перемахнуть стандартную ступеньку. Фото: Andre Quiles/University of Washington
«Одна из наших целей - полностью автономный подъём по лестнице, - говорит Фуллер. - Камера смотрит на ступеньку, процессор прикидывает, как высоко надо прыгнуть, робот выравнивается, прыгает, встаёт на лапы, снова выравнивается - и так по кругу. Простые датчики и действия складываются в сложную задачу».
Десять долларов за робота
Ван считает вполне реальным собрать полноценного DirectHop примерно за 10 долларов - уж больно мелкие и дешёвые детали. За такие деньги роботы могут стать отличным полурасходным дополнением к более крупным, умелым и дорогим машинам.
«Мы могли бы отправить в поле сотню, а то и тысячу таких роботов, - говорит Ван. - Если часть потеряется или выйдет из строя, это не провал. Команда свою задачу выполнит».