Чему учит насекомое
Палочники, названные так за поразительное сходство с веточками, - классическая модель для изучения ходьбы. Ученые использовали открытый источник данных, содержащий всего три-четыре шага насекомого. Из этих данных ИИ одновременно вывел две вещи. Первое - к чему стремится палочник при ходьбе (так называемое «вознаграждение»). Второе - как должны двигаться ноги, чтобы этого достичь.Вопрос не в том, как ходить, а зачем
Большинство работ спрашивают, как заставить робота шагать. Это исследование задается вопросом, для чего вообще нужна ходьба. «Мы никогда не говорили роботу, как ходить, - объясняет Дай Оваки, доцент Университета Тохоку. - Мы спросили, чего пытается достичь насекомое, и позволили роботу самостоятельно стремиться к той же цели».Быстрее и дешевле
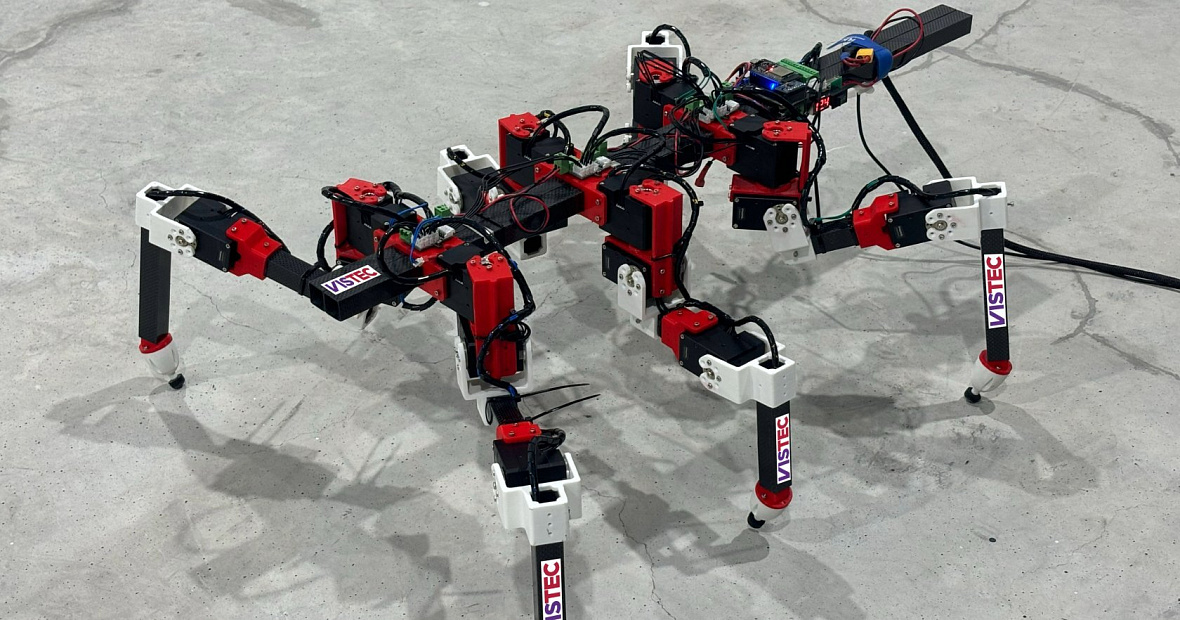
Робот освоил ходьбу в три раза быстрее, чем при использовании стандартного вознаграждения. Если давать машине конкретные инструкции о движении каждой ноги, процесс проектирования затягивается, и его приходится повторять для каждой новой модели. Этот подход, напротив, устраняет данный этап, предлагая роботу животное-учителя. Обучение проходит в двух категориях. Одна часть улавливает общие закономерности. Другая хранит информацию, относящуюся к конкретной машине. Такое разделение позволяет переносить результаты на других роботов. Каждой новой модели не приходится начинать с нуля, что удешевляет и ускоряет производство. Шестиногий робот RedMirror из VISTEC ходит, используя закон управления, извлеченный всего из нескольких шагов палочника. Фото: Дай Оваки, 2026 Как работает метод. ИИ считывает цель ходьбы из данных палочника. Затем эта цель переносится на робота с другим телом. Фото: Дай Оваки, 2026 «Удивительно, что нескольких шагов одного палочника хватило, чтобы найти принцип, работающий на машине в пять раз крупнее», - отмечает Оваки.Метод и перспективы
В исследовании применили метод обратного обучения с подкреплением: ИИ не объясняют, как ходить, - он учится, пытаясь понять цель идеального примера. В данном случае примером стал палочник, но в качестве моделей могут выступать и другие животные с высокой ловкостью. Исследователи добавляют, что следующий шаг - внедрение памяти, чтобы робот мог учиться и накапливать опыт со временем. Это приблизит создание высокомобильных машин, которые однажды помогут в ликвидации последствий катастроф.Шестиногий робот научился ходить, глядя на палочника
Данные о публикации
Yuchen Wang и соавторы, «От поведения насекомого к переносимому движению робота: вывод воплощённых локомоторных принципов из ограниченных данных с помощью состязательного обратного обучения с подкреплением», Bioinspiration & Biomimetics (2026). DOI: 10.1088/1748-3190/ae901f
Кто стоит за этой историей? Свати Местри
Свати Местри имеет степень бакалавра в области электронной инженерии и работает редактором контента с 2019 года. Она редактировала исследовательские документы в сфере технологий, здравоохранения и материаловедения, а особый интерес у неё вызывают технологии и космос. Полный профиль →
Роберт Иган
Бакалавр математической биологии, магистр творческого письма. Много путешествовал, имеет уникальный взгляд на науку и язык. Полный профиль →
Цитата:
Шестиногий робот учится ходить у палочника (2026, 27 августа), получено 28 августа 2026 года с https://techxplore.com/news/2026-08-legged-robot-insect.html
Этот документ защищён авторским правом. За исключением добросовестного использования в личных или исследовательских целях, ни одна часть не может быть воспроизведена без письменного разрешения. Материал предоставлен исключительно в информационных целях.