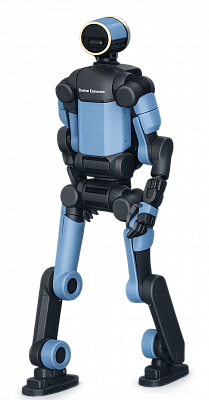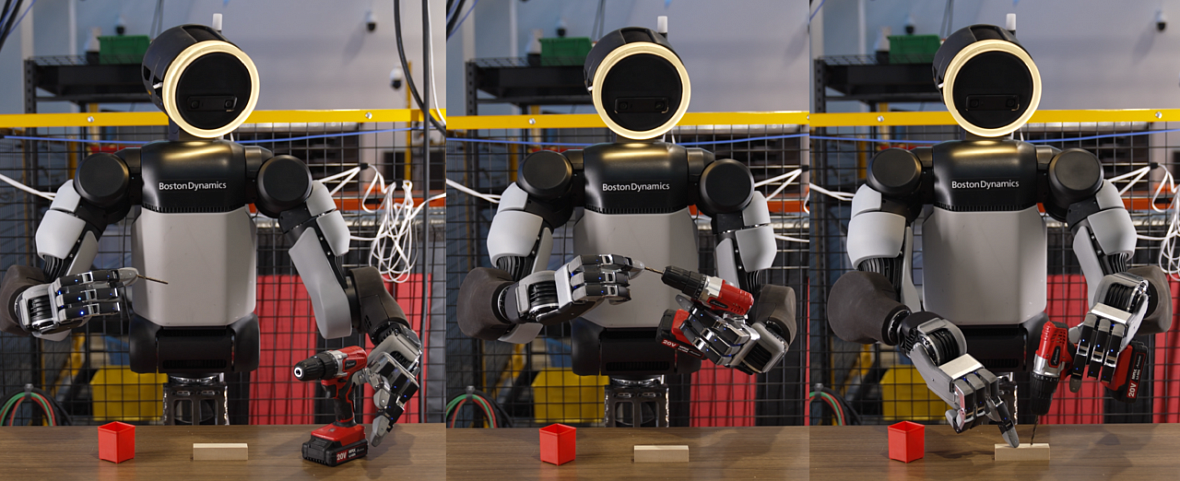
Boston Dynamics показала четырёхпалую руку для человекоподобного робота Atlas. У неё 13 степеней свободы и тактильные датчики - робот может работать с инструментами и манипулировать мелкими предметами.
Как сообщает The Korea Herald, железо создавали не для копирования человеческой руки, а под непрерывные и сложные задачи на производстве.
Как устроена рука
В большом пальце - четыре степени свободы, в каждом из остальных трёх - по три. Тактильные сенсоры на кончиках пальцев и ладони реагируют на силу контакта.
Это позволяет Atlas менять положение пальцев и силу хвата под разные формы, материалы и условия соприкосновения.
Что робот умеет в кадре
В ролике, который выложила Boston Dynamics, Atlas вставил сверло в дрель, нажал на курок и просверлил отверстие в дереве. Ещё робот закрутил маленькую гайку, вращая её между пальцами, раскрутил тонкую барабанную палочку и покрутил два мячика для гольфа в одной руке.
Сцена показывает неплохой набор навыков: подготовка инструмента, работа с курком, вращение кончиками пальцев и контроль нескольких свободных объектов.
Правда, она не отвечает на вопрос, насколько стабильно рука будет повторять всё это в долгих заводских циклах. Там добавляются износ, загрязнение и неточная подача деталей - задачи куда сложнее.
Почему пальцев именно четыре
В Boston Dynamics говорят, что при выборе четырёхпалой схемы оценивали сложность конструкции, энергопотребление, стоимость, износостойкость и обслуживание. Рука размером примерно с человеческую собрана из модульных компонентов, а структура упрощена - чтобы ремонт был практичнее.
«Мы тестировали разные варианты, включая количество больших пальцев и необходимость мизинца, через эксперименты, симуляции и 3D-печатные макеты».
Альберто Родригес, руководитель направления технологий манипуляции поведением Atlas в Boston Dynamics
Обучение в симуляции и на заводе
Компания также применила процесс Sim-to-Real: сначала навыки манипуляции тренировали в виртуальной среде, а потом переносили на физическое железо. В симуляциях моделировали свойства железа и трение, меняя крутящий момент двигателей, геометрию объектов и внешние помехи во время обучения с подкреплением.
Недавно Boston Dynamics открыла Robotics Metaplant Application Center - там воссозданы условия производства Hyundai Motor Group. Центр должен собирать данные о работе Atlas и поддерживать цикл: обучение, применение на месте, обратная связь, переобучение.
Повторные тесты как раз и покажут, удержит ли новая рука заявленную точность в заводских условиях.