Перейти к содержимому

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

ROKAE AR10

Rokae robotics

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли ROKAE AR10 для вашего объекта и какая помощь понадобится после поставки.

ROKAE AR10 - семиосевой силоуправляемый манипулятор для перемещения деталей и гибкой сборки в составе гуманоидных и колёсных роботов.

Номинальная нагрузка руки
10 кг
Рабочий радиус
815 мм
Повторяемость
±0.1 мм

Цена по запросу

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Покупаете робота впервые?

Расскажите о задаче. Обсудим, что потребуется для запуска и дальнейшей работы.

Описание

ROKAE AR10 - семиосевой манипулятор с управлением усилием для перемещения деталей и сборочных операций в составе гуманоидной или колёсной роботизированной системы. Он занимает старшую позицию в семействе AR по номинальной нагрузке. Датчики момента в суставах позволяют контроллеру учитывать контакт с деталью, а дополнительная ось даёт разработчику больше свободы при выборе положения руки вокруг рабочей зоны.

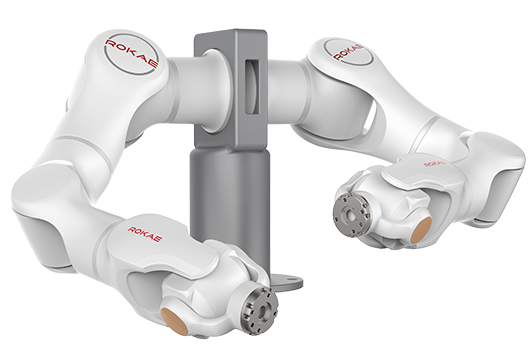
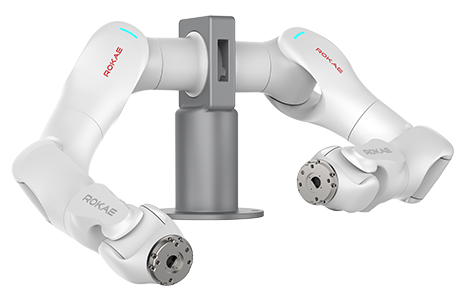
Для участка гибкой сборки руку объединяют с инструментом, восприятием и прикладной программой. AR10 поддерживает внутреннюю прокладку камерного кабеля, выдачу двигательных и силовых данных и разработку через SDK и ROS2; концевой шестикомпонентный датчик остаётся опцией. На иллюстрации показан пример двухрукой установки; нагрузка и рабочий радиус в характеристиках относятся к одной руке.

Характеристики

Паспорт одной руки

Номинальная нагрузка
10 кгНа одну руку.
Масса руки
19.5 кгПараметры брошюры 31.08.2026; одна рука, не весь показанный двухрукий стенд.
Степени свободы руки
7 DOFОдна рука.
Рабочий радиус
815 ммБрошюра 31.08.2026.
Повторяемость положения
±0.1 мм
Абсолютная точность положения
±1 мм
Максимальная скорость TCP
≥2 м/сСкорость рабочего центра инструмента, не передвижения платформы.
Полый канал сустава
10 мм
Защита руки
IP54
Диапазон оси 1
±360 °Брошюра 31.08.2026.
Диапазон оси 2
±125 °Брошюра 31.08.2026.
Диапазон оси 3
±178 °Брошюра 31.08.2026.
Диапазон оси 4
-96…+140 °Брошюра 31.08.2026.
Диапазон оси 5
±178 °Брошюра 31.08.2026.
Диапазон оси 6
±60 °Брошюра 31.08.2026.
Диапазон оси 7
±90 °Брошюра 31.08.2026.
Торможение суставов
Суставы с удерживающими тормозами
Датчики момента суставов
Штатно
Схема контура момента
Базовая: контур в контроллере; расширенная: контур в суставе
Распознавание нагрузки
Автоматическое
Точность управления силой
≤0.15 НСправочное значение.
Точность управления моментом
≤0.05 Н·мСправочное значение.
Разрешение управления силой
≤0.05 НСправочное значение.
Разрешение управления моментом
≤0.02 Н·мСправочное значение.
Перегрузочная способность датчика силы
≥300 % F.S.
Совокупная точность силового управления
≤1 % F.S.
Частота выборки датчика силы
≥5 кГц
Напряжение питания
48 В DCДопуск ±15%; внешнее питание.
Коммуникационная шина
EtherCATПаспортная шина связи руки.
Цикл EtherCAT
1±0.1 мсБрошюра 31.08.2026.
Шум
≤60 дБ
Рабочая температура
0…50 °CРост температуры ≤30°C; температура всего устройства ≤60°C.
Рабочая влажность
10…90 % RHБез конденсации.
Вибростойкость
GB/T 4798.5-2007, класс 5M2
Ударное ускорение
10 gПо GB/T 39266-2020.
Конструкция запястья
Перекрёстные оси
Программная разработка
SDK высокоуровневых алгоритмов
Поддержка ROS2
Поддерживается
Протокол CAN FD
Поддерживается
Протокол RS-485
Поддерживается
Прокладка кабеля камеры
Поддерживается внутренняя прокладка
Конструкция руки
Интегрированная модульная
Резервирование энкодеров
Два энкодера
Обнаружение столкновений
Поддерживается
Полоса силового управления руки
>30 HzПоказатель всей руки; не полоса отдельного сустава.
Функции безопасности
22 функции с заявленной производителем сертификацией TÜV
Страна происхождения
Китай

Опции и управление

Концевой шестикомпонентный датчик
Поддерживается как опция
Опциональный датчик: диапазон силы
200 НКонцевой шестикомпонентный датчик.
Опциональный датчик: диапазон момента
7 Н·мКонцевой шестикомпонентный датчик.
Опциональный датчик: точность
≤2 % F.S.Концевой шестикомпонентный датчик.
Адмиттансное управление
Для одной руки; параметры обновляются в реальном времени во время исполнения
Алгоритмы SDK
Динамика, кинематика, импедансное управление, гибридное управление силой/позицией, обнаружение столкновений
Сбор данных суставов
Силовые и двигательные данные всех суставов в реальном времени

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.