

WeRide WRD 3.0
- Тип
- ADAS
- Уровень
- L2
- Архитектура
- Одноэтапная сквозная
Оценка задачи и выбор платформы
Оценка интеграции и доработок

Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли WeRide Robobus LCR 2.0 для вашего объекта и какая помощь понадобится после поставки.
Цена по запросу
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Расскажите о задаче. Обсудим, что потребуется для запуска и дальнейшей работы.
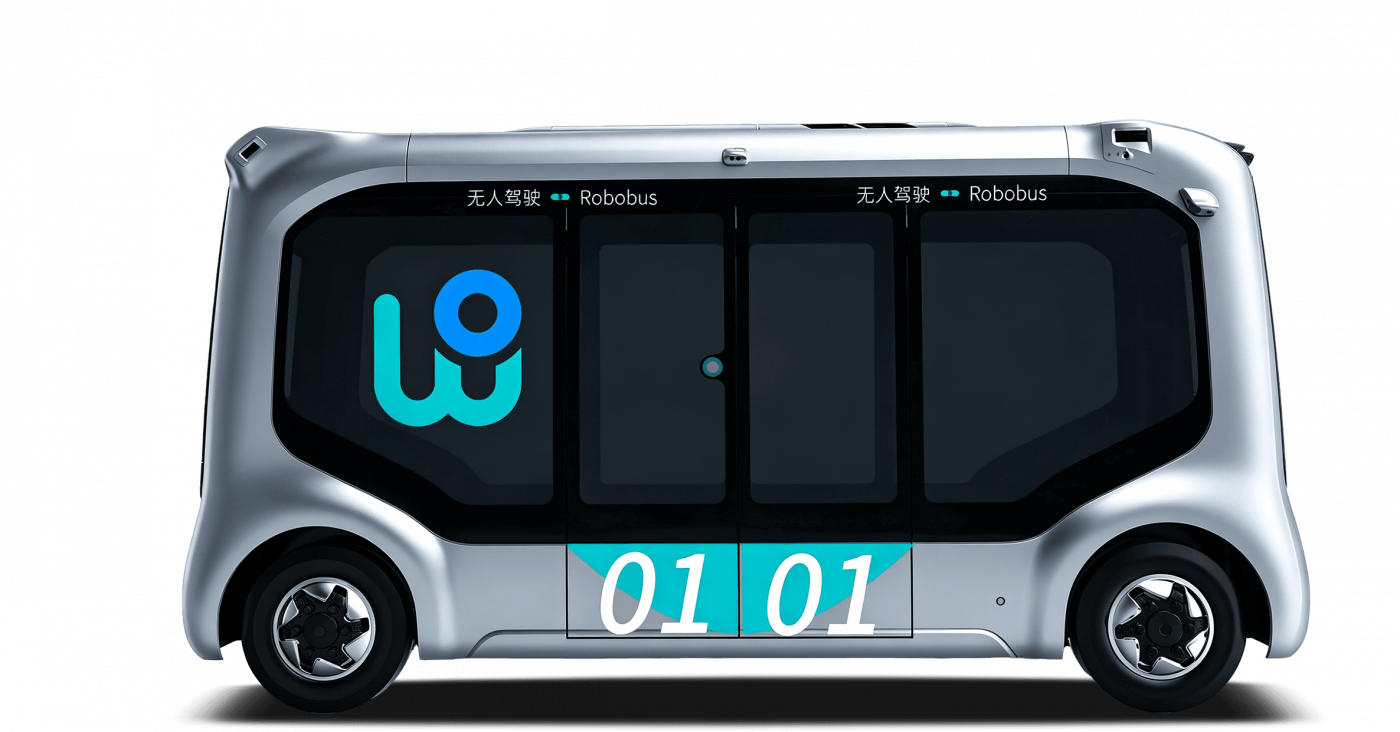
WeRide Robobus LCR 2.0 — беспилотный мини-автобус для групповой перевозки пассажиров. В актуальном каталоге WeRide эта модель представлена с десятью местами и системой автономного движения L4. В отличие от индивидуального роботакси, автобусный формат стоит оценивать прежде всего для повторяющихся рейсов между заранее выбранными остановками.
Возможные задачи — перевозка сотрудников по территории предприятия, связь между объектами кампуса или локальный трансфер в гостиничном комплексе. Это направления для проектной оценки, а не перечень готовых внедрений Unibot. Для каждого из них нужно определить пассажиропоток, схему движения и допустимое время ожидания.
Десять мест позволяют оценить базовый формат перевозки, но не заменяют расчёт производительности линии. Для такого расчёта следует запросить допустимую скорость на маршруте, время посадки и высадки, продолжительность зарядки и резерв на техническое обслуживание. Один и тот же автобус может требовать разного расписания на двух площадках.
В LCR 2.0 заявлены круговое восприятие на 360°, вычислительная платформа HPC 3.0 и производительность 2000 TOPS. Производитель описывает комплекс аппаратных и программных средств автономного движения уровня L4. Точный перечень датчиков для выбранного исполнения нужно закреплять отдельно.
Автономность не отменяет организации пассажирского сервиса. До запуска стоит определить, кто контролирует выполнение рейсов, как пассажир связывается с ответственным сотрудником и какие действия выполняются при остановке машины. Наличие диспетчеризации не следует автоматически понимать как подтверждённую функцию удалённого вождения.
При обследовании маршрута полезно проверить повороты, въезды, места встречного разъезда и участки совместного движения с пешеходами. Остановочные точки нужно оценить с учётом очереди пассажиров, длительности посадки и доступа к другим объектам. Требования к доступной среде и перевозке багажа необходимо согласовать по документации конкретного салона.
Для уровня L4 заранее устанавливают границы и условия автономной эксплуатации. Поэтому возможности автобуса в другом городе не являются подтверждением готовности работать на новой площадке. Погодные ограничения, требования к покрытию, связи и процедурам допуска проверяются в рамках проекта.
В открытых публикациях о семействе Robobus встречаются машины с другой вместимостью. Их габариты, скорость и запас хода нельзя переносить на LCR 2.0 без подтверждения производителя. В текущем описании этой версии такие значения не раскрыты, как и параметры батареи и зарядного оборудования.
Для обсуждения проекта в Unibot подготовьте схему территории, предполагаемые остановки, число пассажиров и желаемое расписание. На этой основе можно сформировать запрос на конкретное исполнение и оценку внедрения. Возможность поставки, комплектация и условия эксплуатации подтверждаются отдельно.

Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.


