

Reeman Fly Boat Pro
- Нагрузка
- 300 кг
- Автономность (300 кг)
- 480 мин
- Скорость хода
- 0.36–3.6 км/ч
Оценка задачи и выбор платформы
Оценка интеграции и доработок

Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Reeman LZ500 для вашего объекта и какая помощь понадобится после поставки.
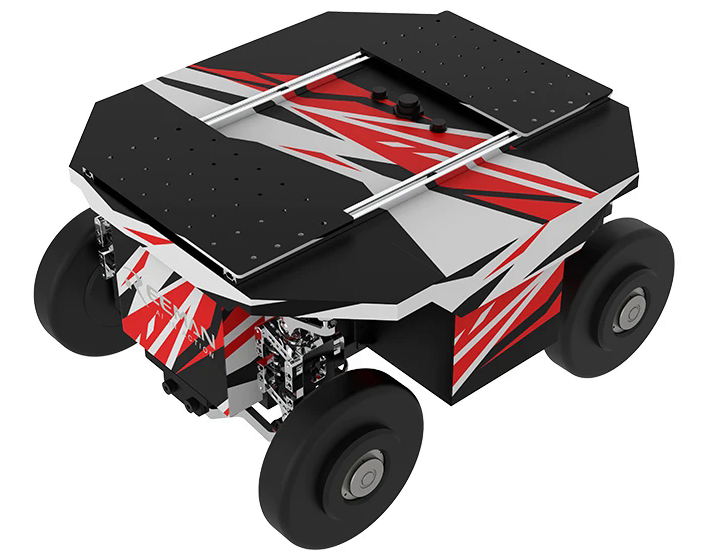
Reeman LZ500 с независимой подвеской и управляемыми передней и задней осями для разработки инспекционных, патрульных и транспортных роботов.
Цена по запросу
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Расскажите о задаче. Обсудим, что потребуется для запуска и дальнейшей работы.
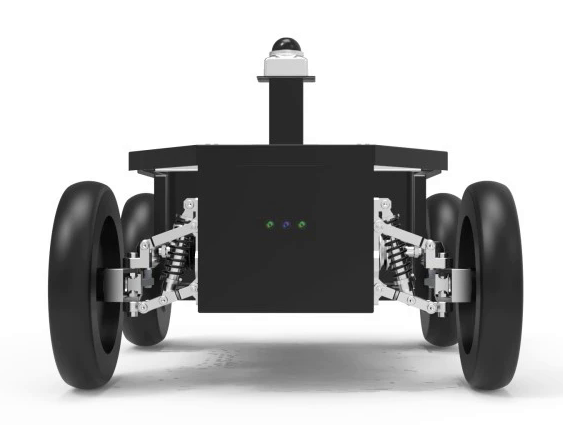
Reeman LZ500 - четырёхколёсное шасси для разработки патрульных, инспекционных и транспортных роботов. Независимая многорычажная подвеска помогает колёсам отрабатывать неровности, а управляемые передняя и задняя оси позволяют разворачиваться на месте и проходить повороты малого радиуса. На верхней части платформы интегратор размещает свой рабочий модуль: например, оборудование для обследования территории или перевозки груза.
Проект на базе LZ500 начинается с выбора привода и размещения оборудования относительно подвески и рулевых механизмов. Производитель предлагает варианты 2WD и 4WD, а модульная конструкция допускает изменение колёсной базы. Задачи маршрутизации, восприятия окружения и работы полезной нагрузки связывают с выбранной системой управления. Это позволяет использовать одну механическую основу для разных опытных машин, сохраняя внимание к тому, как надстройка ведёт себя на неровном участке.

Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.

