Роботы научились чувствовать прикосновения. И даже отдёргивать «руку» от иглы.
Исследователи покрыли роботизированные пальцы новой искусственной кожей. Та позволяет схватить хрупкий грифель от карандаша и вовремя убраться от иглы, пока та не проткнула покрытие. Но дело не только в чувствительных сенсорах. Робот должен ещё и быстро принимать сигналы, и быстро их расшифровывать - иначе реакции не будет.
Добавишь тысячи точек чувствительности - задача усложняется. Чем детальнее информация о прикосновении, тем больше данных нужно прочитать, передать и обработать.
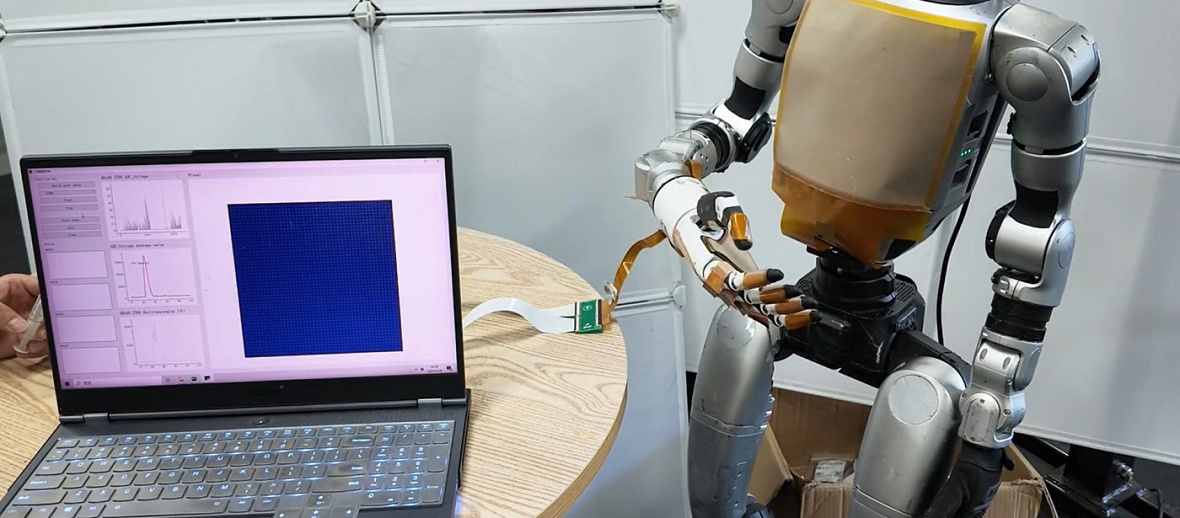
Группа учёных из Южного университета науки и технологий в Китае вместе с коллегами из других институтов обошла это узкое место системой, подсмотренной у человеческой сенсорной нервной системы. Работа описана в Nature Machine Intelligence: система считывает более 10 000 чувствительных элементов сто раз в секунду и обрабатывает информацию поэтапно.
Как разобраться в тысячах сигналов
Многие искусственные кожи опрашивают свои точки по очереди. Чем больше точек, тем длиннее задержки. Вдобавок соседние сенсоры мешают друг другу - и размывается картина, где именно произошло касание.
Новая кожа сочетает гибкие электроды с мягким гелем, в котором плавают заряженные частицы. Давление меняет электрический отклик на границе геля и электродов - так система и измеряет сигналы прикосновения.
Чтобы читать много точек сразу, исследователи развели их по разным частотам внутри каждого пучка сенсоров. Примерно как отдельные ноты в аккорде: сигналы можно выделить, даже если они пришли одновременно. Частота указывает на конкретную точку, а сила сигнала - на давление. Схемотехника заодно гасит помехи между соседними сенсорами.
Дальше система сокращает объём данных, которые нужно передавать. Промежуточный этап обработки, вдохновлённый ролью спинного мозга в работе с сенсорной информацией, сжимает сигналы ещё до того, как за дело берётся софт верхнего уровня.
Команда проверила, выживет ли полезная детализация после такого сжатия. Данные ужали в 268 раз - и система всё равно различила десять бытовых категорий предметов с точностью 98,2%. Весь путь от касания до интерпретации занял около 23 миллисекунд.
Когда пора ослабить хватку
Пальцы с такой кожей брали грифель диаметром всего полмиллиметра. Справлялись и с мягкой проволокой-припоем толщиной 0,2 миллиметра. Когда человек сгибал проволоку, пальцы меняли положение, чтобы та не выскользнула.
Но защита кожи требовала ещё одного суждения: в какой момент контакт становится опасным?
Исследователи построили расчётный сигнал «боли» - из силы нажатия, степени концентрации контакта и того, насколько резко давление менялось по поверхности кожи. Чем острее предмет, тем в меньшую площадь сжималось давление. Этот сигнал и служил инженерным предупреждением о возможном повреждении.
Реакция робота зависела от параметров контакта. Колючий каштан заставлял пальцы ослабить хватку. А остриё иглы создавало сильно сконцентрированное давление - и включало отдёргивание. Когда защитный ответ отключали, пальцы продолжали двигаться к игле, и часть чувствительных зон повреждалась.
Впрочем, сделать систему достаточно компактной для полной интеграции в искусственную кожу пока непросто. «Текущая реализация схем кодирования и декодирования довольно громоздкая», - пишут авторы. Они предлагают встроить её в специализированные чипы - чтобы электроника, расшифровывающая прикосновения, была ближе к самой гибкой плёнке, которая их ловит.