
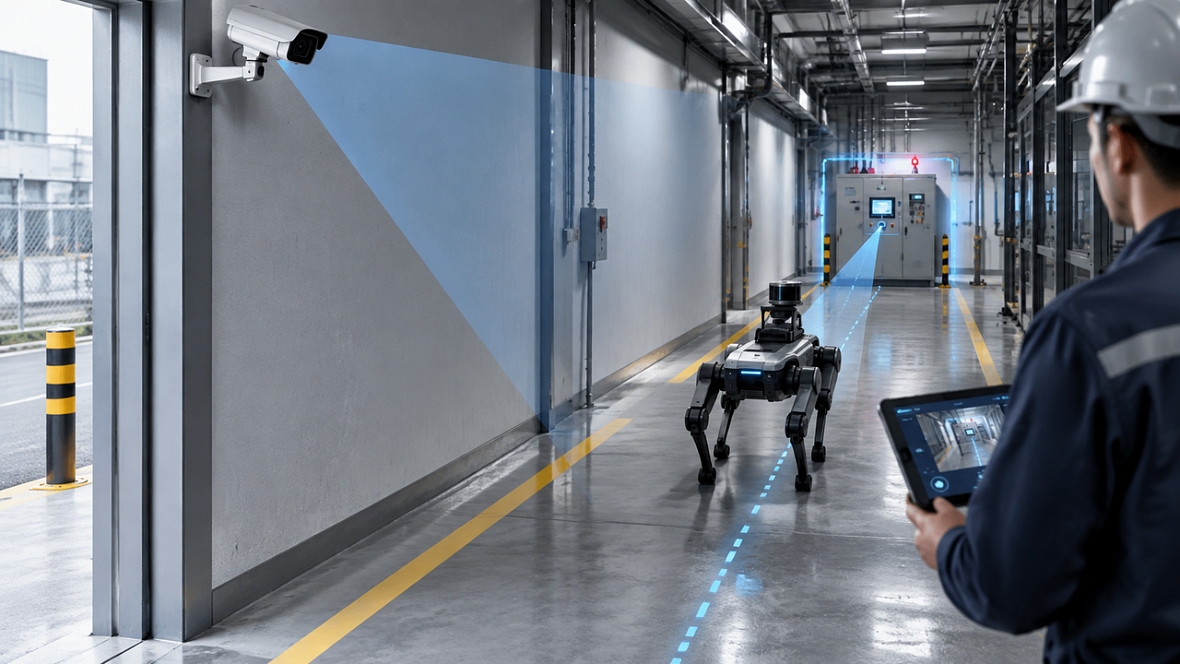
Если одну зону нужно наблюдать постоянно, сначала оцените стационарную камеру или профильный датчик. Если требуется подходить к разнесённым узлам, менять ракурс и переносить измерительный прибор, рассмотрите мобильную платформу. На одном объекте эти задачи могут сочетаться.
Выбор между роботом-собакой и камерами зависит от требуемых данных, частоты наблюдения и порядка реакции сотрудников. Ни количество устройств, ни способность робота пройти маршрут сами по себе не показывают, выполнена ли задача.
Какой результат должен получить объект
Разделите общий запрос «наблюдать за территорией» на конкретные операции. Для каждой укажите контрольную точку, нужное изображение или показатель, допустимый перерыв между наблюдениями и действие ответственного сотрудника.
| Задача | Что рассмотреть первым | Что проверить |
|---|---|---|
| Постоянный обзор входа или проезда | Стационарную камеру с подходящим ракурсом. | Качество изображения, запись, доступ к архиву и обнаружение потери видеоканала. |
| Периодический осмотр разнесённых узлов | Мобильную платформу с нужным прибором. | Доступность точек, пригодность данных и интервал повторного обхода. |
| Контроль параметра с малой допустимой задержкой | Постоянно установленный профильный датчик. | Измерение, передачу события и действия при отказе. |
| Дополнительный осмотр после сигнала | Сочетание стационарного наблюдения и мобильной проверки. | Кто назначает задание, как быстро получены дополнительные данные и кто их оценивает. |
Для мобильной инспекции полезно предварительно изучить требования к роботу-собаке на объекте. В этом сравнении главный вопрос - какой способ наблюдения обеспечивает нужный результат в допустимое время.
Покрытие по месту: можно ли получить пригодную запись
Нанесите на рабочий план точки контроля, возможные места установки камер и доступные подходы мобильной платформы. Учитывайте оборудование, двери, тележки и другие препятствия, которые появляются при обычной работе.
Для камеры недостаточно, чтобы прибор или участок просто попадал в кадр. Требуется нужная детализация при фактическом освещении, расстоянии и ракурсе. Число мегапикселей не заменяет контрольного изображения: показание может быть закрыто бликом или оказаться слишком мелким.
Робот способен менять точку съёмки только там, где доступен маршрут. Закрытая дверь, неудобная высота камеры или отсутствие места для остановки могут оставить объект нечитаемым. Дополнительная подвижность не гарантирует нужного ракурса.
Отдельно оцените поворотные камеры. Последовательный просмотр нескольких направлений не означает одновременного наблюдения за каждым. При сравнении с панорамными или многосенсорными устройствами проверяйте фактическое изображение каждой важной зоны.
Покрытие по времени: когда точку увидят снова
У робота есть интервалы между посещениями. На них влияют не только движение, но и ожидание, повторная съёмка, зарядка, обслуживание и помощь сотрудника. Поэтому для критичной точки важен наибольший допустимый перерыв, а не только средняя продолжительность маршрута.
Условный пример, не испытание модели: робот начинает наблюдать одну точку каждые 24 минуты и остаётся у неё одну минуту. Между окнами наблюдения этой точки данным роботом проходит 23 минуты. Кратковременное событие, полностью попавшее в этот промежуток, может остаться незамеченным.
Если отклонение сохраняется до следующего визита, к ожиданию наблюдения добавятся обработка записи, передача уведомления и реакция сотрудника. Это разные задержки, которые нужно измерять отдельно.
Стационарная система также требует проверки доступности: питание, связь, запись и положение камеры могут нарушить наблюдение. Наличие постоянного крепления не подтверждает непрерывность всей цепочки получения данных.
Датчики: изображение и измерение решают разные задачи
Обычная камера, тепловизор и прибор для измерения температуры не являются взаимозаменяемыми. Тепловая картина может показывать различия в сцене, но количественное измерение требует соответствующей функции прибора и соблюдения условий применения.
До выбора задайте, нужен ли визуальный осмотр, читаемое показание индикатора, измерение параметра или автоматическое обнаружение отклонения. Затем подтвердите конкретное оснащение, способ съёмки и критерии пригодности данных.
Камеры и лидар для навигации робота нельзя автоматически считать диагностической системой. Тепловизор, газоанализатор или специализированный акустический прибор могут требовать отдельного крепления, питания и программной обработки. Сам факт установки датчика не подтверждает точность результата.
Стационарный профильный прибор также может оказаться подходящим вариантом. Сравнивать нужно одинаковую измерительную задачу, а не мобильный тепловизионный комплекс с обычной обзорной камерой.
Когда нужна именно четвероногая платформа
Лестницы и неоднородные участки могут быть аргументом в пользу робота-собаки. Для ровного маршрута стоит также рассмотреть колёсную платформу. В любом случае проверяют весь путь с выбранной полезной нагрузкой: подход, остановку, разворот и возвращение.
Например, для Unitree B2 производитель описывает промышленное применение и опциональное решение автоматической зарядки. Это не означает, что зарядная станция, инспекционные приборы и нужное ПО включены в каждую поставку. Конфигурацию нужно уточнять отдельно.
Защита корпуса от пыли и воды не подтверждает пригодность всего собранного комплекса к специальной среде. Для датчиков, соединений и зарядного оборудования проверяют собственные условия эксплуатации. Допуск к участку согласуют до проверки, сохраняя действующие защитные функции объекта.
Кто управляет и кто принимает решение
Разделите удалённое управление, выполнение маршрута под наблюдением и работу по расписанию с обработкой исключений. Для каждого режима определите, кто запускает задание, проверяет результат и восстанавливает работу после остановки.
Автономное движение не подтверждает автономную диагностику. Робот может завершить обход, но получить нечитаемые снимки. Поэтому долю пройденных маршрутов и долю точек с пригодной записью оценивают отдельно.
У стационарной системы тоже есть работа людей: просмотр, разбор уведомлений, очистка оптики и поддержка оборудования. Постоянное наблюдение оператора следует учитывать даже тогда, когда он не подаёт команды.
Наблюдение и сбор данных сами по себе не выполняют физическое реагирование или обслуживание узла. Для обнаруженного отклонения нужен следующий шаг и ответственный за него сотрудник.
Как может работать совместная схема
Возможный сценарий: стационарный датчик замечает изменение, сотрудник оценивает уведомление и при необходимости направляет робота для дополнительного осмотра. Робот получает данные с другого ракурса, а специалист сопоставляет их с исходной записью.
- Определите событие, при котором требуется дополнительная проверка.
- Назначьте человека или отдельно проверенную программную логику, разрешающую задание.
- Проверьте доступность маршрута и пригодность робота для условий осмотра.
- Свяжите событие, задание и полученные записи одним идентификатором.
- Предусмотрите отказ, повторное уведомление и резервный порядок осмотра.
Такая схема - вариант проектирования, а не описание готовой интеграции Unibot. Передача видеопотока в систему управления видео не подтверждает управление заданиями робота. Команды, статусы, права доступа, версии ПО и хранение данных проверяют отдельно.
Как сравнить стоимость
Сначала убедитесь, что варианты выполняют одинаковые требования к точкам, качеству и частоте наблюдения. Более низкая цена не делает неподходящий вариант альтернативой.
| Часть проекта | Стационарная система | Мобильная инспекция |
|---|---|---|
| Оборудование | Камеры или датчики, крепления, запись и хранение. | Платформа, полезная нагрузка, батареи и зарядное оснащение. |
| Подготовка | Места монтажа, питание, сеть и доступ для обслуживания. | Маршрут, связь, двери, места ожидания и стоянки. |
| Программная часть | Архив, аналитика, лицензии и уведомления. | Задания, обработка данных, интеграции и лицензии. |
| Эксплуатация | Просмотр событий, обслуживание камер и системы записи. | Уход за платформой и приборами, помощь на маршруте, разбор данных. |
| Резерв | Действия при потере питания, связи или записи. | Осмотр при зарядке, ремонте или недоступном маршруте. |
Если камеры уже установлены, сравнивайте будущие затраты на их доработку с добавлением мобильной инспекции. Прежнюю покупку нельзя повторно записывать как новую, но сохраняющиеся лицензии и обслуживание нужно учитывать в соответствующем варианте.
Стоимость оборудования и работ Unibot согласуется индивидуально. Для совместного решения дополнительно оценивают интеграцию и поддержку обмена данными. Существование двух отдельных систем не подтверждает готовность их совместной работы.
Что проверить до выбора
На одинаковых контрольных точках оцените пригодность изображения или измерения, максимальные перерывы наблюдения, время уведомления и его принятия сотрудником. Если применяется автоматическая аналитика, отдельно учитывайте ложные и пропущенные события по заранее согласованной методике.
Для робота добавьте вмешательства, зарядку и доступность маршрута; для камер - потерю обзора и записи. У обоих вариантов измеряйте труд людей. Один общий процент «точности» не описывает все эти свойства.
По итогам можно выбрать стационарное наблюдение, мобильные обходы или их сочетание. Если обязательная точка остаётся без нужных данных слишком долго, нужно менять схему, а не только улучшать среднюю скорость обхода.
С чего начать обсуждение с Unibot
Опишите тип объекта, контрольные точки, необходимые данные и допустимый интервал наблюдения. Укажите, какие камеры и датчики уже работают, доступны ли маршруты и кто принимает события. Для первого обсуждения достаточно обезличенного описания без паролей и закрытых видеопотоков.
Ознакомиться с платформами можно в подборке роботов-собак. Задача предварительного сравнения - определить подходящий способ получения данных и вопросы для проверки. Наличие оборудования, состав интеграции, формат проверки и цена подтверждаются отдельно.

