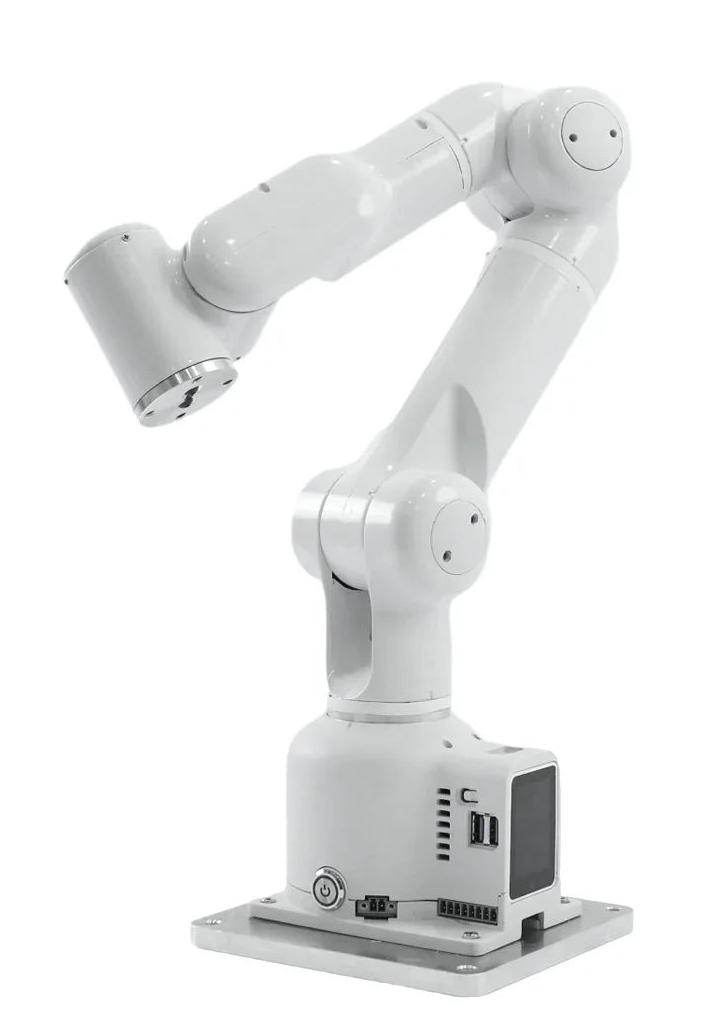
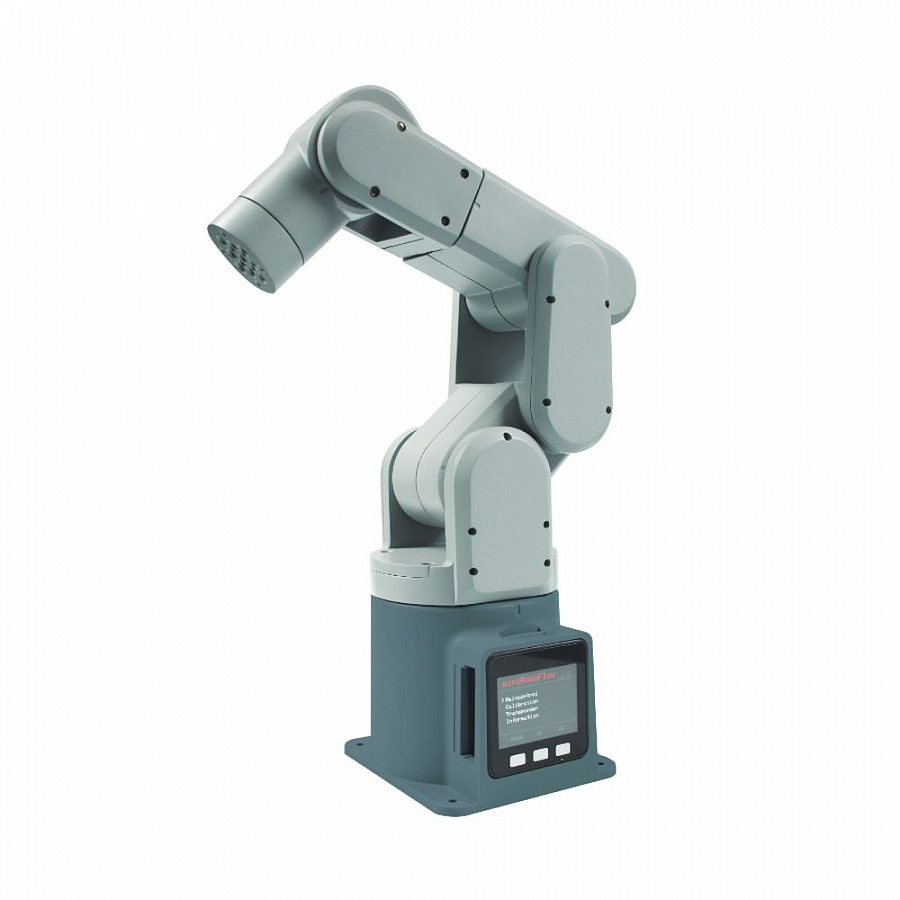
Робот
- Модель
- Mercury A1
- Размеры изделия
- 98×128×640 мм
- Рабочее питание
- 24 В постоянного тока
- Вход адаптера манипулятора
- 24 В постоянного тока, 9.2 А.
- Степени свободы
- 7
- Рабочий радиус
- 450 мм
- Максимальная нагрузка
- 1 кг; для одного манипулятора.
- Масса нетто / Магазинная конфигурация
- 5.1 кг
- Повторяемость манипулятора
- ±0.05 мм
- Материалы
- Углеволокно, алюминиевый сплав и конструкционные пластики.
- Редуктор
- Волновой редуктор.
- Суставной тормоз
- Электромагнитный фрикционный.
- Основной CPU
- Четырёхъядерный ARM Cortex-A72 ARMv8 64-бит, 1.5 ГГц.
- Цифровой I/O
- 24 В: 6 входов и 6 выходов.
- Интерфейсы
- CAN, Wi-Fi, Ethernet, Bluetooth, USB и последовательный порт.
- Главный контроллер
- M5-CM4STACK, M5Stack CM4 4 GB.
- Расчётный ресурс
- 5000 ч.
- Аварийный стоп
- Разъём STOP для внешней цепи аварийного останова; при работе цепь должна быть подключена и замкнута.
- Разъёмы основания
- 2×USB3.2, Micro-HDMI, UART, I²C, USB2.0 с OTG, USB-C для разработки, вход DC24 В и Ethernet.
- Страна происхождения
- Китай
Контроллер CM4
- Модуль CM4
- CM4104032; Broadcom BCM2711, 4 ядра Cortex-A72 64-бит, 1.5 ГГц; 4 ГБ RAM и 32 ГБ eMMC.
- Экран
- 2.0″ IPS-LCD, ёмкостный сенсор; ST7789V2.
- Видеовыход
- HDMI 4K/60p
- Ethernet
- RJ45 Gigabit Ethernet, 1 Гбит/с.
- Динамик
- 2 Вт, драйвер AW88298.
- Wi-Fi
- 2.4/5.0 ГГц, IEEE802.11b/g/n/ac.
- USB
- USB3.2, ASM3042, высокоскоростной мост PCIe.
Atom
- Вспомогательный контроллер
- ESP32, 2 ядра 240 МГц, 600 DMIPS, 520 КБ SRAM; Wi-Fi и двухрежимный Bluetooth; 4 МБ Flash. Матрица 5×5 RGB.
Pico
- Вспомогательный контроллер
- ESP32, 2 ядра 240 МГц, 600 DMIPS, 520 КБ SRAM; Wi-Fi и двухрежимный Bluetooth; 4 МБ Flash.
Суставные пределы
- J1
- -165…165°; максимальная скорость 150°/с, ускорение 200°/с².
- J2
- -50…120°; максимальная скорость 150°/с, ускорение 200°/с².
- J3
- -165…165°; максимальная скорость 150°/с, ускорение 200°/с².
- J4
- -165…1°; максимальная скорость 150°/с, ускорение 200°/с².
- J5
- -165…165°; максимальная скорость 150°/с, ускорение 200°/с².
- J6
- -75…255°; максимальная скорость 150°/с, ускорение 200°/с².
- J7
- -165…165°; максимальная скорость 150°/с, ускорение 200°/с².
Суставной модуль
- Harmonic module / Момент
- Компонент Power Spring: максимальный момент 80 Н·м.
- Harmonic module / Энкодер
- 19 бит; повторяемость компонента 0.6 угл.мин.
I/O основания
- Входы основания
- 6 цифровых входов, только NPN; питание 24 В.
- Выходы основания
- 6 цифровых выходов, только PNP; DC24 В и GND.
Фланец инструмента
- Интерфейсы инструмента
- Круглый 8-контактный M8 I/O и 4-контактный USB для внешней камеры.
- I/O инструмента
- Руководство описывает 1 вход и 2 выхода PNP, с питанием DC24 В.
Распиновка инструмента
- M8 / 1 GND
- Минус DC24 В; белый провод.
- M8 / 2 OUT1
- Выход 1; коричневый.
- M8 / 3 OUT2
- Выход 2; зелёный.
- M8 / 4 485 A
- Зарезервирован, не реализован; жёлтый.
- M8 / 5 24 V
- Плюс DC24 В; серый.
- M8 / 8 485B
- Зарезервирован, не реализован; фиолетовый.
- M8 / 6 IN1
- Вход 1; розовый.
- M8 / 7 IN2
- Недоступен; синий.
Программирование
- Движения и разработка
- Поддержаны свободное перемещение, суставные и декартовы команды, запись траектории, беспроводное управление и аварийный стоп.
- Языки и ОС
- Windows, Linux, macOS; Python, C++, C#, JavaScript.
- Среды и протоколы
- ROS 1, последовательный протокол, TCP/IP, MODBUS; myStudio Pro.
Опции
- Инструмент и зрение / Опции
- Дополнительно доступны захваты, вакуумные присоски и системы 2D/3D-машинного зрения.
Механическое сопряжение
- Фланец / Диаметр
- Наружный Ø51.6 мм; окружность отверстий Ø40 мм.
- Фланец / Крепление
- 8 равномерно расположенных сквозных отверстий M6.
Геометрия по чертежам
- Высота на чертеже
- 653.9 мм в изображённом вытянутом положении.
- Проекция на чертеже
- 108×142 мм в изображённом положении.
- Размерная цепь
- Указаны отрезки 55.8; 42.88; 130; 67; 113.85; 87.65; 95.15; 91.5 мм и линейный размер 441.38 мм. Положение концов отрезков определяется чертежом.
- Зона движения по чертежу
- Внешняя окружность Ø936 мм, внутренняя Ø184 мм; на боковом виде отмечен отступ 184 мм.
- Монтажная плита
- 190×150 мм, толщина 8 мм.
- Основание без плиты
- 98×128 мм.
- Отверстия основания
- 4 сквозных отверстия Ø4.5 мм, шаг 80×112 мм.
- Отверстия монтажной плиты
- 4 сквозных отверстия Ø5.5 мм.
- Скругления
- Основание 4×R5; монтажная плита 4×R10.
- Крепёж основания
- 4 винта M4×10 с внутренним шестигранником.