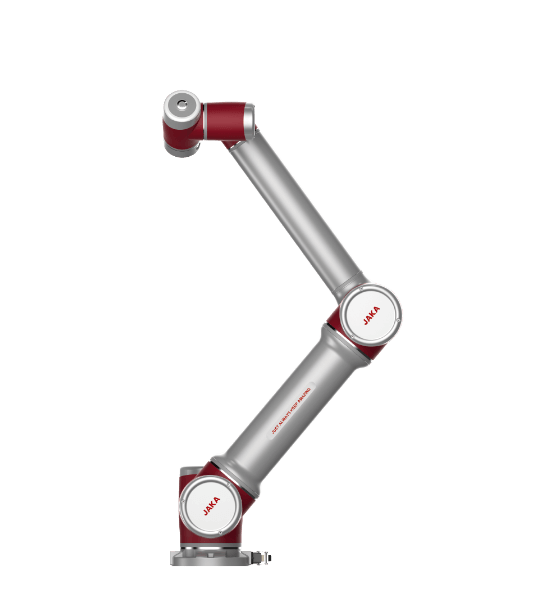
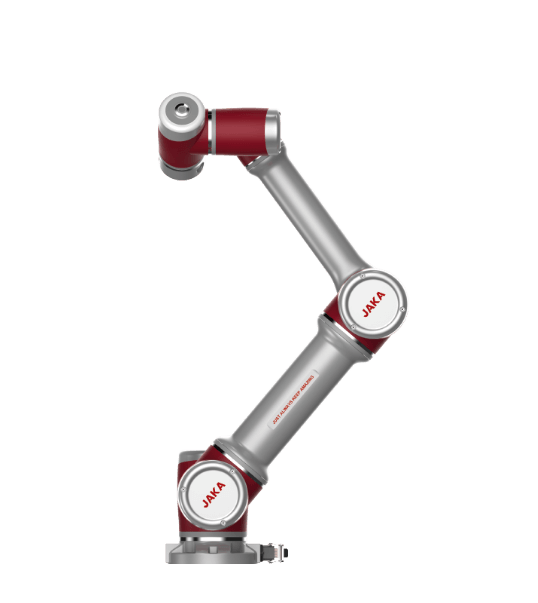
Манипулятор Zu12 V11
- Номинальная нагрузка
- 12 кгДопустимая нагрузка зависит от смещения центра масс относительно фланца.
- Масса с кабелями
- 41 кг
- Рабочий радиус
- 1327 мм
- Повторяемость
- ±0.03 мм
- Степени свободы
- 6 DOF
- Максимальная скорость TCP
- 3 м/с
- Среднее потребление
- 500 Вт
- Пиковое потребление
- 3000 Вт
- Защита руки
- IP54
- Температура среды
- 0…50 °CПри температуре ниже10°C перед использованием требуется прогрев.
- Влажность
- 0…90 % RHБез конденсации.
- Класс чистоты
- Class5ISO14644-1:2015 и ISO14644-14:2016.
- Монтаж
- Под любым углом
- Материалы
- Алюминиевый сплав, PC
- Кабель соединения робота
- 6 м
- Кабель ручного пульта
- 6 м
- Диаметр основания
- 188 мм
- Базовое программирование
- Графическое и обучение перемещением
- Терминал программирования
- ПК, планшет или смартфон
- Совместная работа
- GB11291.1-2011Конкретное рабочее место требует оценки рисков.
- Кнопки фланца
- FREE / POINT
- Кнопка и индикация
- Пауза/продолжение; кольцевой индикатор
- Ручной пульт
- Аварийный останов; питание; разрешение; пуск/останов; сброс; пауза/продолжение; блокировка
- Температура хранения
- -10…50 °C
- Влажность хранения
- 20…85 % RHБез конденсации и плесени.
- Длительное хранение: температура
- 25±10 °CРекомендованный диапазон.
- Длительное хранение: влажность
- 45…65 % RHРекомендованный диапазон.
- Дополнительное программирование
- SRCI; офлайн
- Номинальное потребление: страница EU
- 500 Вт
- Страна происхождения
- Китай
Оси Zu12 V11
- Диапазон J1
- ±360 °
- Скорость J1
- 120 °/с
- Диапазон J2
- -85…+265 °
- Скорость J2
- 120 °/с
- Диапазон J3
- ±175 °
- Скорость J3
- 120 °/с
- Диапазон J4
- -85…+265 °
- Скорость J4
- 180 °/с
- Диапазон J5
- ±360 °
- Скорость J5
- 180 °/с
- Диапазон J6
- ±360 °
- Скорость J6
- 180 °/с
Инструментальный TIO V11
- Цифровые входы
- 2 шт.
- Цифровые выходы
- 2 шт.
- Аналоговые входы
- 2 шт.
- Питание инструмента
- 12 /24 В
- Разъём
- M8
- Длина кабеля TIO
- 400 мм
- Последовательные каналы
- 2 × RS-485TIO3.0; мультиплексируются с цифровыми выходами и аналоговыми входами.
- Непрерывный ток питания
- 1 АTIO3.0.
- Пиковый ток питания
- 2 АTIO3.0.
- Ток цифрового выхода
- ≤1 АTIO3.0.
- Диапазон аналоговых входов
- 0…10 ВTIO3.0.
- Режим цифрового входа
- PNP / NPNTIO3.0.
- Режим цифрового выхода
- PNP / NPN / push-pullTIO3.0.
CAB12/CAB2.1 V11
- Совместимая рука
- JAKA Zu12
- Масса шкафа
- 18 кг
- Защита шкафа
- IP44
- Питание I/O
- 24 В
- Цифровые входы
- 16 шт.
- Цифровые выходы
- 16 шт.
- Настраиваемые аналоговые каналы
- 2 шт.
- Протоколы
- TCP/IP, Modbus TCP, Modbus RTU
- Промышленные сети
- PROFINET, Ethernet/IPПри JAKA App1.7.
- Сетевое питание
- 100…240 В AC
- Частота сети
- 50…60 Гц
- Длина сетевого шнура
- 3 м
- Размеры Ш×Г×В
- 410 ×235 ×307 мм
- Материал шкафа
- Сталь с полимерным покрытием
- Температура шкафа
- 0…50 °C
- Зазор для вентиляции
- ≥100 ммСлева, справа и сверху.
- Нижний Ethernet
- Gigabit; dynamic IP
- Последовательный интерфейс
- RS-485, P7
- Высокоскоростной вход
- P6: энкодер конвейера
- Дистанционное питание
- P7: ON/OFFСигналы5…24В; внутреннее питание5В, максимум100мА.
- Защитные входы
- EI1/EI2, SI1/SI2Двухканальные аварийный и защитный остановы.
- Безопасные пары I/O
- DI1+DI9 …DI8+DI16; DO1+DO9 …DO8+DO16Двухканальная конфигурация.
- Внутренний USB P9
- USB3.0Внутренняя отладка, не пользовательский внешний порт.
- P10 Ethernet
- Интерфейс трёхпозиционного разрешающего устройства
- Ток одного цифрового выхода
- ≤1 А
- Общий ток внутренних24В
- ≤1.5 АДля встроенного питания; рекомендуется≤1А.
- Внешнее питание V+
- 10…35 ВНужна соответствующая конфигурация перемычек.
- Низкий уровень DI
- 0…11 ВПри V+=24В.
- Высокий уровень DI
- 15…30 ВПри V+=24В.
- Кабель внешних I/O
- <30 мЖгуты передней панели P1–P8, таблица 6-14.
- Режим DI/DO
- PNP
- Аналоговое питание P5
- 5 ВМаксимум100мА.
- Питание энкодера P6
- 5 ВМаксимум100мА.
- Токовый аналоговый вход
- 4…20 мА
- Токовый аналоговый выход
- 0…20 мА
- Напряжение аналоговых I/O
- 0…10 В
- Начальный режим аналоговых I/O
- Вход0…10В
Внутренний IPC CAB2.1 V11
- Процессор
- Intel Celeron J1900Внутренняя плата шкафа.
- Частота CPU
- 1.99 ГГцВнутренняя плата шкафа.
- Оперативная память
- 2 ГБВнутренняя плата шкафа.
- Тип памяти
- DDR3LВнутренняя плата шкафа.
- Накопитель
- 64 ГБВнутренняя плата шкафа.
- USB3.0 платы
- 1 шт.Внутренняя плата шкафа.
- USB2.0 платы
- 3 шт.Внутренняя плата шкафа.
- Ethernet платы
- 2 шт.Внутренняя плата шкафа.
- VGA платы
- 1 шт.Внутренняя плата шкафа.
- HDMI платы
- 1 шт.Внутренняя плата шкафа.
Монтаж Zu12 V11
- Допустимая сила основания X
- 1300 НРаздельные максимумы не достигаются одновременно.
- Допустимая сила основания Y
- 1300 НРаздельные максимумы не достигаются одновременно.
- Допустимая сила основания Z
- 1100 НРаздельные максимумы не достигаются одновременно.
- Допустимый момент основания X
- 1700 Н·мРаздельные максимумы не достигаются одновременно.
- Допустимый момент основания Y
- 1700 Н·мРаздельные максимумы не достигаются одновременно.
- Допустимый момент основания Z
- 1500 Н·мРаздельные максимумы не достигаются одновременно.
- Максимальный момент фланца
- 66 Н·м
- Требуемый момент монтажной плиты
- 3800 Н·м
- Толщина монтажной плиты
- ≥20 ммРекомендуется стальная плита.
- Крепёж основания
- 4 ×M8
- Затяжка основания
- 40 Н·м
- Сквозные отверстия основания
- 9 мм
- Установочные отверстия основания
- 8 мм
- Класс монтажных винтов
- 12.9Рекомендованный класс; глубина ввинчивания1.5…2 диаметра.
- Диаметр кабеля робота
- 10.2 мм
- Минимальный изгиб кабеля
- 81.6 мм
- Скорость кабелеукладчика
- ≤2 м/с
- Ускорение кабелеукладчика
- ≤5 м/с²
- Окружность крепления инструмента
- 50 мм
- Крепёж инструмента
- 4 ×M6, глубина6мм
- Установочное отверстие инструмента
- 6 ммДопуск +0.012/0мм.
- Наружный диаметр фланца
- 90 мм
- Глубина фланца
- 32.5 мм
Комплект и подключения V11
- Робот в полном комплекте
- 1 шт.Состав полного робота по таблице V11.
- Шкаф и ключ
- 1 комплектПолный комплект по V11; для модели указан CAB12.
- Ручной пульт
- 1 шт.
- Кабель питания шкафа
- 1 шт.
- Кабель TIO
- 1 шт.
- Соединительный кабель робота
- 1 шт.
- Документы полного комплекта
- Сертификат JAKA, гарантийная карточка и листок безопасности: по 1 шт.Перечень документов полного комплекта по V11.
- Штатное поколение шкафа V11
- CAB2.1V11 указывает CAB2.1 по умолчанию; MiniCab описывается отдельным руководством.
- WLAN шкафа V11
- Встроенный беспроводной модуль для подключения терминала к локальной сети шкафа.Имя сети - номер шкафа. Внешний маршрутизатор является другим способом подключения.
- Настройка питания TIO3.0
- 12/24 В; питание можно включить или отключить программно.
- P6 / Дифференциальный энкодер
- Входы A+/A−, B+/B−, Z+/Z−; земля DG изолирована от внутренней GND.
- P5 / Аналоговая земля
- Аналоговый I/O не имеет гальванической развязки от шкафа; оборудование и шкаф используют общую землю.
- P7 / Терминирование RS485
- 120 ОмРекомендуемое оконечное сопротивление; указана модель YAGEO MF0207FTE52-120R.
- P7 / Дистанционное включение
- Входы ON и OFF нельзя одновременно замыкать.
- Жгут P1–P8
- UL1007 #20 AWGТаблица 6-14, передняя панель; длина менее 30 м.