


ALLEX
Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли ALLEX для вашего объекта и какая помощь понадобится после поставки.
- Нагрузка одной кисти
- >3 кг
- Кисть с запястьем
- 15 ст. св.
- Пик кончика пальца
- 40 Н
Цена по запросу
С кем решать вопросы после запуска?
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Рядом на каждом этапе работы с роботом
- До покупки
Оценка задачи и выбор платформы
- При запуске
Настройка и обучение команды
- В эксплуатации
ТО, диагностика и запчасти
- При новых задачах
Оценка интеграции и доработок
Описание
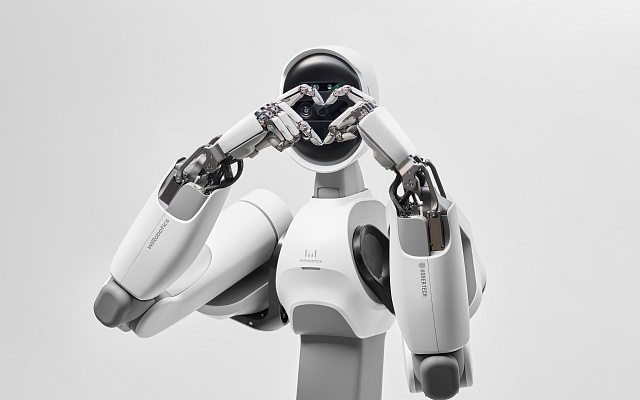
WIRobotics ALLEX - гуманоидная платформа верхней части тела для исследования манипуляции и физического взаимодействия. В текущем исполнении производитель представляет её без нижней части тела. Подвижные руки, кисти, шея и пояс объединены вокруг управления контактом и усилием. Модель интересна разработчикам, которым важно изучать не только траекторию движения, но и то, как механизм встречается с предметом и реагирует на воздействие.
Податливость как свойство механики
ALLEX использует приводы с низким трением и высокой обратимостью. Это позволяет рассматривать усилие и контакт как входные условия управления, а не только как помехи заранее заданной траектории. Производитель описывает реакцию на силу, касание и удар через управление физическим взаимодействием. В эксперименте можно оценивать, как рука изменяет поведение при встрече с объектом.
Податливые узлы охватывают руки, кисти, шею и пояс. Компенсация тяжести в талии дополняет работу верхней части тела. Для команды это способ согласовать рабочую позу и действие кисти, когда объект находится в разных положениях. Приложение задаёт, какой контакт ожидается и какой результат должен завершать операцию. Так механика становится основой исследования управления усилием.
Кисть для разнообразных способов захвата
Кисть и запястье имеют в сумме 15 степеней свободы по опубликованной спецификации. Такая компоновка позволяет рассматривать разные положения пальцев и ориентацию рабочего органа. Производитель отдельно описывает нагрузку при обычной работе одной кистью и крюковой хват. Эти режимы связывают с различной геометрией удержания и условиями контакта.
Для исследовательской задачи полезно заранее определить форму предмета, точки захвата и требуемое действие. Одно испытание может проверять устойчивость удержания, другое - повторяемость положения кончика пальца или реакцию на внешнее усилие. ALLEX даёт механическую основу, на которой такие вопросы можно разделять и затем соединять в более сложный сценарий манипуляции.
Небольшая масса подвижных частей
Масса кисти и частей ниже плеча выделена в характеристиках отдельно. Небольшая удалённая от основания масса связана с динамикой при движении и контакте. Вместе с низким трением приводов это составляет важную особенность платформы. Исследователь может учитывать инерцию конкретного звена при настройке перехода между свободным движением и взаимодействием с поверхностью.
Управление предусматривает работу с положением, силой и жёсткостью. Эти параметры отвечают на разные вопросы: куда направить звено, какое усилие использовать и как оно реагирует на отклонение от выбранного положения. Подготовленный эксперимент связывает их с объектом и действием. Последовательная проверка режимов помогает понять, какая настройка подходит конкретной операции.
Платформа для задач с контактом
Возможные направления работы включают аккуратное манипулирование и более динамичные операции в подготовленной среде. Для каждого сценария определяют оборудование рабочего места, набор предметов и способ наблюдать результат. Верхняя часть тела остаётся центром такой задачи: руки и кисти работают вместе с позой корпуса, а основание подбирается в составе проекта.
ALLEX выбирают, когда исследование требует сочетания многопальцевой механики и податливого физического поведения. Полезный процесс начинается с одного воспроизводимого действия и ясного критерия: устойчивый захват, нужное положение или заданная реакция на контакт. Затем сценарий расширяют по результатам испытаний, сохраняя связь между особенностями привода, настройкой управления и наблюдаемым физическим результатом.
Характеристики
ALLEX: верхняя часть тела
- Нагрузка кисти
- >3 кгОдна кисть, по всему рабочему пространству
- Пик кончика пальца
- 40 Н
- Повторяемость кончика пальца
- ≤0,5 ммТекущая спецификация изделия
- Исполнение
- Верхняя часть тела
- Оси кисти
- 15 ст. св.Пальцы и запястье одной кисти
- Крюковой хват
- >30 кгКрюковой хват
- Масса кисти
- ≈700 г
- Масса ниже плеча
- ≈5 кг
- Обнаружение силы
- 100 гсБез отдельных датчиков силы
- Приводы
- Низкое трение / высокая нагрузка
- Талия
- Компенсация тяжести
- Воздействия
- Усилие / контакт / удар
- Податливые узлы
- Руки / кисти / шея / талия
- Обратимость приводов
- Поддерживается
- Управление двигателем
- Положение / сила / жёсткость
- Страна происхождения
- Корея
ALLEX: анонс2025
- Повторяемость кончика пальца
- ≤0,3 ммАнонс20августа2025; отличается от текущей спецификации≤0,5мм
Новости о роботе и бренде







