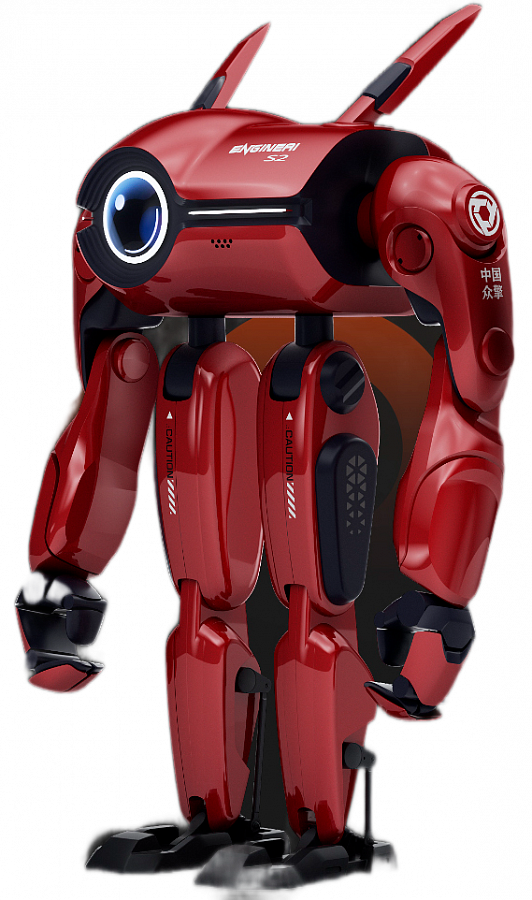
EngineAI PM01
- Работа 2026
- 120 мин
- Оси 2026
- 24 DOF
- Рост 2026
- 140 см

Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли EngineAI SE01 для вашего объекта и какая помощь понадобится после поставки.
Цена по запросу
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
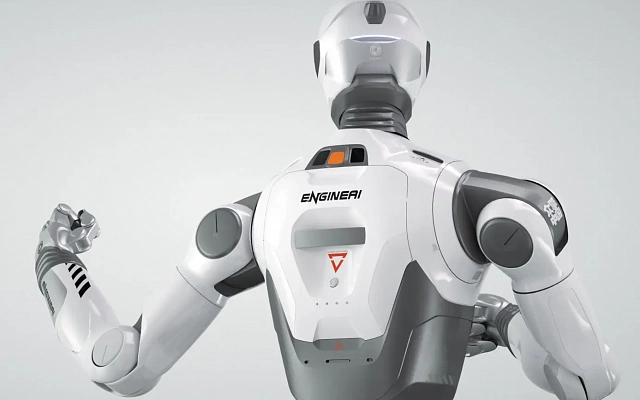
EngineAI SE01 - полноразмерный человекоподобный робот с акцентом на естественное движение и работу с предметами. Платформа объединяет двуногую мобильность, пятипалые кисти и средства восприятия. Её рассматривают для исследования управления телом, координации зрения и рук и подготовки сценариев, где действие требует участия нескольких подсистем одновременно.
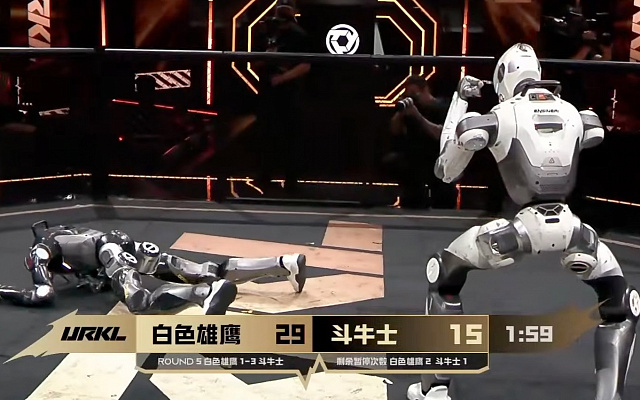
Производитель описывает обучение походке на основе данных о человеческих движениях и демонстрирует ходьбу, развороты и изменение положения корпуса. Для исследовательского проекта важно определить, какой результат нужен: повторение траектории, устойчивый переход между позами или выполнение действия после подхода к объекту.
При испытании полезно сохранять одинаковые исходное положение и покрытие. Тогда изменение поведения после правки программы можно оценивать последовательно. Эффектная динамическая демонстрация не подтверждает автоматически пригодность для длительной работы рядом с оборудованием: у такого сценария другие критерии и условия.
Для SE01 описаны кисти с шестью степенями свободы и силовой обратной связью. Они позволяют рассматривать эксперименты с подводом пальцев и контактом с предметом. Форму захвата нужно выбирать по объекту: его поверхности, размерам и доступным местам удержания.
Хорошее испытание включает обнаружение, захват, удержание при движении и отпускание. Для хрупкого или деформируемого предмета дополнительно задают допустимый контакт. Наличие силового управления не является готовым рецептом работы с любой деталью: пороги, траектории и критерии результата определяют под задачу.
Производитель указывает сочетание лидара, камер глубины и инфракрасного восприятия. В описании корпуса также обозначены RGBD, инерциальный сенсор управления движением и силовые датчики. Эти наблюдения относятся к разным аспектам работы: окружение, положение тела и контакт с объектом не стоит объединять в один показатель «точности».
Для сценария с визуальной коррекцией важно проверить, как обнаруживается предмет, какие изменения его положения допустимы и как приложение реагирует на потерю наблюдения. Доступ к нужным данным и способ связи с управляющей программой согласуют отдельно. Сенсорное оснащение само по себе не подтверждает готовую адаптацию к помещению заказчика.
В конструкции применяются алюминиевый сплав и собственные суставные решения, включая планетарные, гармонические и линейные механизмы. При подборе это стоит рассматривать вместе с требованиями к движению и обслуживанию. Характеристики отдельного привода не следует переносить на весь робот или использовать вместо проверки рабочей операции.
Среди интерфейсов указаны Gigabit Ethernet и USB 3.0. Для исследовательской команды важно выяснить, какие команды и данные доступны по выбранному программному уровню. Физическое наличие сетевого порта не означает, что уже подготовлена интеграция с внешним оборудованием или приложением.
Для запроса опишите площадку, движения, предметы и желаемую последовательность действий. Если цель - обучение или исследования, укажите требования к записи данных, программному доступу и воспроизведению экспериментов. Для демонстрационного сценария нужно согласовать программу и участие оператора.
Производитель описывает быстросъёмную батарею и ориентир автономности около двух часов. Длительность конкретного задания оценивают отдельно, учитывая движение и паузы. Подготовленная рабочая зона, проверка связи и понятный порядок остановки помогают использовать SE01 как платформу измеримого проекта, сохраняя различие между доступным оснащением и ещё не настроенной прикладной функцией.



Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.