




Fauna Robotics Sprout
Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Fauna Robotics Sprout для вашего объекта и какая помощь понадобится после поставки.
- Автономность
- 180-210 мин
- Степени свободы
- 29 ст. св.
- Рост
- 107 см
Цена по запросу
С кем решать вопросы после запуска?
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Рядом на каждом этапе работы с роботом
- До покупки
Оценка задачи и выбор платформы
- При запуске
Настройка и обучение команды
- В эксплуатации
ТО, диагностика и запчасти
- При новых задачах
Оценка интеграции и доработок
Описание
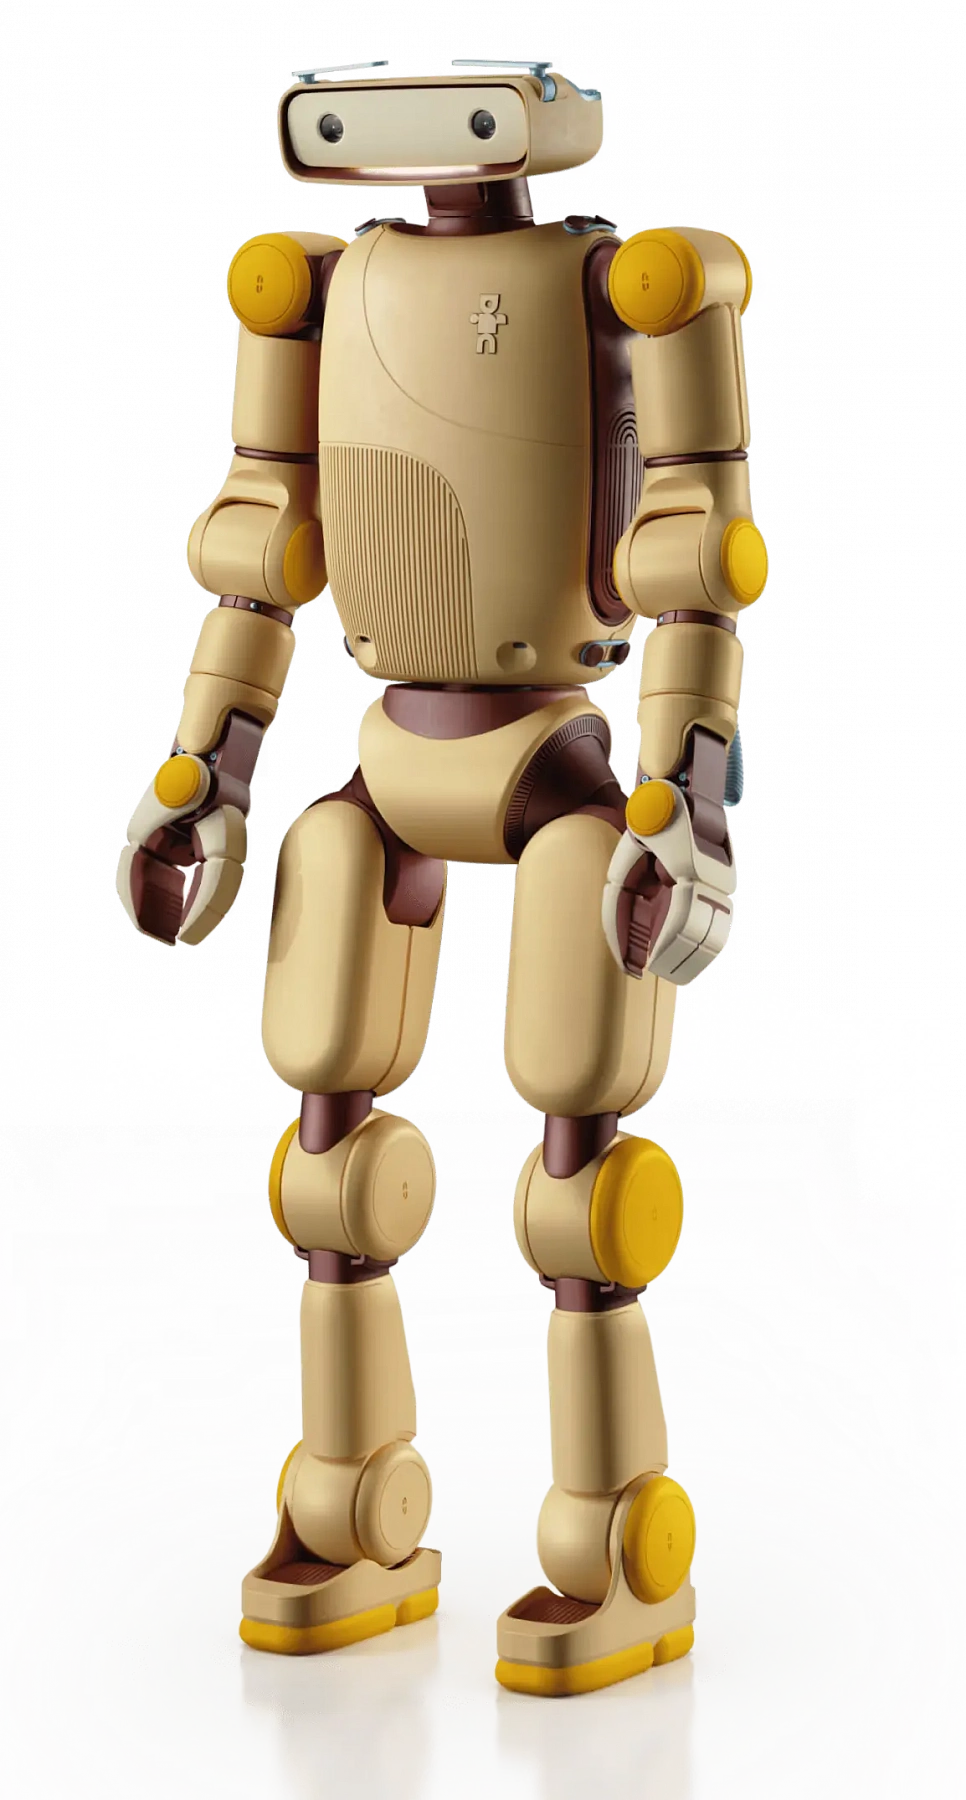
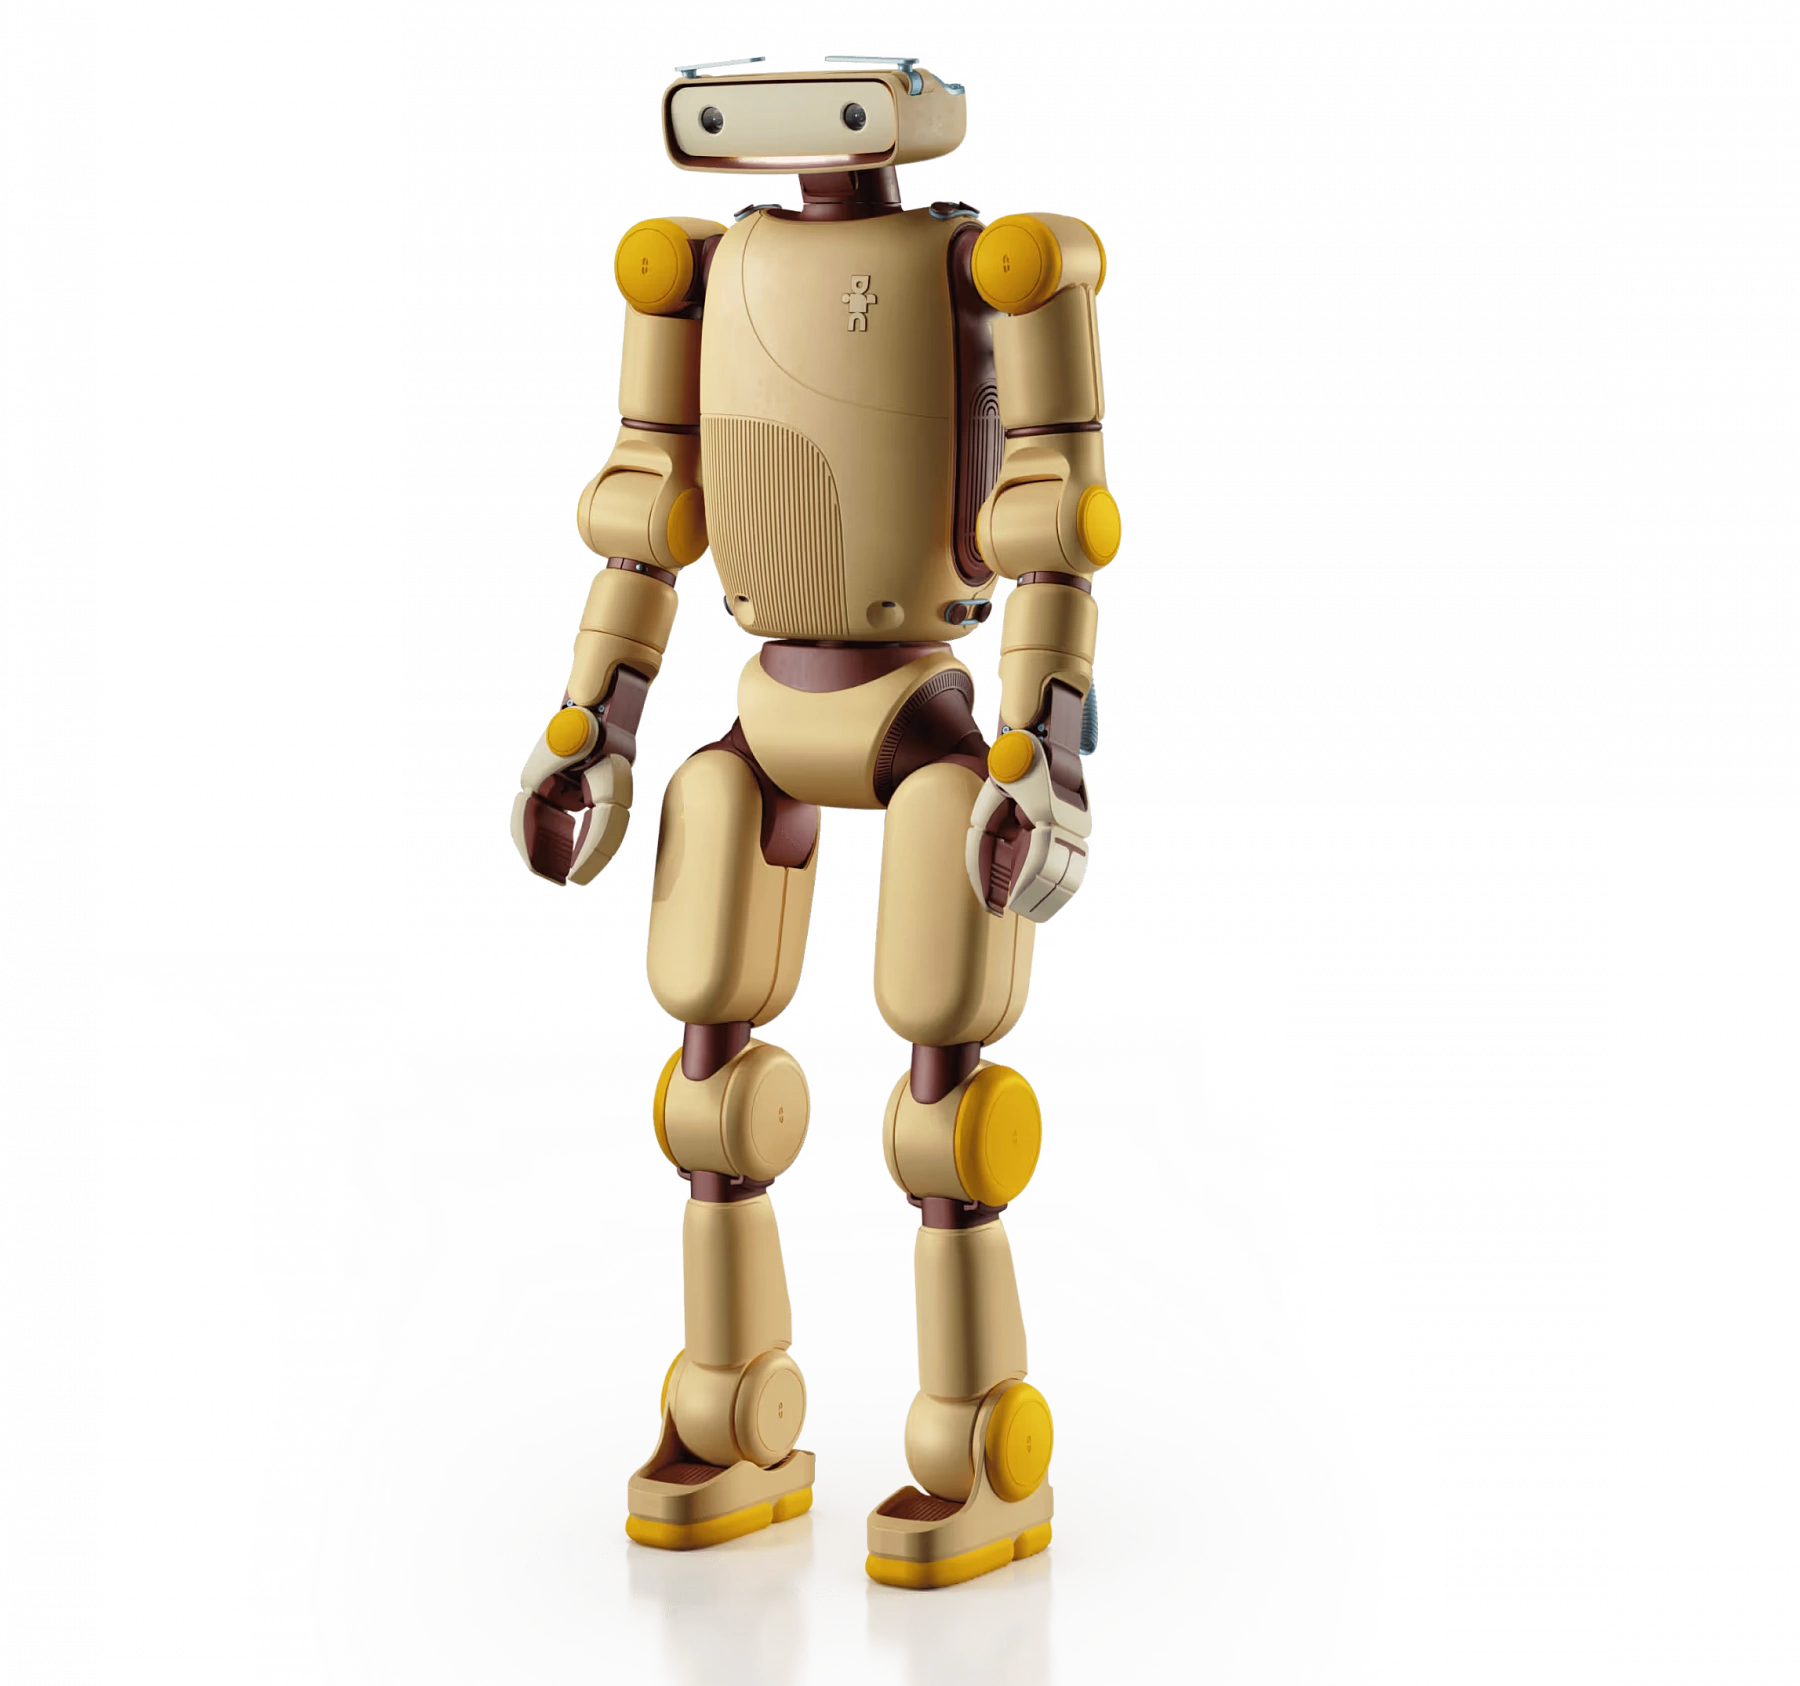
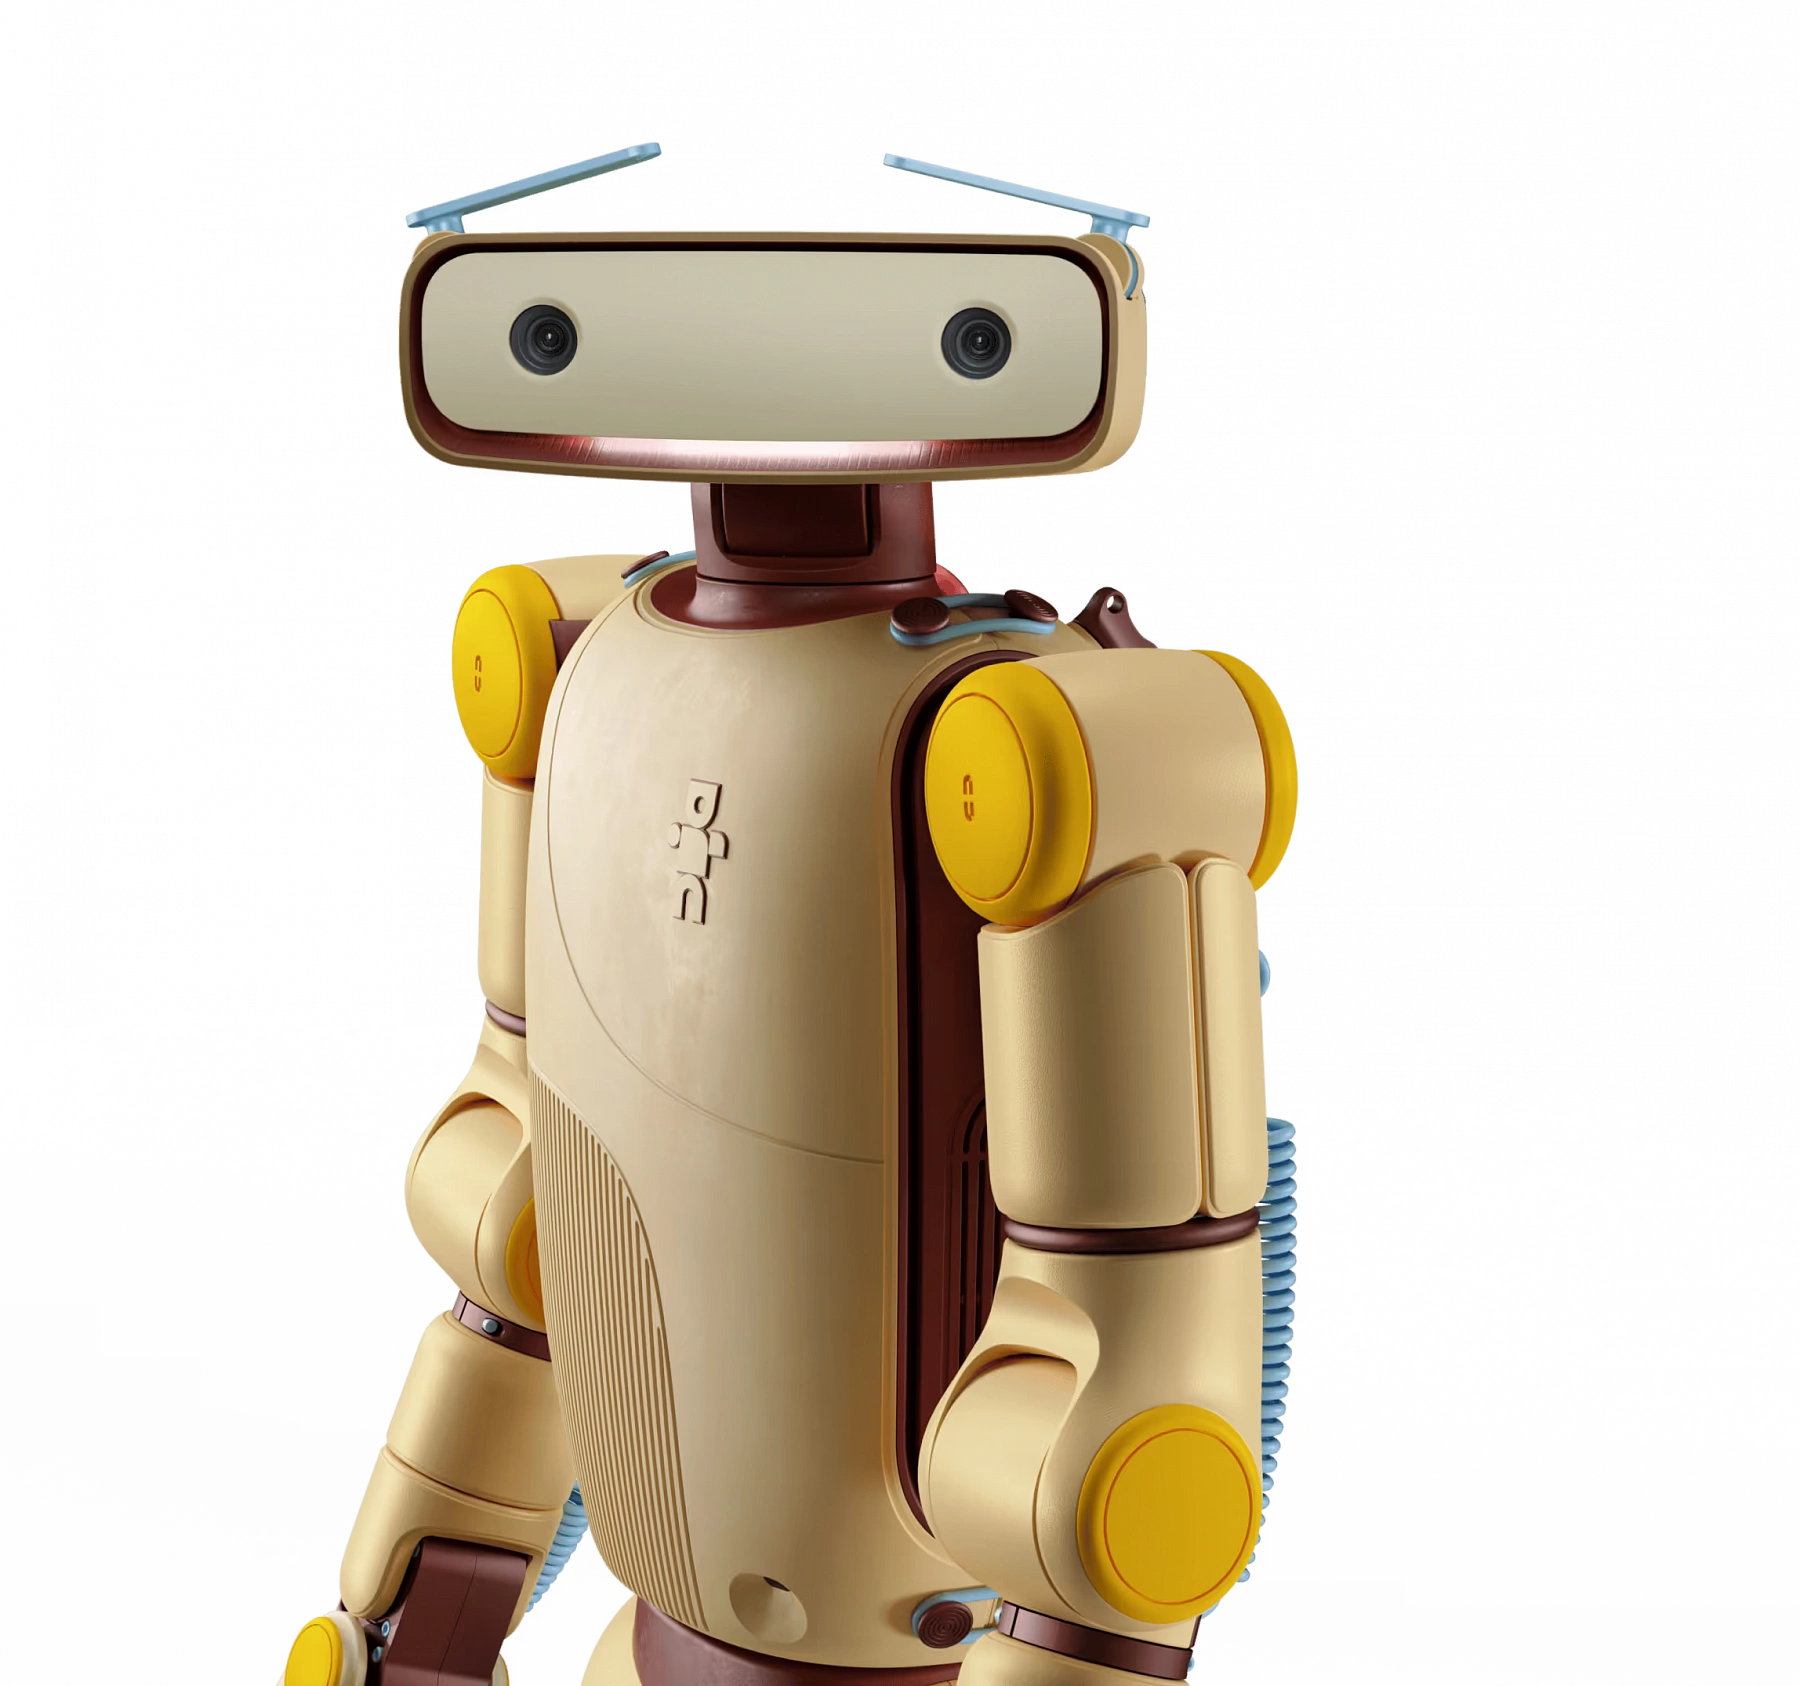
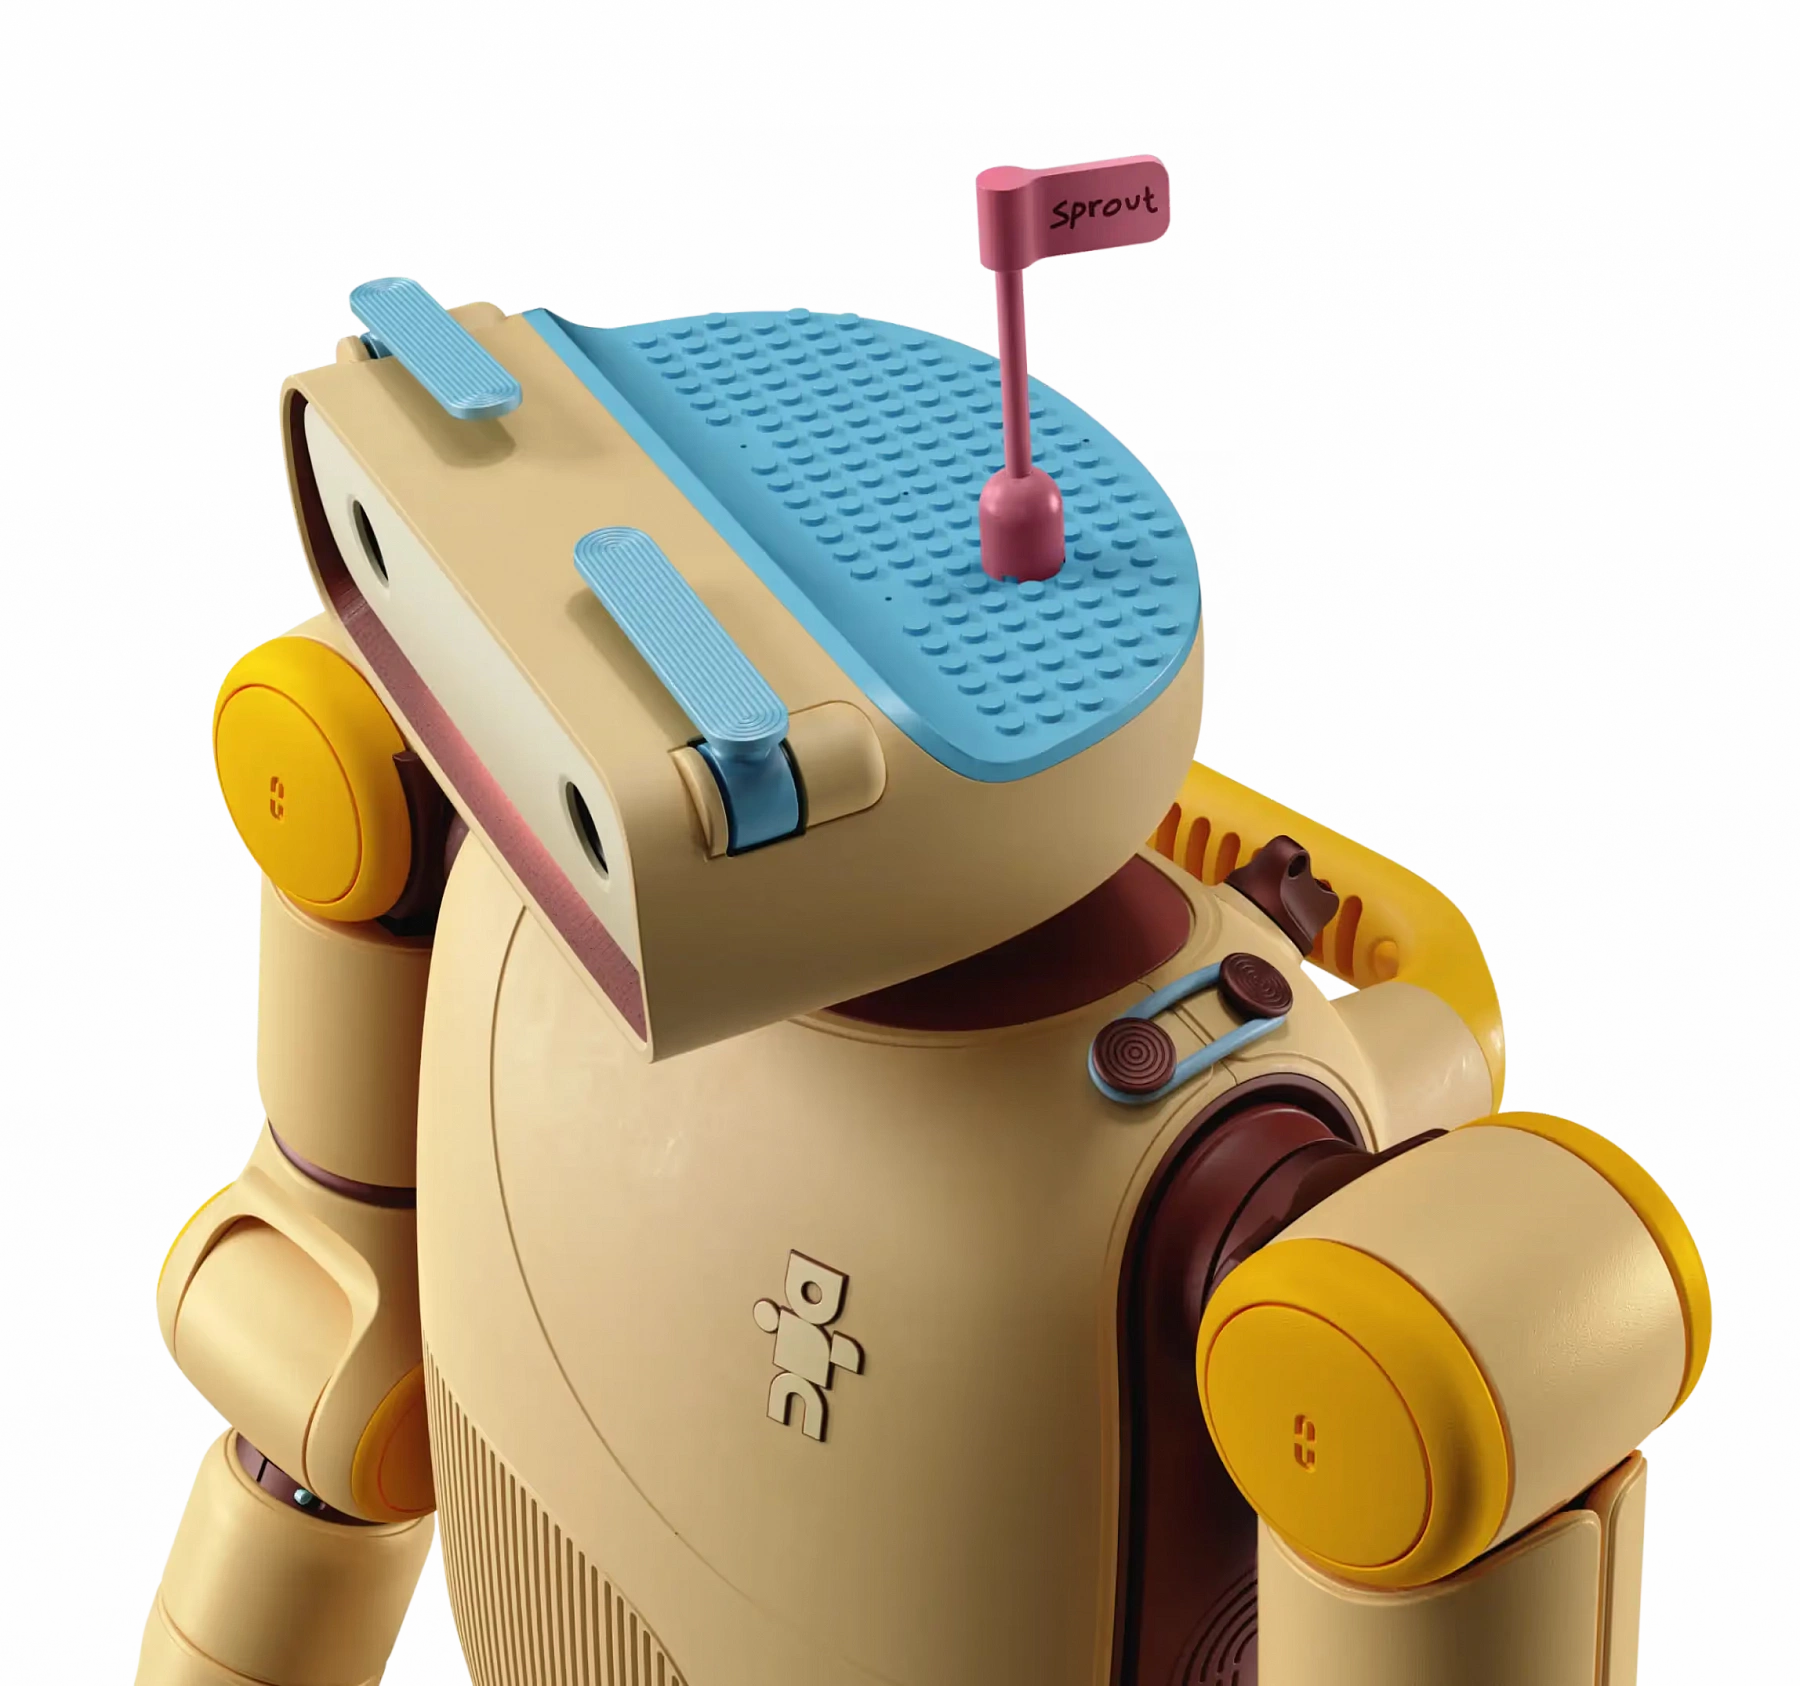
Fauna Robotics Sprout - компактный гуманоид для разработчиков, исследователей и авторов интерактивных проектов. Его высота составляет 107 см, масса - 22,7 кг. Мягкая наружная оболочка и выразительная мимика делают платформу интересной для изучения взаимодействия человека и робота. При этом Sprout остаётся инструментом разработки: конкретное поведение, диалог и прикладной сценарий создаются и проверяются командой проекта.
Что можно исследовать со Sprout
Платформа объединяет двуногую мобильность, руки с захватами и средства выражения эмоций. Производитель предоставляет подготовленные двигательные возможности и инструменты для построения приложений. Например, исследовательский сценарий может связывать перемещение в помещении, жест приветствия и действие с предметом. Каждый этап можно проверять отдельно, затем объединять в последовательность.
В суммарные 29 степеней свободы входят и две подвижные брови. Поэтому это число не следует интерпретировать как количество силовых суставов корпуса или осей манипуляторов. Для задания с предметами важнее состав рук и захватов, а для коммуникации - согласованность движения, выражения лица и речевого сценария.
Программная платформа и эксперимент
Fauna делает акцент на модульном программном составе и SDK, чтобы разработчик мог строить приложение поверх базовых функций робота. Для выбора под исследование полезно описать, какие команды нужны приложению, какие данные оно получает и где выполняется обработка. Это поможет отделить готовые службы платформы от кода и моделей, которые предстоит подготовить самостоятельно.
Телеуправление и картографирование входят в описываемые производителем возможности. В эксперименте с телеуправлением следует заранее решить, какие действия записываются, как сравниваются повторы и что считается успешным завершением. Демонстрация движения не заменяет проверку доступа к данным, необходимым конкретной исследовательской работе.
Вычисления и восприятие
Sprout оснащается NVIDIA Jetson AGX Orin с 64 ГБ памяти. В сенсорном наборе указаны стереокамера ZED 2i, четыре ToF-датчика, микрофонный массив и инерциальный модуль. Эти источники дают разные наблюдения: изображение, сведения о близких препятствиях, звук и движение корпуса. Для прикладного проекта необходимо определить, какие из них нужны алгоритму и как оценивать качество результата.
Диалоговое приложение требует отдельного выбора речевых компонентов, языка и правил ответа. Микрофоны и динамики обеспечивают аппаратную основу, но не подтверждают готовую интеграцию с сервисами заказчика. Полезно проверить работу в реальном акустическом окружении: фоновые разговоры и расстояние до пользователя могут влиять на сценарий.
Движение и работа с людьми
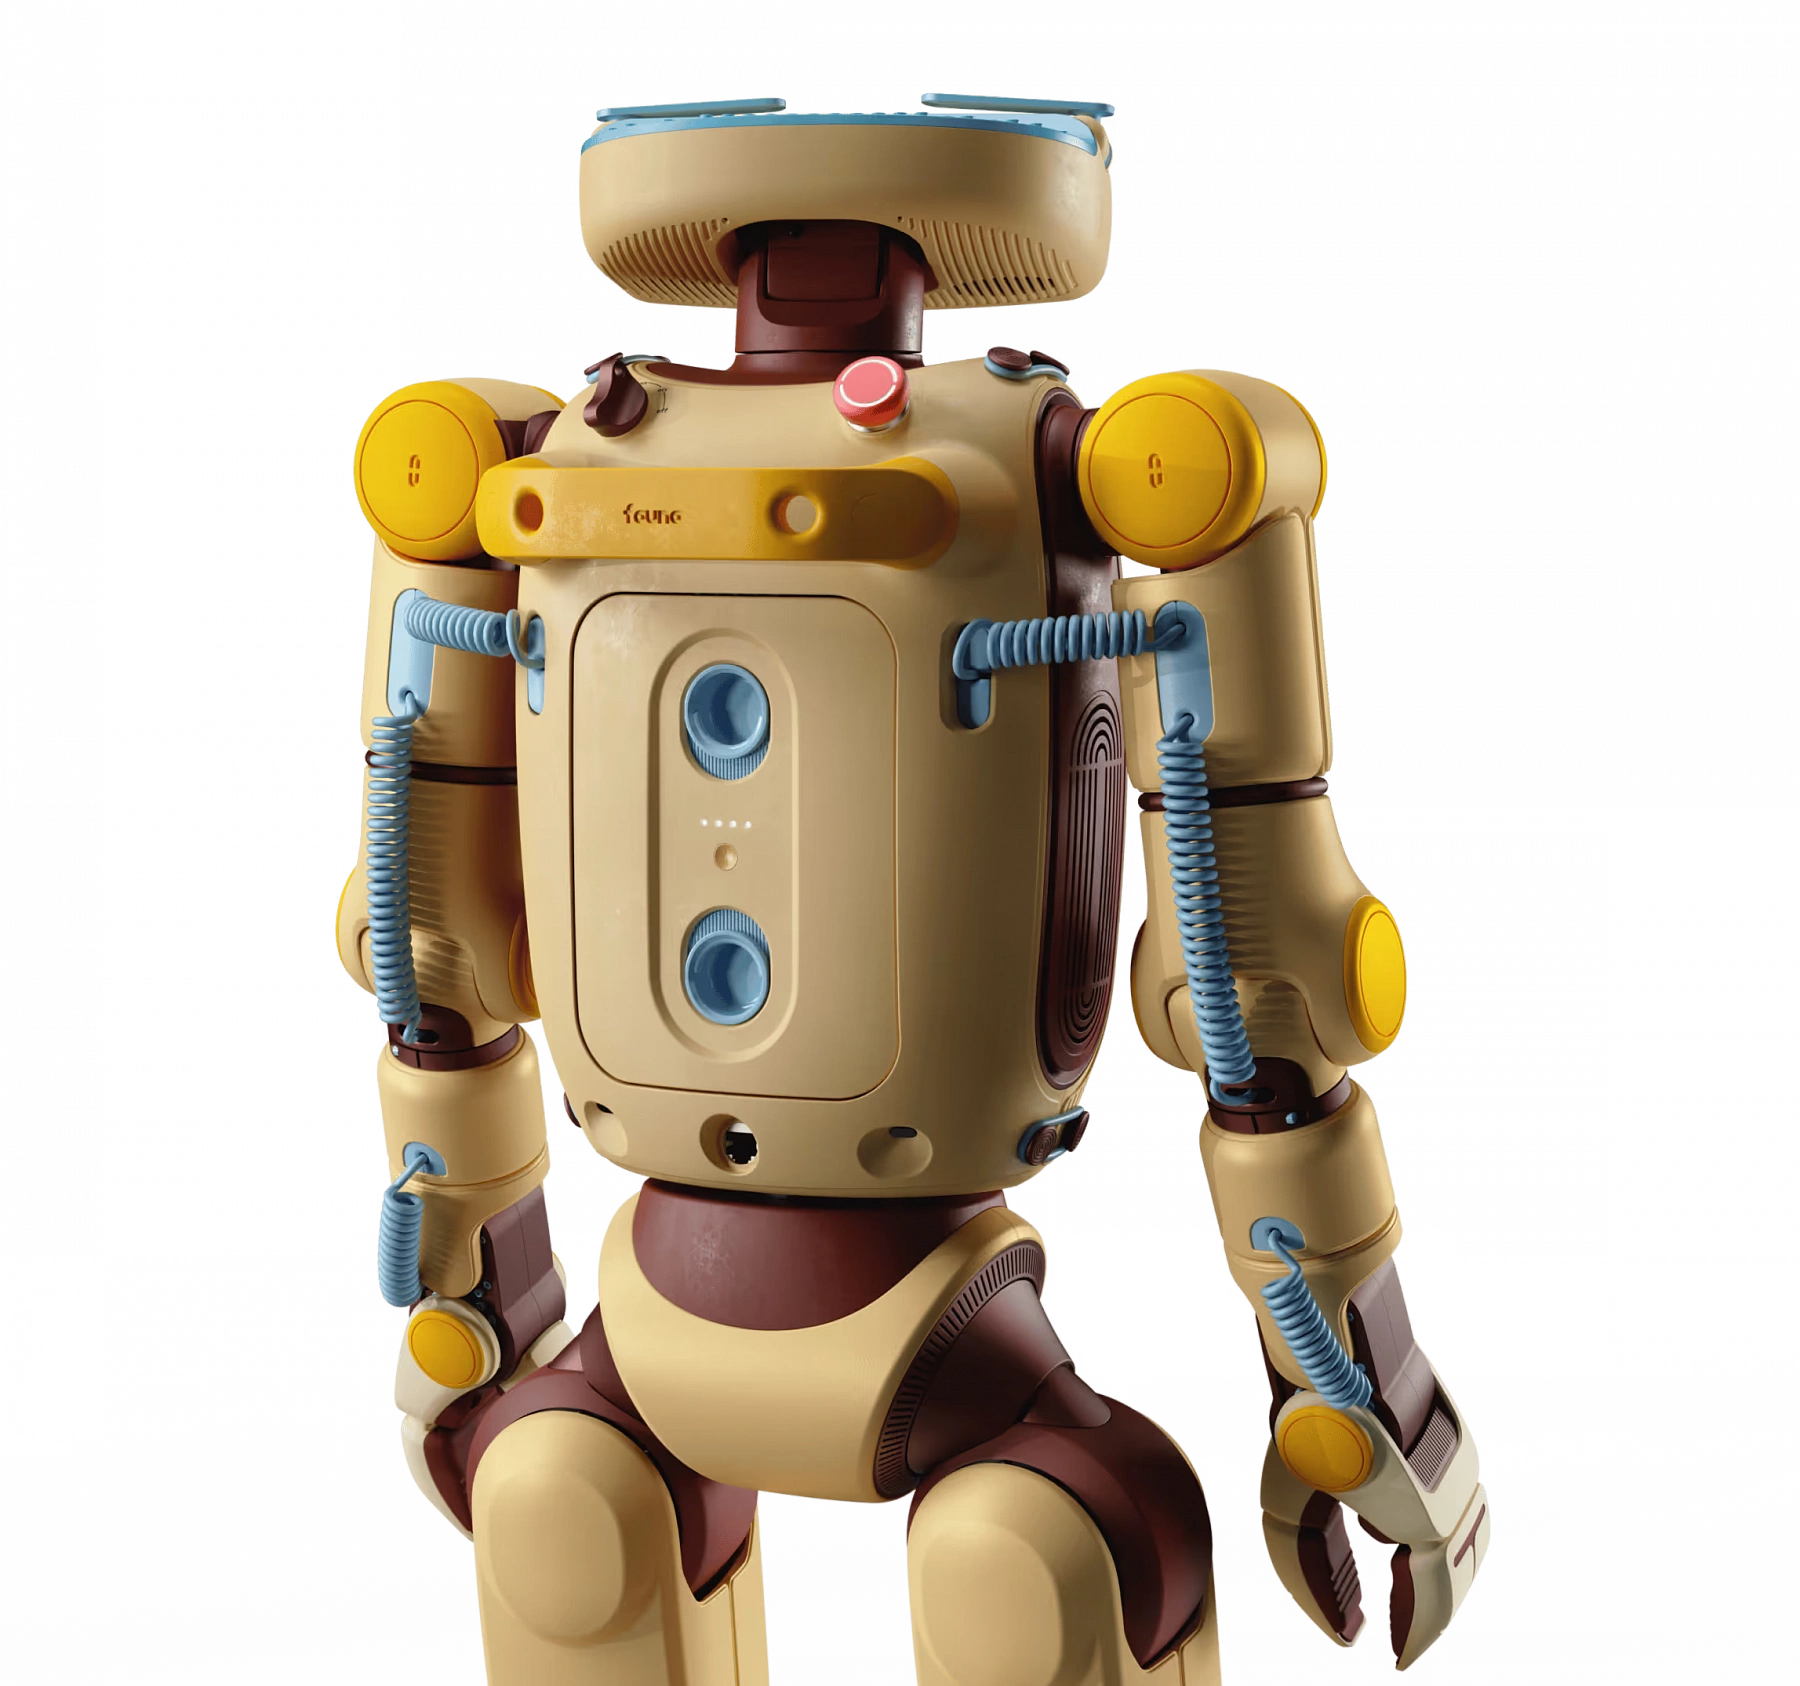
Производитель выделяет мягкий корпус, податливое управление и активные сенсоры как элементы конструкции для общих с человеком пространств. Это не отменяет подготовки испытаний. Для занятия, лаборатории или интерактивной демонстрации заранее определяют рабочую зону, допустимый контакт и действия оператора при прерывании программы.
Нагрузку руки оценивают вместе с позой и длительностью удержания. Кратковременный подъём с согнутым локтем нельзя приравнивать к длительной работе с вытянутой рукой. Для выбора захвата нужно подготовить реальные предметы и проверить полный цикл обращения с ними, включая момент отпускания.
Как подготовить проект на базе Sprout
В запросе на подбор стоит указать тип помещения, планируемые движения, объекты и нужный программный доступ. Для учебной программы дополнительно полезно определить уровень участников и то, какие части приложения они будут разрабатывать. Для демонстрации - согласовать длительность программы и роль оператора.
Производитель указывает сменную батарею и ориентир работы 3-3,5 часа. Это исходная информация для планирования, а продолжительность конкретного сценария проверяют отдельно. При выборе Sprout важно оценить весь комплект: платформу, средства управления, инструменты разработчика и подготовленное приложение, которое будет решать задачу проекта.
Характеристики
Корпус
- Рост
- 107 см
- Ширина
- 45 см
- Глубина корпуса
- 21 см
- Длина руки
- 48 см
- Масса
- 22.7 кг
- Конструкция
- Алюминий и композиты; мягкое покрытие
- Страна происхождения
- США
Приводы
- Степени свободы
- 29 ст. св.Включая2подвижные брови
- Оси шеи
- 2 ст. св.Компонент: шея
- Оси руки
- 6 ст. св.Компонент: каждая рука
- Оси захвата
- 1 ст. св.Компонент: каждый захват
- Оси ноги
- 5 ст. св.Компонент: каждая нога
- Захваты
- Прорезиненная внутренняя поверхность
- Стопы
- Смягчение контакта
- Усилие на кончиках захвата
- 12 НПрограммное ограничение усилия; компонент: захват
Нагрузки одной руки
- Пиковая нагрузка, рука вперёд
- 3.7 кгОдна рука; Рука вперёд; <10с; теоретическая нагрузка, доступность зависит от контроллера телеуправления
- Номинальная нагрузка, рука вперёд
- 1.75 кгОдна рука; Рука вперёд; <90с; теоретическая нагрузка, доступность зависит от контроллера телеуправления
- Длительная нагрузка, рука вперёд
- 0.7 кгОдна рука; Рука вперёд; Неограниченное время; теоретическая нагрузка, доступность зависит от контроллера телеуправления
- Пиковая нагрузка, рука в сторону
- 5.6 кгОдна рука; Рука в сторону; <10с; теоретическая нагрузка, доступность зависит от контроллера телеуправления
- Номинальная нагрузка, рука в сторону
- 2.5 кгОдна рука; Рука в сторону; <90с; теоретическая нагрузка, доступность зависит от контроллера телеуправления
- Длительная нагрузка, рука в сторону
- 0.0 кгОдна рука; Рука в сторону; Неограниченное время; теоретическая нагрузка, доступность зависит от контроллера телеуправления; длительное удержание позы не рекомендуется даже без груза
- Пиковая нагрузка, согнутый локоть
- 11.2 кгОдна рука; Согнутый локоть; <10с; теоретическая нагрузка, доступность зависит от контроллера телеуправления
- Номинальная нагрузка, согнутый локоть
- 5.0 кгОдна рука; Согнутый локоть; <90с; теоретическая нагрузка, доступность зависит от контроллера телеуправления
- Длительная нагрузка, согнутый локоть
- 1.1 кгОдна рука; Согнутый локоть; Неограниченное время; теоретическая нагрузка, доступность зависит от контроллера телеуправления
Вычисления
- Вычислитель
- NVIDIA Jetson AGX Orin
- Оперативная память
- 64 ГБ
- Накопитель
- 1 ТБNVMe SSD
Датчики
- Камера
- ZED2i RGB-D stereo
- Датчики ToF
- 4 × VL53L8CX
- Инерциальный датчик
- 9-осный IMU
- Микрофоны
- 4 MEMS
- Поле зрения камеры Г×В×Д
- 110 × 70 × 120 °Компонент: ZED2i
- Глубина камеры
- 0.3-20 мКомпонент: ZED2i; диапазон диаграммы
- Сетка ToF
- 8 × 8Компонент: VL53L8CX
- Поле зрения ToF
- 65 °Компонент: VL53L8CX
- Дальность ToF
- 4 мКомпонент: VL53L8CX
Питание
- Бортовая сеть
- 46.8 В DCНоминальное напряжение системы
- Батарея, стандарт
- 5000 мА·чСтандартная батарея
- Батарея, увеличенная
- 10000 мА·чБатарея увеличенной ёмкости
- Химия батареи
- Li-ion
- Ячейки батареи
- Molicel P50B
- Время работы
- 180-210 минСменная батарея
Связь
- Беспроводная связь
- Wi-Fi5.2
- Внешний порт
- Ethernet
Звук и выражение
- Аудиопроцессор
- Cirrus Logic CS47L35 DSP
- Обработка звука
- ASR / TTS / формирование диаграммы направленности
- Динамики
- 2
- Индикация лица
- Цветная LED-матрица360°
- Подвижные брови
- 2
Среда
- Рабочая температура
- 10-30 °C
- Температура хранения
- 5-35 °C
- Влажность
- 10-90 % RHЭксплуатация и хранение; без конденсации
- Место эксплуатации
- Только помещения
- Защита
- IP20
Программная платформа
- SDK
- Fauna SDK
- Языки интерфейсов
- Python / C++
- Визуализация
- Foxglove
- Симуляторы
- NVIDIA Isaac Sim / Gazebo / MuJoCo
- VR-телеуправление
- Meta Quest3VR-гарнитура не входит в комплект
Эксплуатация
- Аварийный стоп
- E-Stop
- Рукоятка
- Эргономичная
- Архитектура контроля
- Верхний / нижний / аппаратный уровни
- Комплект аксессуаров
- Li-ion-батарея / Fauna Charger / контроллер / документация
Архитектура и управление
- Плата управления
- Распределение питания / опрос датчиков / управление двигателями
- Независимый контроль
- Встроенные процессоры отдельно от прикладного вычислителя
- Связь с контроллерами
- CBOR по Ethernet
- Модули двигателей
- 3 MCM:0/1/2
- Внутренний CAN, MCM1
- CAN0:левая рука;CAN1:правая рука;CAN2:шеяВнутренний компонент
- Внутренний CAN, MCM0
- CAN0:левая нога;CAN1:правая нога;CAN2:торсВнутренний компонент
- Внутренние датчики
- UART/I2C:IMU и ToF-массивВнутренний компонент
- Внутренняя камера
- USB к JetsonВнутренний компонент
- Шина приложений
- ROS2 / RMW Zenoh
- Развёртывание
- Docker-контейнеры
- Модели робота
- USD / URDF / MJCF
- Приложение телеуправления
- Embody для Meta Quest
- Отображение оператору
- Видео / тактильная обратная связь
- Картографирование
- Визуально-инерциально-кинематическая одометрия / TSDF SLAM
- Навигация
- Глобальный и локальный маршрут / объезд препятствий
- Голосовые сервисы
- ASR / TTS; агент собирается разработчиком из сервисов
- Внешние голосовые сервисы
- Deepgram Flux / ElevenLabs v2
- Локальный голос
- NVIDIA Riva, настраиваемая конфигурация
Частоты сервисов
- Запись стерео RGB
- 30 ГцРежим сбора данных
- Запись команд
- 50 ГцКоманды позы, суставов и скорости; режим сбора данных
- Запись состояния
- 125 ГцПроприоцептивное состояние; режим сбора данных
- Оценка одометрии
- 50 ГцПоза / скорость / ковариация
- Цикл планирования
- 10 ГцПо умолчанию
Сервисы разработчика
- Инструменты агентов
- MCP-сервер для режимов движения, поведения и навигацииТехнический отчёт производителя v1; сервисы разработчика
- Связь VR-управления
- JSON по WebSocket; видео и звук по WebRTCТехнический отчёт производителя v1; сервисы разработчика
- Активация голоса
- openWakeWord; фраза hey robotТехнический отчёт производителя v1; сервисы разработчика
- Диагностика разработчика
- Веб-приложение; синхронные журналы телеметрии, событий и датчиковТехнический отчёт производителя v1; сервисы разработчика
- Режимы движения
- Ходьба / колени / ползание; отдельные обученные контроллерыТехнический отчёт производителя v1; сервисы разработчика
Новости о роботе и бренде







