Перейти к содержимому

Linker Humanoid V2

Linkerbot

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли Linker Humanoid V2 для вашего объекта и какая помощь понадобится после поставки.

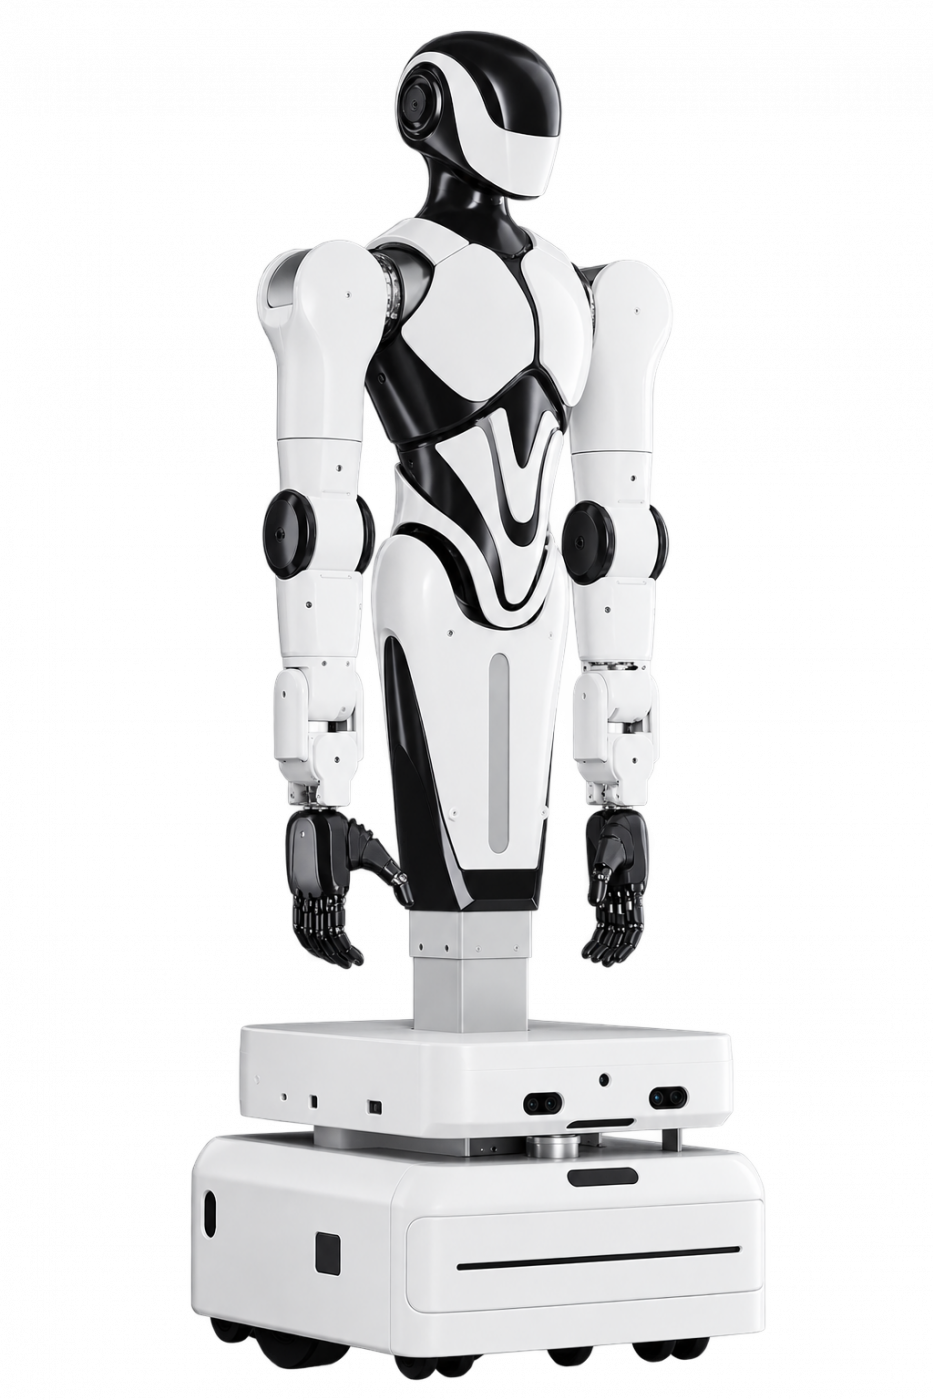
Двурукая платформа с подъёмной колонной, телеоперационным управлением и совместимыми кистями Linker Hand. Мобильное шасси и дополнительные функции восприятия опциональны.

Нагрузка руки
2 кг
Оси рук
2×7
Высота
≈145–195 см

Цена по запросу

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

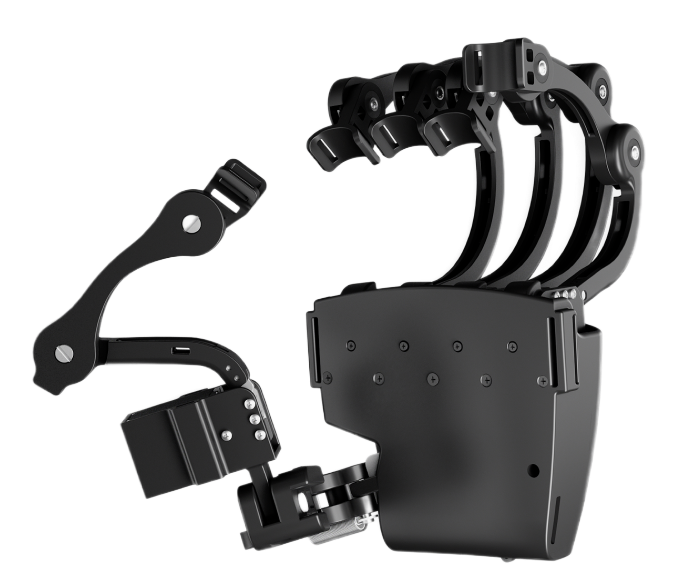
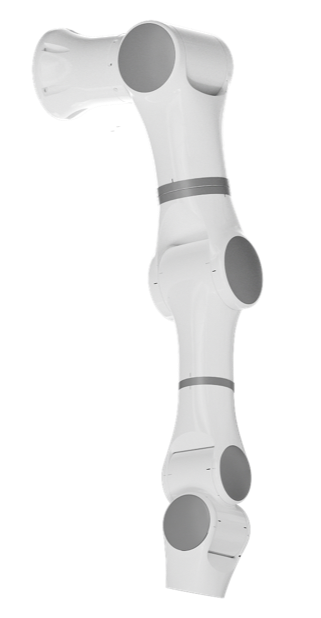
Linker Humanoid V2 - двурукая человекоподобная платформа для захвата предметов, сборки и отработки точных манипуляций. Подъёмная колонна позволяет менять рабочую высоту под расположение объекта и оборудования. Две руки работают с совместимыми кистями Linker Hand; конкретные модели кистей выбирают под задачу, поскольку от них зависят возможности захвата и состав исполнительных механизмов.

Оператор управляет руками и кистями через телеоперационную систему, а разработчик адаптирует движение и прикладные функции через встроенный API на Ubuntu Linux. Такое сочетание подходит для подготовки повторяющихся операций с небольшими предметами и проверки пользовательских сценариев управления. Перемещение между рабочими позициями добавляет опциональное дифференциальное шасси. Распознавание поз с помощью RGBD и голосовое взаимодействие также относятся к выбираемым опциям.
Характеристики

Linker Humanoid V2 / Характеристики модели

Модель
Linker Humanoid V2
Высота
≈1450–1950 мм
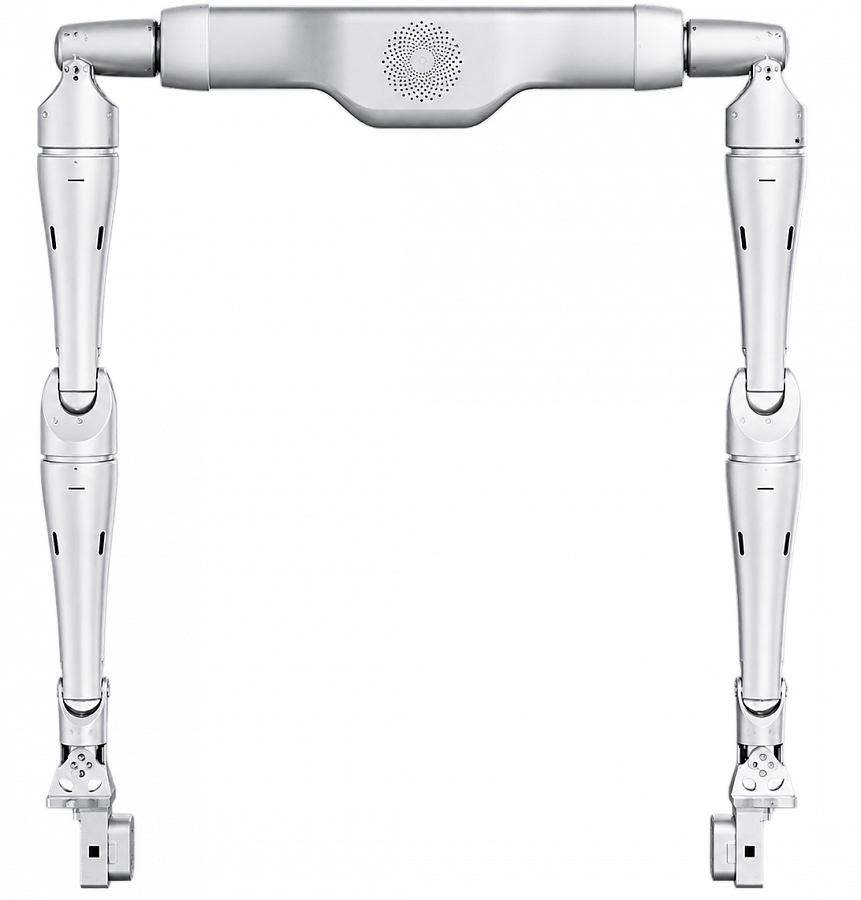
Размах двух рук
≈1550 мм
Масса
≈100 кг
Степени свободы двух рук
2×7 DOF
Нагрузка на конце руки
2 кг
Совместимые кисти
Все модели Linker Hand
Подъёмная колонна
Регулируемая высота; возможна заказная настройка
Манипуляции
Захват; сборка; точные операции; игра на инструментах
Страна происхождения
Китай

Linker Humanoid V2 / Опциональное мобильное шасси

Привод
Дифференциальный, два ведущих колеса
Максимальная скорость шасси
1.2 м/с
Нормальная скорость шасси
0.8–1.2 м/с
Сенсоры обхода препятствий
RGB-камера; инфракрасное измерение расстояния; ультразвуковые датчики
Навигация
Самостоятельное планирование маршрута
Точность лазерного позиционирования
2 см
Преодолеваемый уклон
10°
Ёмкость батареи шасси
16 А·ч
Время зарядки шасси
≤3 ч
Масса шасси
60 кг
Вращение шасси
360°
Обход препятствий шасси
Самостоятельное обнаружение и обход препятствий

Linker Humanoid V2 / Управление и разработка

Управление руками и кистями
Телеоперация
Программная основа телеоперации
ROS
Операционная система
Ubuntu Linux
Программирование
C; C++; Python
Программный интерфейс
Встроенные функции API для управления движением и разработки с внешнего компьютера

Linker Humanoid V2 / Телеоперационное мастер-устройство

Мастер-устройство: рост оператора
150–170 см
Мастер-устройство: связь
Проводная и беспроводная

Linker Humanoid V2 / Опции восприятия и общения

RGBD-распознавание поз
Положения стоя, сидя и лёжа
Голосовое взаимодействие
Понимание команд; выполнение соответствующих задач; свободные вопросы и ответы

Linker Humanoid V2 / Комплектация

Область параметров
Зависят от сценария, комплектации и версии
Внешнее исполнение
Внешний вид может меняться с производственной серией и обновлениями

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.