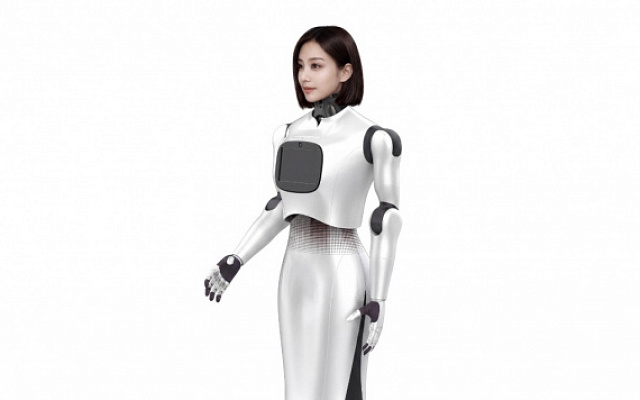
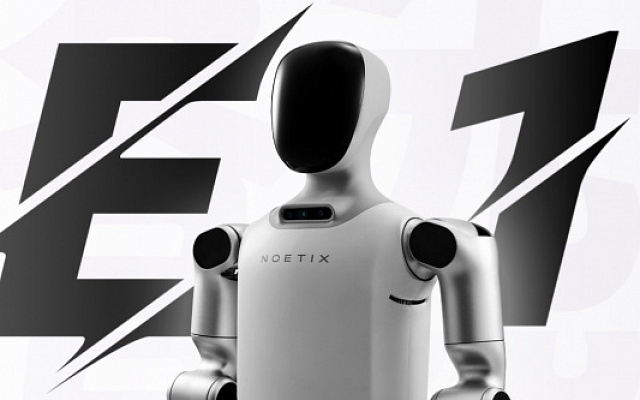
Габариты
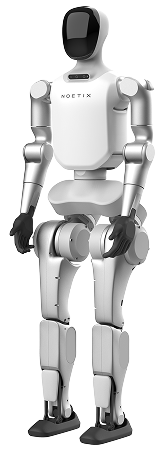
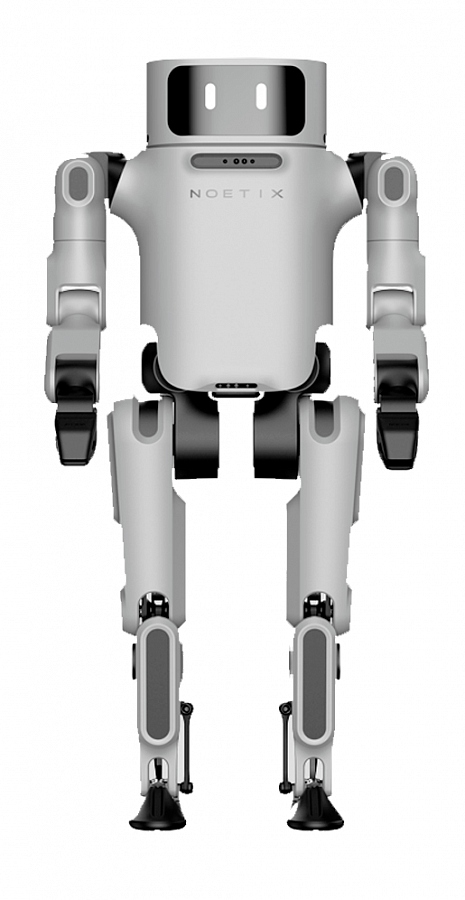
- Высота стоя
- 140 см
- Глубина корпуса
- 32 см
- Страна происхождения
- Китай
Масса
- Масса с батареей
- ≈40 кг
Механика
- Полные DOF
- 23-28В зависимости от опциональной конфигурации
- DOF одной ноги
- 6
- DOF одной руки
- 5; опционально ещё 2
- DOF поясницы
- 1; опционально ещё 1
- Кисти
- Пятипалые макеты; подвижные кисти опциональны
- Подшипники выхода суставов
- Перекрёстно-роликовые и радиальные шариковые
- Макс. момент колена
- 150 Н·мЛабораторное измерение
- Длина бедра и голени
- ≈0.7 м суммарно
- Длина руки
- ≈0.6 м
Движение
- Нагрузка при ходьбе
- ≤5 кгПри непрерывной ходьбе; лабораторные данные; распределение груза не уточнено
Суставы
- Поясница Z
- -90…+90 °Общая таблица диапазонов; правые и левые суставы уточняются в SDK
- Колено
- 0…135 °Общая таблица диапазонов; правые и левые суставы уточняются в SDK
- Бедро P
- -85…+50 °Общая таблица диапазонов; правые и левые суставы уточняются в SDK
- Бедро R
- -40…+35 °Общая таблица диапазонов; правые и левые суставы уточняются в SDK
- Бедро Y
- -40…+53 °Общая таблица диапазонов; правые и левые суставы уточняются в SDK
Конструкция
- Прокладка кабелей
- Внутренняя
- Охлаждение
- Локальное воздушное
Датчики
- Энкодеры суставов
- Двойные
- Камера
- Глубинная
- Камера SDK
- Intel RealSense D435i
- Инерциальный модуль
- Предусмотрен
Питание
- Источник питания
- Литиевая батарея
- Ёмкость батареи
- 10.6 А·чСъёмная батарея
- Модель аккумулятора
- GRP7865125-13S1P
- Напряжение батареи
- 48 В
Вычисления
- Плата движения
- 6 TOPS
- Вычисления платы EDU
- 67 TOPS
- Плата разработки
- NVIDIA Jetson Orin Nano Super
- Контроллер движения
- Rockchip RK3588S
- Частота платы движения
- 2.4 ГГц
- Память платы движения
- 8 ГБ + 64 ГБ
- Частота платы EDU
- 1.7 ГГц
- Память платы EDU
- 8 ГБ + 128 ГБ
Звук
- Микрофонный массив
- Кольцевой
- Голосовой модуль
- Поддержка языковых моделей
- Микрофоны голосового модуля
- 6 кольцевых микрофонов в голове
- Аудиоформат модуля
- 2 канала / 16 кГц / 16 бит
- Фраза пробуждения
- 你好小E
- Дистанция пробуждения
- До 3 м
- Сетевой голосовой сервис
- Облачному голосовому модулю требуется доступ в сеть; условия мобильного сервиса связаны с активацией поставки
Связь
- Беспроводная связь
- Wi-Fi 6 / Bluetooth 5.2
- Внутренняя связь суставов
- EtherCAT / CAN FD
Комплект
- Зарядное устройство
- Предусмотрено
- Пульт управления
- Предусмотрен
- Защитная стойка
- Опциональная
ПО
- Обновления
- OTA
Разработка
- Вторичная разработка
- Поддерживается для EDU
- Доступ к платам
- Плата движения закрыта для пользователя; доступ к плате EDU через SSH
- Транспорт SDK
- DDS; CycloneDDS 0.11.0; клиент/сервер
- Частота команд SDK
- 500 Гц
- Языки SDK
- C++ / Python
- Уровни управления
- HighControl и LowControl; доступ через вычислительную плату EDU
Документация
- Руководства
- Руководство и инструкции
- Материалы разработчика
- Документация SDK и технические рекомендации
Подключение
- Ethernet
- 1 порт
- USB
- 2 порта
- USB Type-C
- 1 порт
- HDMI
- 1 порт, подключён к RK3588S
- Внешний выход XT30
- 12 В; макс. 5 А
Эксплуатация
- Рабочая площадка
- Ровная открытая площадка, вдали от людей
- Лестницы
- Заводское управление не поддерживает ходьбу по лестницам
- Защита при разработке
- При демонстрациях и разработке рекомендован подвес на защитной стойке
- Отключение приводов
- После отключения приводов робот не удерживает равновесие без поддержки
Базовые суставы SDK
- Левое плечо pitch
- 27 Н·м; [-163, 163]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Левое плечо roll
- 27 Н·м; [0, 135]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Левая рука yaw
- 27 Н·м; [-150, 150]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Левый локоть pitch
- 27 Н·м; [-130, 10]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Левое предплечье yaw
- 27 Н·м; [-160, 160]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Левое бедро yaw
- 90 Н·м; [-40, 53]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Левое бедро roll
- 90 Н·м; [-40, 35]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Левое бедро pitch
- 150 Н·м; [-85, 50]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Левое колено pitch
- 150 Н·м; [0, 135]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Левый голеностоп pitch
- 70 Н·м; [-58, 24]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Левый голеностоп roll
- 70 Н·м; [-90, 90]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Правое плечо pitch
- 27 Н·м; [-163, 163]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Правое плечо roll
- 27 Н·м; [-135, 0]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Правая рука yaw
- 27 Н·м; [-150, 150]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Правый локоть pitch
- 27 Н·м; [-130, 10]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Правое предплечье yaw
- 27 Н·м; [-160, 160]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Правое бедро yaw
- 90 Н·м; [-53, 40]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Правое бедро roll
- 90 Н·м; [-35, 40]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Правое бедро pitch
- 150 Н·м; [-85, 50]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Правое колено pitch
- 150 Н·м; [0, 135]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Правый голеностоп pitch
- 70 Н·м; [-58, 24]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Правый голеностоп roll
- 70 Н·м; [-15, 15]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
- Поясница yaw
- 70 Н·м; [-90, 90]°Базовая схема 23 суставов; источник не уточняет номинальный или пиковый момент
Базовая конфигурация SDK
- Активные суставы
- 23Базовая схема SDK; дополнительные суставы и подвижные пальцы не включены.