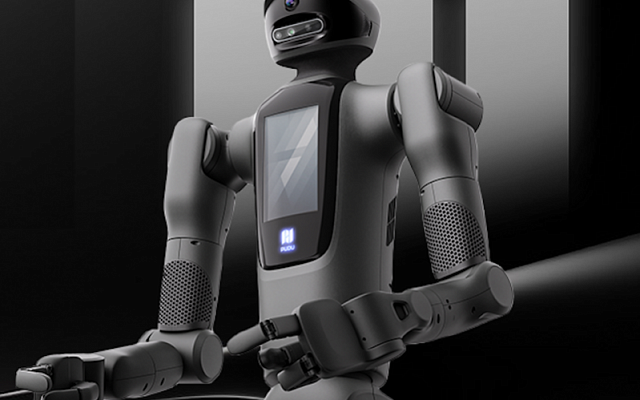
Pudu SH1
- Уборка
- 1100-1600 м²/ч
- Автономность
- до 100 мин
- Ширина
- 44 см

Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли PUDU FlashBot Arm для вашего объекта и какая помощь понадобится после поставки.
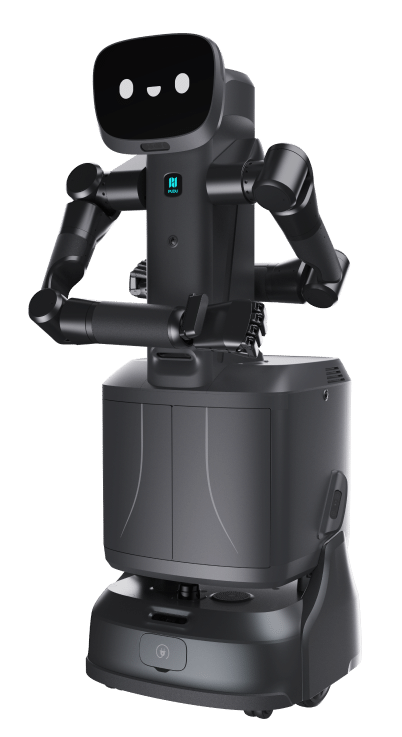
PUDU FlashBot Arm сочетает мобильную доставку и манипуляторы. Робот для сервисных сценариев, где нужны перемещение и действия с предметами.
Цена по запросу
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
PUDU FlashBot Arm объединяет мобильную платформу, закрытый отсек для доставки и манипуляторы с кистями. Такое сочетание адресовано сервисным задачам, в которых недостаточно довезти предмет до точки: требуется ещё выполнить определённое действие. Один из основных контекстов, представленных производителем, - работа в гостинице.
Руки добавляют роботу возможность физического контакта с окружающей средой. Производитель показывает взаимодействие с элементами инфраструктуры, включая панель вызова лифта. Для внедрения выбирают конкретные операции и проверяют их на реальном оборудовании: значение имеют положение кнопок, доступ к ним и последовательность действий.
Закрытый грузовой отсек позволяет рассматривать доставку как отдельную часть задания. В сценарии можно связать получение груза, перемещение по зданию и передачу получателю. При этом характеристики перевозимого груза и возможности манипуляторов оценивают раздельно.
Для восприятия окружения FlashBot Arm использует камеры и лидар, а при контакте задействует средства контроля усилия и тактильные датчики. Голос и жесты дополняют взаимодействие с человеком. Эти средства полезны там, где сотруднику или гостю нужно понять, чего робот ожидает и какой шаг выполняет.
Практический выбор начинается с короткого списка действий, которые нужны именно объекту. Для каждого определяют условия выполнения, участие персонала и способ проверки результата. Так комплектация и настройка FlashBot Arm получают понятную цель - например, согласованный сервисный маршрут с заранее определёнными точками взаимодействия.








Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.