
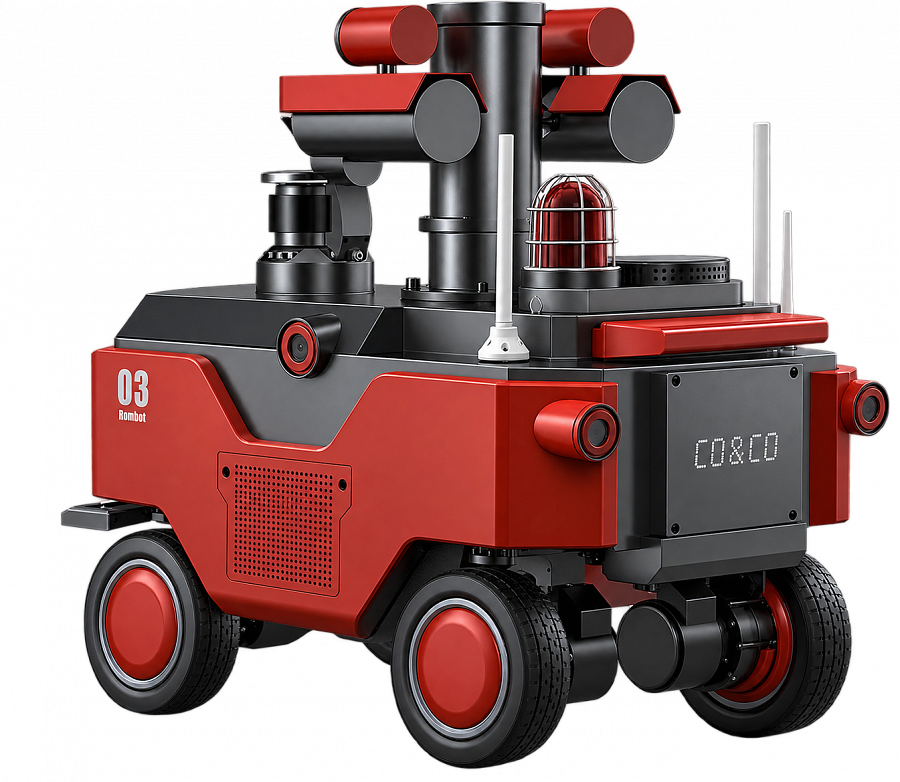
Conco Explosion-proof Inspection Robot
- Время работы
- 8 ч
- Нагрузка
- 100 кг
- Защита
- IP66

Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Conco Outdoor Inspection Robot для вашего объекта и какая помощь понадобится после поставки.
7 565 000 ₽
Стоимость платформы
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
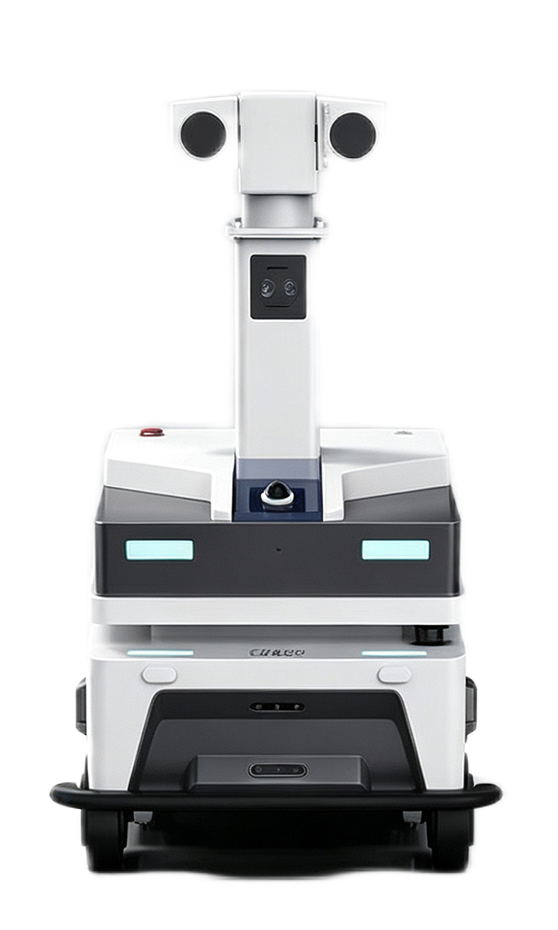
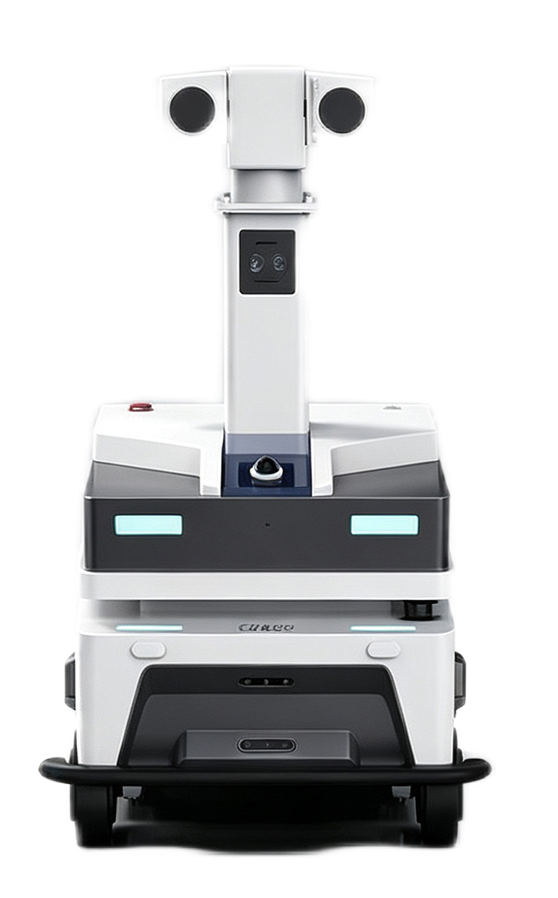
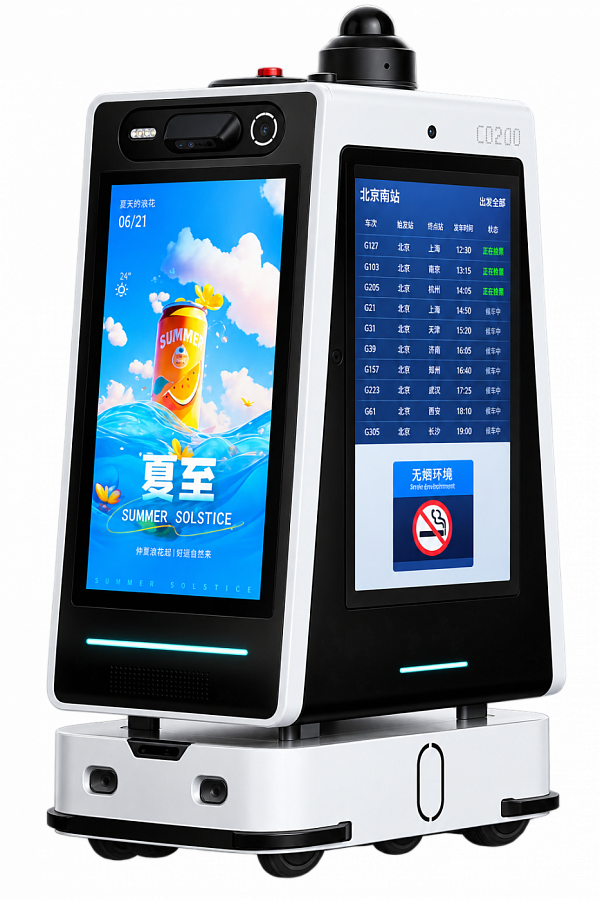
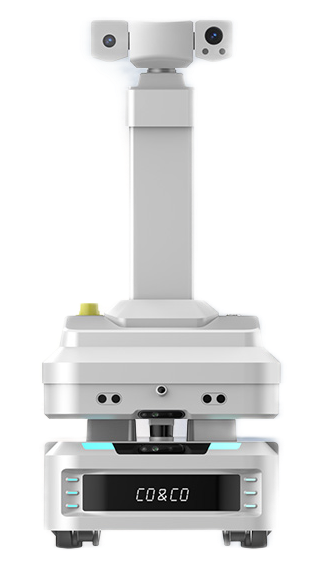
Conco Outdoor Inspection Robot - колёсный робот для осмотра открытых территорий и передачи визуальной информации оператору. Уличная платформа объединяет навигацию, панорамную поворотную камеру и средства связи. Её можно рассматривать для патрульного маршрута по подготовленной территории, когда требуется регулярно наблюдать определённые участки и иметь возможность удалённо рассмотреть происходящее.
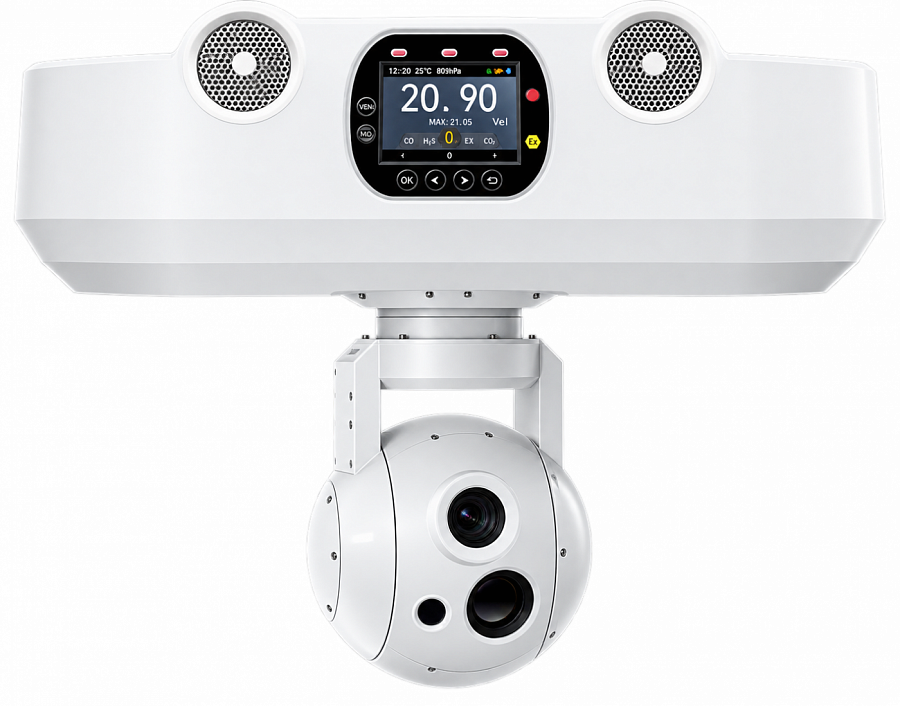
Панорамная PTZ-камера позволяет менять направление взгляда с одной позиции. Это полезно, когда после подхода к контрольной точке нужно посмотреть несколько сторон участка или подробнее рассмотреть объект. Мобильное основание переносит камеру между выбранными местами, а поворотный узел выбирает ракурс на каждой остановке. Такой процесс объединяет общий маршрут и локальное наблюдение.
Для территории полезно определить, какие участки нужно видеть регулярно и откуда камера даёт понятную картину. Например, открытый проход и зона возле здания могут требовать разных точек остановки. Последовательность выбирают по задаче объекта. Оператор затем использует полученное изображение в контексте конкретной обстановки и принятого порядка реагирования.
Позиционирование и восприятие используют 3D-лидар и зрительную систему. Они помогают соотнести положение робота с рабочей картой и учитывать окружающие объекты. В уличном сценарии путь связан с реальным покрытием, доступными проездами и размещением оборудования. Подготовленная карта позволяет описать область работы и связать её с требуемыми точками обзора.
Для шасси указаны возможности преодоления небольших препятствий и уклона в условиях производителя. Эти параметры помогают предварительно сопоставить платформу с территорией. Реальный маршрут рассматривают по форме переходов, состоянию поверхности и доступу к контрольным точкам. Ровный участок для остановки важен и для движения, и для последующего наблюдения камерой.
Производитель предусматривает мобильные сети, Wi-Fi и локальное AP-подключение. Выбор канала связывают с покрытием на территории и доступной инфраструктурой. Для работы с визуальной информацией важна связь именно на всём выбранном маршруте, включая места остановки и удалённого взаимодействия. Такой подход позволяет заранее определить, как оператор будет получать сведения от аппарата.
Предусмотрены голосовая и видеосвязь, ночное наблюдение и функции распознавания. Состав настроенных аналитических событий и программное управление определяются конфигурацией решения. На объекте полезно связать технический сигнал с рабочим действием: кто его видит, какую область рассматривает и как передаёт информацию ответственному сотруднику. Это превращает наблюдение в понятную часть эксплуатации территории.
Outdoor Inspection Robot имеет заявленную защиту IP64 и предназначен для уличного исполнения. Допустимые условия температуры и поверхности соотносят с паспортом конкретной платформы. Энергетический цикл включает время движения, наблюдения и зарядки. Планируемую продолжительность маршрута связывают с этими этапами и доступным временем обслуживания.
Модель интересна там, где несколько контрольных точек нужно связать одной мобильной камерой и средствами связи. Практический проект начинается с схемы территории и вопросов наблюдения, затем определяет путь, ракурсы и работу оператора. Подготовленный маршрут помогает оценивать систему по тому, какую информацию она действительно приносит о выбранных участках и насколько удобно использовать её в принятом процессе объекта.






Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.

