
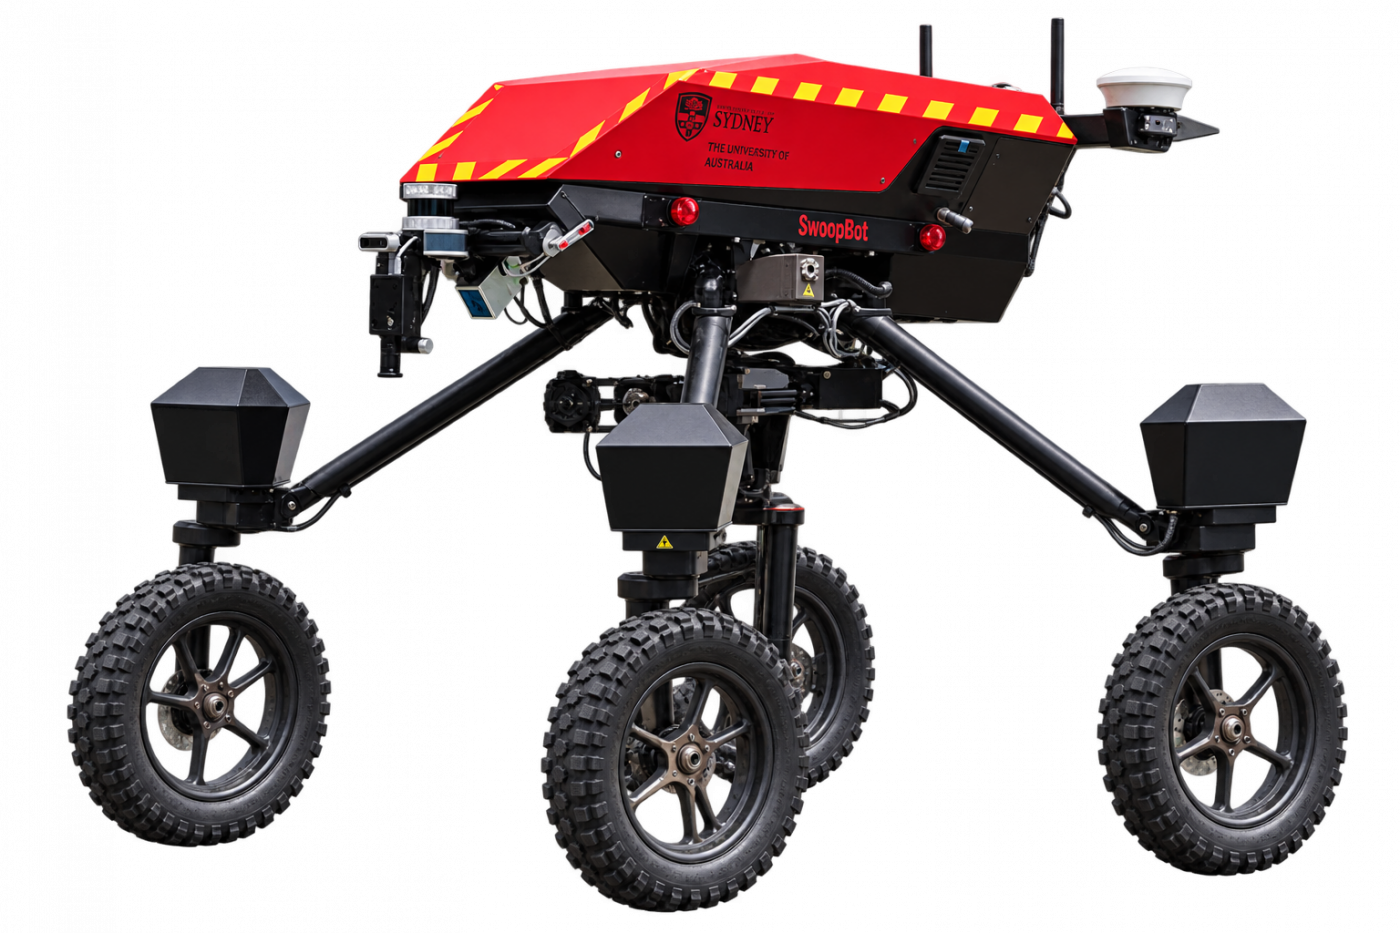
Робопастух SwagBot
Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли SwagBot для вашего объекта и какая помощь понадобится после поставки.
Электрическая исследовательская платформа Сиднейского университета для мониторинга скота, пастбищ и инфраструктуры фермы. Серийная комплектация и актуальная доступность требуют подтверждения.
- Колёса
- 4
- Питание
- Электрическое
- Применение
- Пастбища
Цена по запросу
С кем решать вопросы после запуска?
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Рядом на каждом этапе работы с роботом
- До покупки
Оценка задачи и выбор платформы
- При запуске
Настройка и обучение команды
- В эксплуатации
ТО, диагностика и запчасти
- При новых задачах
Оценка интеграции и доработок
Описание
SwagBot - электрическая наземная роботизированная платформа, разработанная в Сиднейском университете для работы на пастбищах. Она предназначена для сбора данных о сельскохозяйственной территории, наблюдения за скотом и исследования автономных операций на ферме. На официальном фото платформы видны четыре колеса на высоких опорах. Это исследовательская разработка, для практического применения которой необходимо уточнять доступность конкретного исполнения и его оснащение.
Какие данные собирает платформа
В описании проекта университет выделяет три задачи: определение местоположения животных, измерение состояния пастбищ и мониторинг инфраструктуры фермы. Вместо обследования только с воздуха датчики перемещаются по земле, непосредственно внутри исследуемой территории. В исследовательском проекте можно поставить задачу сопоставления наблюдений за стадом с данными об участке, где оно находится.
Пастбище для SwagBot - рабочая среда со сложным и меняющимся рельефом. Университет прямо указывает работу на неровной и холмистой местности. При планировании полевого исследования важны маршрут, доступ к нужным участкам и расположение объектов наблюдения. Численные пределы уклона, глубины преодолеваемых препятствий и скорости для актуального исполнения требуют отдельной технической спецификации.
Автономное движение и взаимодействие со стадом
SwagBot развивается в рамках полевой робототехники, где маршрут проходит рядом с растениями, животными и элементами инфраструктуры. В университетском сообщении о коммерциализации 2019 года платформа описана как автономное электрическое транспортное средство для мониторинга пастбищ, управления сорняками и перегона скота. Эта история объясняет назначение разработки, но не устанавливает комплектацию каждого существующего образца.
Для проекта с животными нужно разделить наблюдение и физическое перемещение стада. В первом случае результатом служат данные о местоположении и состоянии территории; во втором требуется оценить поведение животных рядом с движущейся машиной. Программу испытаний, участие оператора и границы рабочей зоны определяют для конкретного хозяйства. Автономность здесь относится к исследуемым функциям робота и не означает разрешение оставить его без контроля в любой обстановке.
Точечная работа с сорняками
Помимо наблюдения, проект рассматривает наземную платформу как носитель оборудования для локального воздействия. В материалах университета упомянуты выявление сорняков и целевое опрыскивание. Для такой задачи движение, обнаружение растения и исполнительное оборудование должны работать совместно. Наличие подходящего опрыскивающего узла и его допустимый режим необходимо подтверждать для выбранной конфигурации.
Это отличает платформу сбора данных от законченной машины для обработки поля: датчики и рабочие органы выбирают под разные исследовательские задачи. Описание SwagBot не следует воспринимать как подтверждение готового универсального комплекта для любых культур. Конкретные препараты, нормы внесения и агрономические решения определяются отдельно от возможностей мобильного шасси.
Происхождение и статус SwagBot
Разработка связана с командой профессора Салаха Суккарие в Australian Centre for Field Robotics Сиднейского университета. В 2019 году университет сообщил о коммерциализации SwagBot через Agerris. В его исследовательских материалах платформа продолжает фигурировать среди проектов наземной робототехники для сельского хозяйства. Историческое сообщение о коммерциализации само по себе не подтверждает текущую серийную продажу или наличие робота у поставщика.
При оценке SwagBot для хозяйства или исследовательского центра стоит начать с задачи: наблюдение за скотом, обследование пастбища либо испытание точечного воздействия на растения. Затем уточняют состав датчиков, электрическое питание, условия зарядки, доступ к управлению и способ получения результатов. Масса, автономность, грузоподъёмность и защита должны относиться к тому же исполнению, которое рассматривается для проекта. Такой подход позволяет оценивать конкретную полевую систему, сохраняя различие между подтверждённой функцией, демонстрационным образцом и будущей доработкой.
Характеристики
Платформа
- Назначение
- Сельскохозяйственные исследования
- Разработчик
- The University of Sydney
- Исследовательский центр
- Australian Centre for Field Robotics
- Страна разработчика
- Австралия
- Колёса
- 4Конструкция на официальном фото проекта
- Питание
- Электрическое
- Рабочая среда
- Неровная и холмистая местность
- Страна происхождения
- Австралия
Наблюдение и исследования
- Мониторинг скота
- Определение местоположения
- Пастбища
- Полевые измерения
- Инфраструктура
- Мониторинг объектов фермы
- Сбор данных
- Бортовые датчики
Развитие проекта
- Автономные задачи
- Мониторинг пастбищ, работа с сорняками и перегон скотаОписаны университетом в сообщении о коммерциализации от 08.04.2019; не спецификация стандартного комплекта
- Точечная обработка
- Опрыскивание сорняковИсследовательская задача с подходящим исполнительным оборудованием
- Коммерциализация
- AgerrisИсторическое сообщение Сиднейского университета от 08.04.2019







