Перейти к содержимому

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

AgileX PiPER-X

AgileX

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли AgileX PiPER-X для вашего объекта и какая помощь понадобится после поставки.

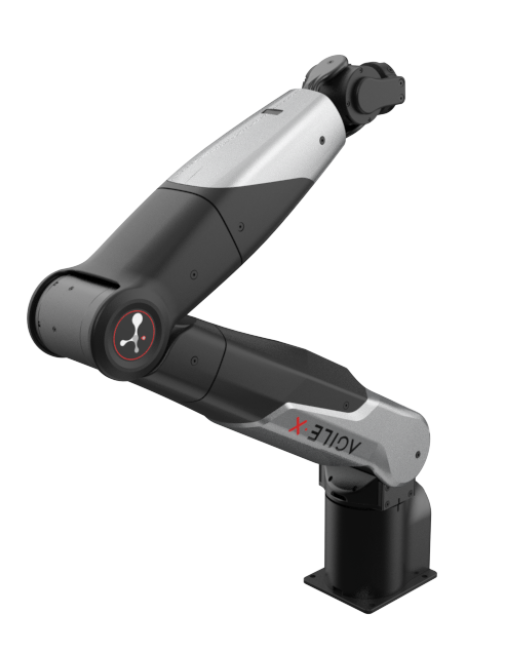
AgileX PiPER-X - шестиосевая роботизированная рука для исследований манипуляции: нагрузка 1,5 кг, вылет 66,9 см, повторяемость 0,1 мм.

Нагрузка
1.5 кг
Вылет
66.9 см
Повторяемость
±0.1 мм

Цена по запросу

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Покупаете робота впервые?

Расскажите о задаче. Обсудим, что потребуется для запуска и дальнейшей работы.

Описание

AgileX PiPER-X - шестиосевая роботизированная рука для исследований манипуляции, ориентации инструмента и работы в ограниченном пространстве. Конструкция запястья рассчитана на изменение ориентации при позиционировании и совмещении деталей. Модель представляет отдельную руку; захваты, ведущие захваты для телеуправления, настольные крепления и держатели камер предлагаются как аксессуары.

В управляющем ПО можно записывать опорные положения или траектории и повторять их в эксперименте. ROS, SDK и программный интерфейс позволяют строить собственную последовательность команд - от движения суставов до сценария обработки объекта. Комплект инструмента и периферии следует выбирать для конкретной задачи.

Характеристики

Манипулятор

Степени свободы
6
Нагрузка
1.5 кгНа один манипулятор; с учётом установленного инструмента
Масса манипулятора
4.5 кгСостав рабочего инструмента не указан
Повторяемость
±0.1 ммНагрузка и методика измерения не указаны
Рабочий радиус PDF
66.959 смТаблица руководства; монтаж и рабочая поза влияют на доступную область
Номинальное питание
24 В DC
Потребление максимальное
≤120 Вт
Потребление среднее
≤40 ВтРабочий цикл не указан
Каркас
Алюминиевый сплав
Корпус
Пластик
Контроллер
Встроенный
Связь
CAN
Управление
Ручное ведение, автономное воспроизведение траекторий, API, ПО ПК
Внешние разъёмы
Питание ×1; CAN ×1
Крепление основания
70 ×70 мм; M5 ×4
Рабочая температура
-20–50 °C
Влажность
25–85 %Без конденсации
Шум
<60 дБРасстояние и режим измерения не указаны
Монтаж
Настольный
Защита
IP22Стандартное исполнение без отдельно согласованной защиты
Датчики обхода препятствий
Не входят
Вылет страницы
66.9 смПубликация на странице продукта; в руководстве указан более точный размер
Страна происхождения
Китай

Движение суставов

Диапазон J1
-154–154 °
Макс. скорость J1
180 °/сКонтролируемая испытательная среда производителя
Диапазон J2
0–195 °
Макс. скорость J2
195 °/сКонтролируемая испытательная среда производителя
Диапазон J3
-175–0 °
Макс. скорость J3
180 °/сКонтролируемая испытательная среда производителя
Диапазон J4
-90–90 °
Макс. скорость J4
225 °/сКонтролируемая испытательная среда производителя
Диапазон J5
-90–90 °
Макс. скорость J5
225 °/сКонтролируемая испытательная среда производителя
Диапазон J6
-165–165 °
Макс. скорость J6
225 °/сКонтролируемая испытательная среда производителя

Опция: двухпальцевый захват

Масса
500 г
Точность
±0.5 ммХарактеристика рабочего органа; методика не указана
Раскрытие
0–100 мм
Питание
24 В DC
Потребление максимальное
≤50 Вт
Потребление комплексное
≤30 Вт
Контактная поверхность
Резина
Контроллер
Встроенный
Связь
CAN
Управление
Ручное ведение, траектории, API, ПО ПК
Разъёмы
Питание ×1; CAN ×1
Монтаж
Фланец
Рабочая температура
-20–50 °C
Влажность
25–85 %Без конденсации
Шум
<60 дБРежим и расстояние не указаны
Номинальное усилие захвата
40 Н
Максимальное усилие захвата
50 Н

Опция: обучающее устройство

Масса
550 г
Точность
±0.5 ммХарактеристика рабочего органа; методика не указана
Раскрытие
0–100 мм
Питание
24 В DC
Потребление максимальное
≤50 Вт
Потребление комплексное
≤30 Вт
Контактная поверхность
Резина
Контроллер
Встроенный
Связь
CAN
Управление
Ручное ведение, траектории, API, ПО ПК
Разъёмы
Питание ×1; CAN ×1
Монтаж
Фланец
Рабочая температура
-20–50 °C
Влажность
25–85 %Без конденсации
Шум
<60 дБРежим и расстояние не указаны
Номинальное усилие захвата
40 НУправление и обратная связь по усилию
Максимальное усилие захвата
50 НУправление и обратная связь по усилию

ПО и настройка

Программная поддержка
Python SDK / ROS1 / ROS2
Средства моделирования
URDF / Gazebo / Isaac Sim
Рабочие органы
Выбираются отдельно
Управление позой
Суставное и линейное

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.