Перейти к содержимому

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

AgileX RANGER AIR

AgileX

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли AgileX RANGER AIR для вашего объекта и какая помощь понадобится после поставки.

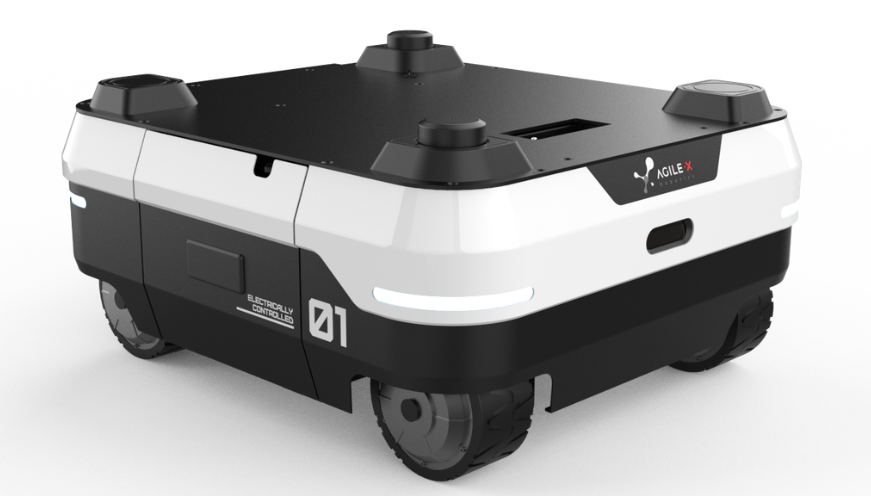
AgileX RANGER AIR - мобильное шасси с четырьмя ведущими и поворотными колёсами, нагрузкой до80кг и CAN для разработки мобильных исследовательских роботов.

Нагрузка
80 кг
Автономность без груза
≤390 мин
Макс. скорость
5.4 км/ч

Цена по запросу

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Покупаете робота впервые?

Расскажите о задаче. Обсудим, что потребуется для запуска и дальнейшей работы.

Описание

AgileX RANGER AIR - программируемое мобильное шасси с четырьмя ведущими и независимо поворачиваемыми колёсами. Система управления сочетает движение по дуге с разворотом на месте и боковым перемещением. Платформа предназначена для разработки мобильных роботов и перевозки установленного исследовательского оборудования в пределах допустимой нагрузки.

Через CAN разработчик передаёт команды движения и получает данные состояния шасси. Рулевые и тяговые приводы оснащены энкодерами; предусмотрен внешний силовой выход для дополнительного оборудования. Камеры, лидары, GPS, IMU и манипуляторы могут устанавливаться как расширения и не считаются включёнными в базовое шасси. При подборе оборудования учитывают положение центра масс, защиту IP22 и условия площадки.

Характеристики

Характеристики

Нагрузка
80 кгМаксимальная нагрузка на шасси
Автономность без груза
≤390 минМаксимальное время без нагрузки
Макс. скорость
5.4 км/ч
Автономность с грузом
≤150 минМаксимальное время с полной нагрузкой
Габариты Д×Ш×В
55.2 × 50 × 25 см
Колёсная база
38.8 см
Колея
33.8 смПередняя и задняя
Снаряжённая масса
50–55 кгДиапазон; комплектация и включение аккумулятора отдельно не уточнены
Аккумулятор
30 А·чЛитий-железо-фосфатный,24В
Зарядка
180 минНачальный и конечный заряд не указаны
Клиренс
3.9 смРуководство V1.0.0: 39 мм; текущая веб-спецификация: 45 мм; исполнение требует уточнения
Макс. уклон
8 °
Защита корпуса
IP22
Рабочая температура
−10…40 °C
Привод
Четыре ведущих колесаЧетыре независимых рулевых привода
Тяговые моторы
4 × 150 Вт
Рулевые моторы
4 × 50 Вт
Подвеска
Задняя маятниковая
Интерфейс
CAN
Внешнее питание
25 AМаксимальный ток внешнего выхода; суммарная мощность не более600Вт
Датчики приводов
ЭнкодерыДвойные энкодеры рулевых приводов и энкодеры тяговых приводов
Масса страницы
53±2 кгВ руководстве диапазон 50–55 кг; включение батареи не уточнено
Клиренс страницы
4.5 смВ руководстве 3.9 см; исполнение требует уточнения
Преодоление препятствия страницы
1 смНагрузка и испытательная методика не указаны
Стояночный тормоз
Электронный
Редукция рулевого привода
1:51
Редукция тягового привода
1:4.428
Режимы управления
Радиопульт / команды
Пульт: радиодиапазон
2.4 ГГцОпциональный FS-пульт; это не Wi-Fi
Пульт: дальность
50 мОпциональный FS-пульт; условия не указаны
Разработка
ROS1 / ROS2 / CANROS Noetic показан в руководстве; ROS2 указан в текущем FAQ модели
Датчики предотвращения столкновений
Не входятБазовое шасси; восприятие добавляется внешним оборудованием
Рекомендуемая высота местности
≤1000 м
Зарядка: нижний предел температуры
0 °C
Аварийный останов
Кнопки
Страна происхождения
Китай

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.