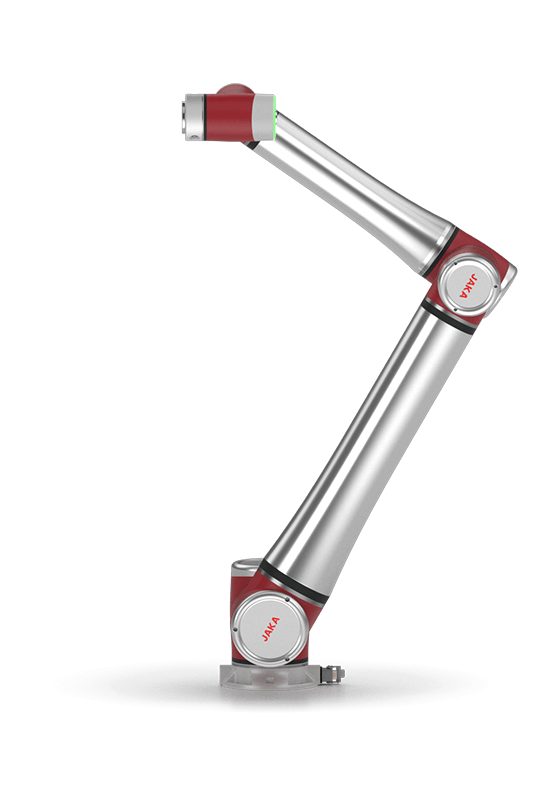
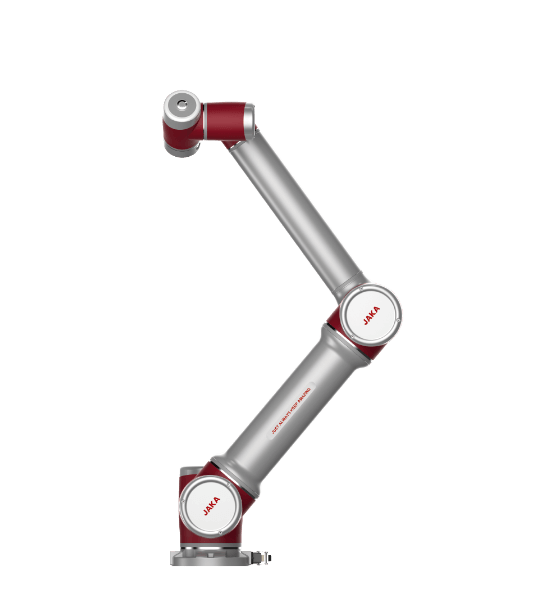
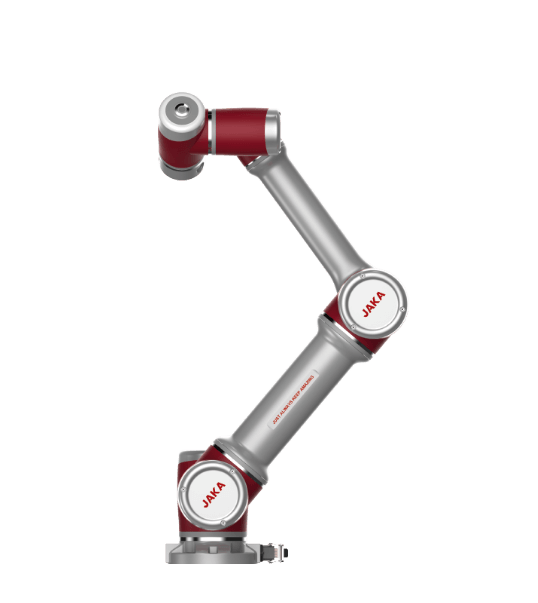
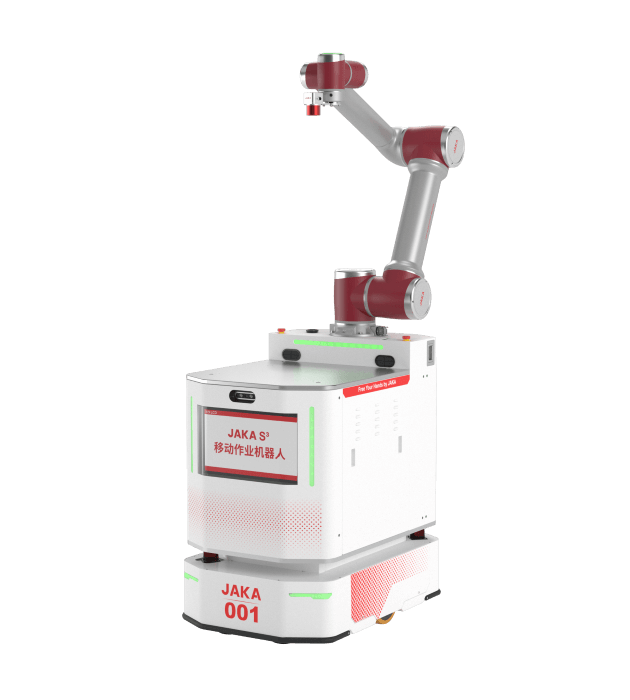
JAKA A12 - коллаборативный манипулятор для подачи деталей и работы с несколькими позициями внутри одной ячейки. Увеличенный вылет помогает связать место приёма изделия со станком, сборочной оснасткой или позицией выдачи. Третий сустав допускает маятниковое движение, поэтому при подготовке траектории можно подбирать подход к детали с учётом оборудования вокруг руки.
Обучение ручным ведением и графическая программа позволяют последовательно задать подвод, рабочее движение и отвод инструмента. Шкаф CAB 12 передаёт команды и состояния оборудования через промышленные интерфейсы. Повышенная защита относится к двум концевым суставам; при выборе процесса это учитывают вместе с условиями для остальной руки и шкафа. Так робот становится частью конкретной станочной или сборочной операции с выбранной под неё оснасткой.
Характеристики
Модель
Модель
JAKA A12
Страна происхождения
Китай
Рука
Номинальная нагрузка
12 кг
Масса с кабелем
41 кг
Вылет
142.5 см
Повторяемость
±0.03 мм
Оси
6
Программирование
Графическое и ручное ведение
Операторские устройства
ПК, планшет, смартфон
Типичная мощность
500 Вт
Рабочая температура
0–50 °C
Влажность
0–90 % RHБез конденсации.
Защита корпуса
IP54
Установка
Под любым углом
Диаметр основания
18.8 см
Крепление основания
M8×4Монтажные точки; не комплект крепежа.
Материал
Алюминиевый сплав, PC
Коллаборативная эксплуатация
Согласно GB 11291.1-2011По заявлению производителя.
Заявленное соответствие
CRЗаявление производителя; документы соответствия отдельно не проверены.
Защита отдельных суставов
Концевые суставы
IP67J5/J6.
Инструмент
Цифровые входы
2 канала
Цифровые выходы
2 канала
Аналоговые входы
2 канала
Питание I/O
12/24 В DC
Разъём
M8
Движение суставов
J1: диапазон
±360 °
J1: максимальная скорость
150 °/с
J2: диапазон
±360 °
J2: максимальная скорость
150 °/с
J3: диапазон
±360 °
J3: максимальная скорость
210 °/с
J4: диапазон
±360 °
J4: максимальная скорость
210 °/с
J5: диапазон
±360 °
J5: максимальная скорость
265 °/сДостигается обновлением ПО; версия обновления не указана.
J6: диапазон
±360 °
J6: максимальная скорость
265 °/сДостигается обновлением ПО; версия обновления не указана.
Движение инструмента
Максимальная скорость TCP
4 м/сНагрузка и траектория для этого значения не указаны.
Шкаф управления
Модель
CAB 12
Защита шкафа
IP44
Масса шкафа
15.4 кг
Габариты Ш×В×Г
41×30.7×23.5 смВ источнике: 410×307×235 мм (Ш×В×Г).