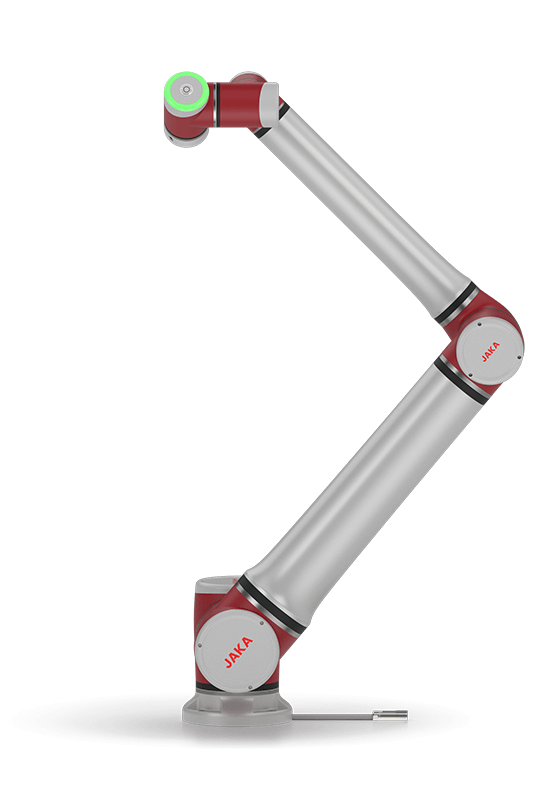
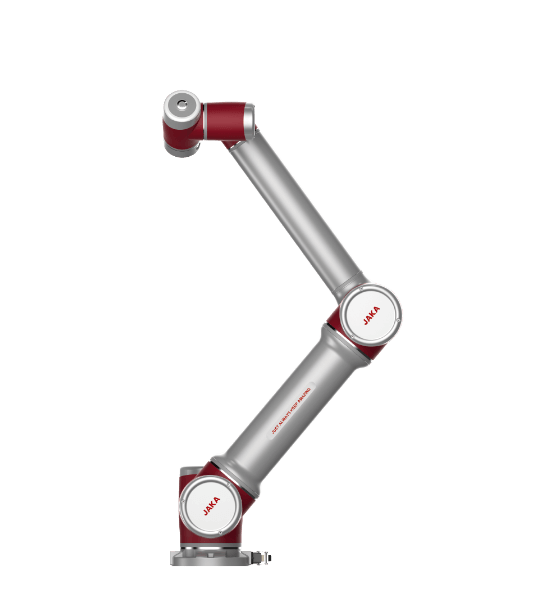
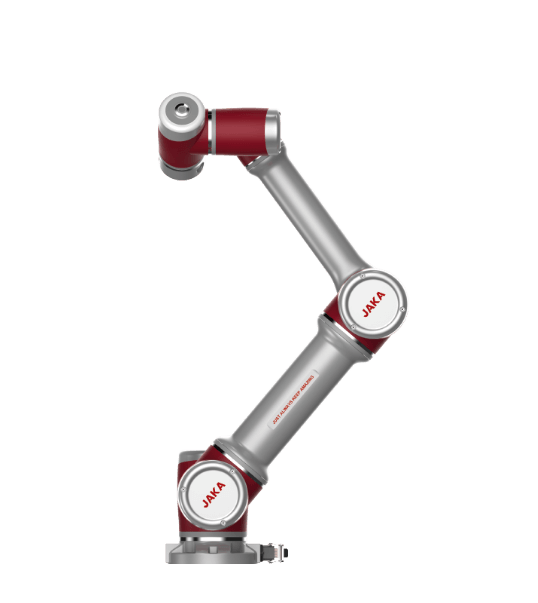
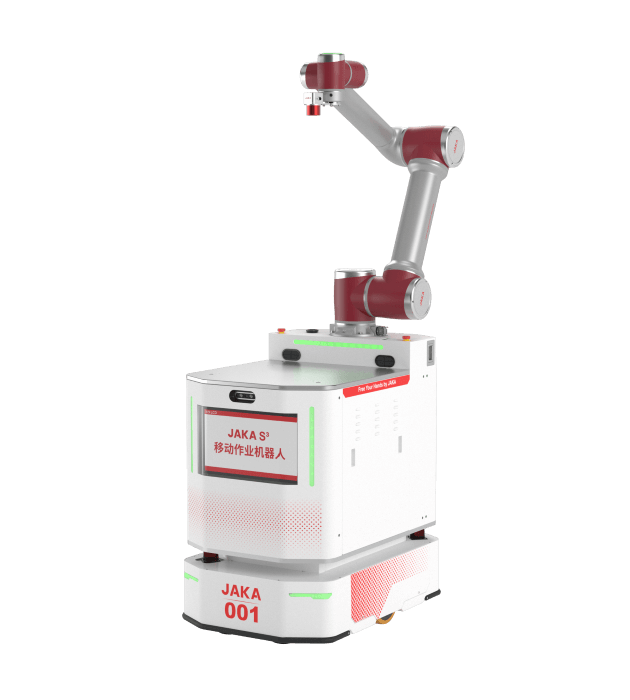
JAKA A20 - коллаборативный манипулятор для перемещения крупных деталей и работы с оснасткой, которой требуется заметный запас по нагрузке. Вылет руки позволяет охватить подачу и выдачу изделия или несколько позиций вокруг станка. При проектировании операции вес захвата рассматривают вместе с деталью, чтобы выбирать рабочую нагрузку для всей оснастки на конце руки.
Ручное ведение помогает подготовить точки подхода, а графическая программа задаёт порядок переноса и рабочих движений. Шкаф CAB 16 обменивается данными с оборудованием, включая сигналы готовности к следующему этапу цикла. Защита трёх концевых суставов отличается от защиты остальной руки, поэтому размещение инструмента и оборудования согласуют с условиями конкретного участка. При смене заготовки можно пересмотреть траекторию и захват, сохранив принятую последовательность обработки.
Характеристики
Модель
Модель
JAKA A20
Страна происхождения
Китай
Рука
Номинальная нагрузка
20 кг
Масса с кабелем
68 кг
Вылет
178 см
Повторяемость
±0.05 мм
Оси
6
Программирование
Графическое и ручное ведение
Операторские устройства
ПК, планшет, смартфон
Типичная мощность
750 Вт
Рабочая температура
0–50 °C
Влажность
0–90 % RHБез конденсации.
Защита корпуса
IP54
Установка
Под любым углом
Диаметр основания
24.6 см
Крепление основания
M12×4Монтажные точки; не комплект крепежа.
Материал
Алюминиевый сплав, PC
Коллаборативная эксплуатация
Согласно GB 11291.1-2011По заявлению производителя.
Защита отдельных суставов
Концевые суставы
IP67J4/J5/J6.
Инструмент
Цифровые входы
2 канала
Цифровые выходы
2 канала
Аналоговые входы
2 канала
Питание I/O
12/24 В DC
Разъём
M8
Движение суставов
J1: диапазон
±360 °
J1: максимальная скорость
120 °/с
J2: диапазон
−85…+265 °
J2: максимальная скорость
120 °/с
J3: диапазон
±175 °
J3: максимальная скорость
120 °/с
J4: диапазон
−85…+265 °
J4: максимальная скорость
265 °/сДостигается обновлением ПО; версия обновления не указана.
J5: диапазон
±360 °
J5: максимальная скорость
265 °/сДостигается обновлением ПО; версия обновления не указана.
J6: диапазон
±360 °
J6: максимальная скорость
265 °/сДостигается обновлением ПО; версия обновления не указана.
Движение инструмента
Максимальная скорость TCP
5 м/сНагрузка и траектория для этого значения не указаны.
Шкаф управления
Модель
CAB 16
Защита шкафа
IP44
Масса шкафа
18 кг
Габариты Ш×В×Г
41×30.7×23.5 смВ источнике: 410×307×235 мм (Ш×В×Г).