Перейти к содержимому

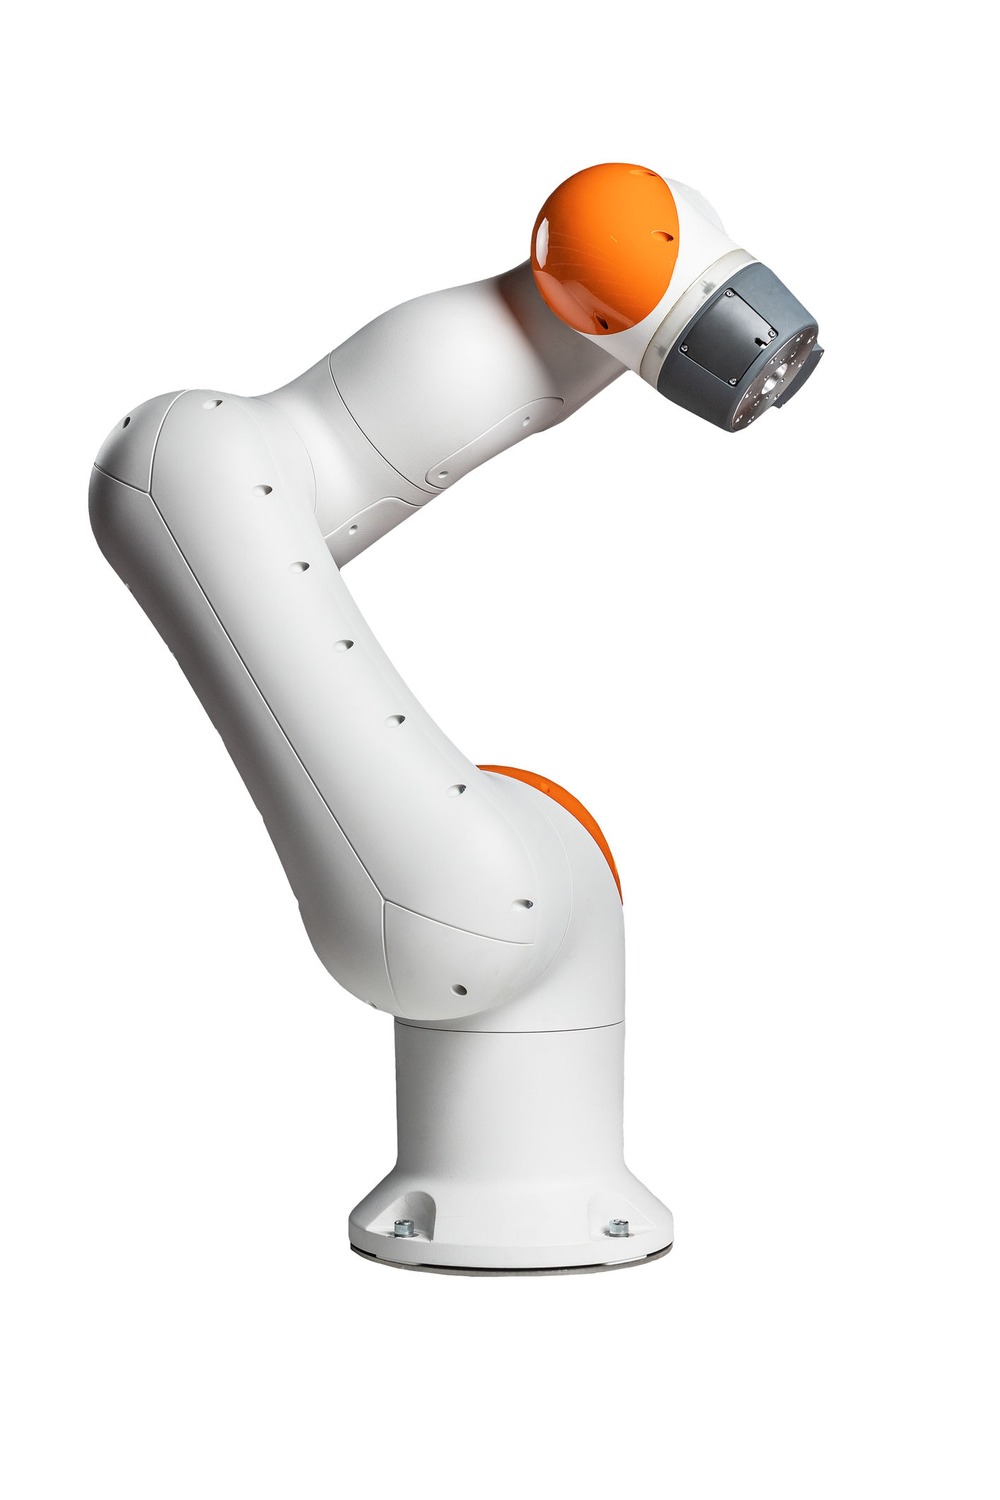
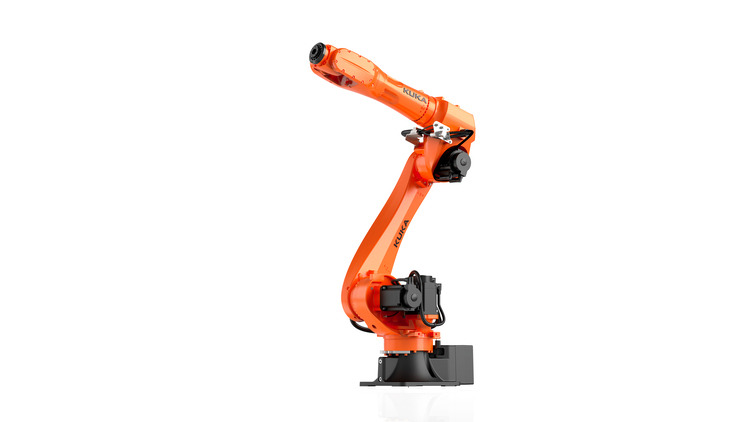
KUKA LBR iisy 15 R930

Kuka

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли KUKA LBR iisy 15 R930 для вашего объекта и какая помощь понадобится после поставки.

Коллаборативный манипулятор KUKA LBR iisy 15 R930 с KR C5 micro-2 и iiQKA.OS2 для производственных задач и обучения ручным ведением.

Грузоподъёмность
15 кг
Макс. вылет
930 мм
Оси
6

Цена по запросу

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

KUKA LBR iisy 15 R930 - коллаборативная рука для перемещения изделий и производственной оснастки в определённой рабочей зоне. Её рассматривают для загрузки оборудования, упаковки и операций передачи, когда существенны нагрузка на манипулятор и положение центра масс инструмента. Для контактных процессов используются датчики момента в каждой оси и управление усилием.

В текущем предложении рука работает с KR C5 micro-2 на iiQKA.OS2. В iiQWorks можно подготовить модель ячейки и проверить движения до установки; ручное ведение помогает уточнять рабочие точки при наладке. Подключение к машине, выбор захвата и организация взаимодействия с людьми входят в проект приложения, включая оценку риска и выбор защитных мер.
Характеристики

Манипулятор

Модель
LBR iisy 15 R930
Грузоподъёмность
15 кг
Максимальный вылет
930 мм
Количество осей
6
Исполнение среды
Стандартное
Конструкция
Стандартная
Положения монтажа
Под углом, на потолке, на полу, на стене
Защита
IP54
Контроллер
KR C5 micro-2
Механическая конструкция
Промышленные механические компоненты
Встроенные коммуникации
Внутренняя прокладка сред и питания
Датчики усилия
Датчики момента в каждой оси
Контроль контакта
Обнаружение внешних усилий в реальном времени
Обучение траектории
Ручное ведение
Контроль усилия
Управление усилием для сборки и соединения
Система безопасности
KUKA ARGUS
Сценарии совместной работы
Коллаборативные, гибридные и полуавтоматические процессы
Работа без ограждения
Допускается по результатам оценки рискаДля конкретного приложения
ESD
IEC 61340-5-1
Операционная система
iiQKA.OS2
Подготовка приложения
Мастера и шаблоны
Виртуальный ввод
iiQWorks
Симуляция и офлайн-программирование
iiQWorks.Sim
Полевые интерфейсы
Полевые шины и ввод-выводКонкретный протокол определяется конфигурацией
Подключение к оборудованию
Интеграция с ПЛК и системами управления машин
Периферия
Поддержка подключения технического зрения, датчиков и инструментаПодключаемое оборудование, не стандартные встроенные камеры
Индикация
Светодиодная индикация состояния
Установка
Стационарная установка
Мобильная интеграция
Установка в системе мобильной манипуляцииМобильная платформа не входит в определение стандартной руки
Диагностика
Сообщения об ошибках с пояснениями
Разработка интерфейсов
iiQWorks.App Builder
Компоненты приложения
HMI, программные команды и интеграции RSI/EKIСредства разработки приложений
Виртуальная проверка
Проверка столкновений, цикла, траекторий, доступности и компоновкиВ среде iiQWorks и Virtual Robot Controller
Страна бренда
Германия
Страна происхождения
Германия

Новости о роботе и бренде

О роботе: 0 · О бренде: 2 · Все новости

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.