
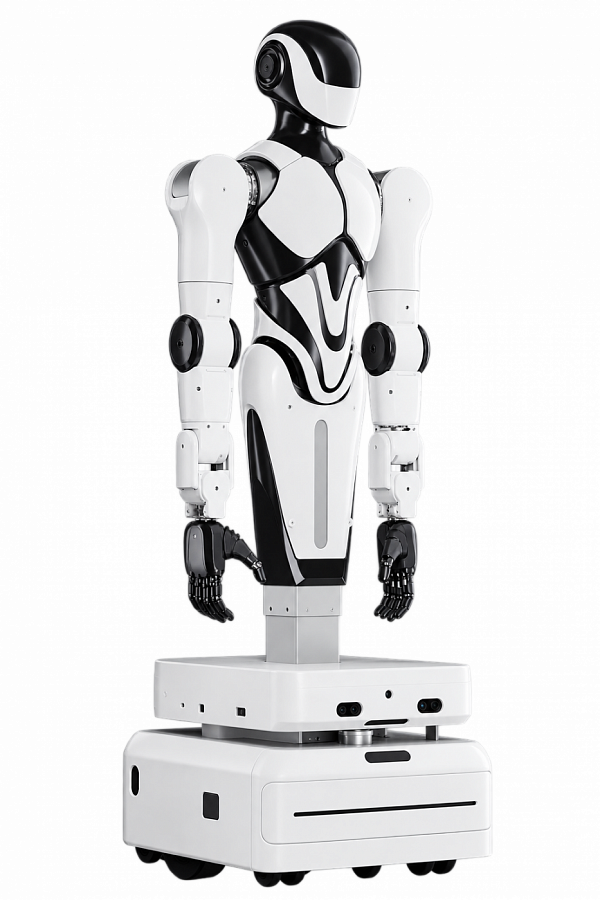
Linker Humanoid V2
- Нагрузка руки
- 2 кг
- Оси рук
- 2×7
- Высота
- ≈145–195 см

Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Linker Hand P7 для вашего объекта и какая помощь понадобится после поставки.
1 081 800 ₽
Стоимость платформы
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
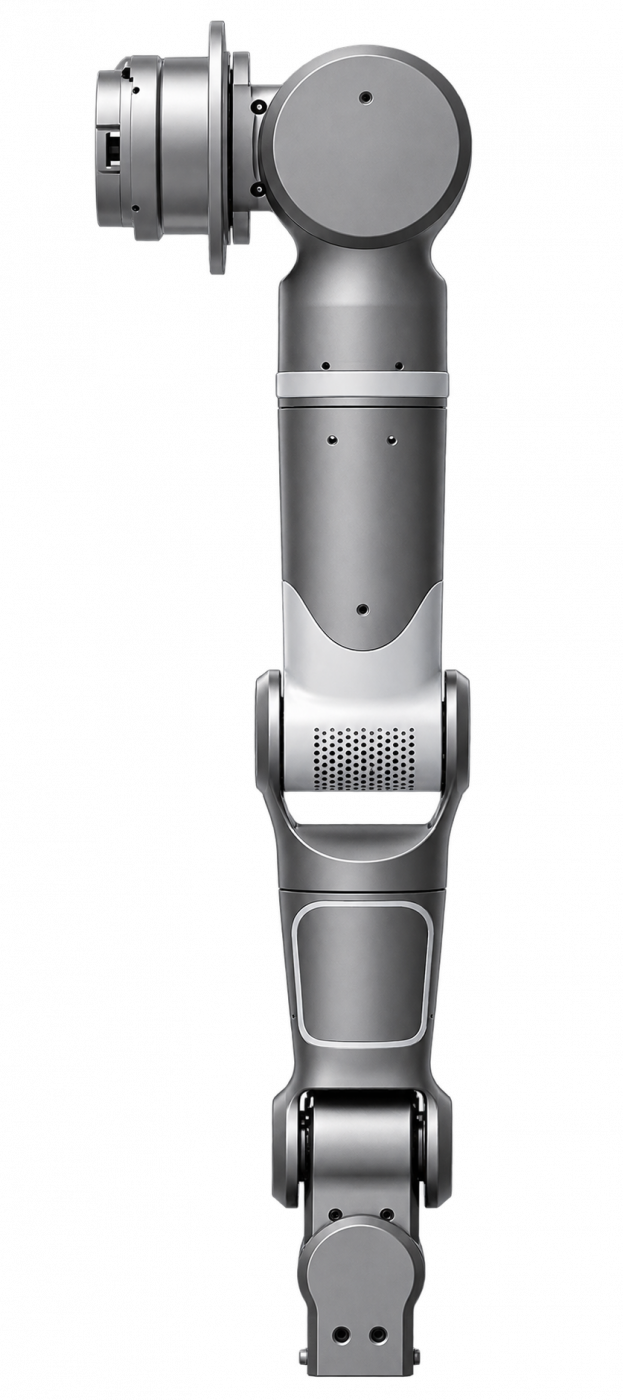
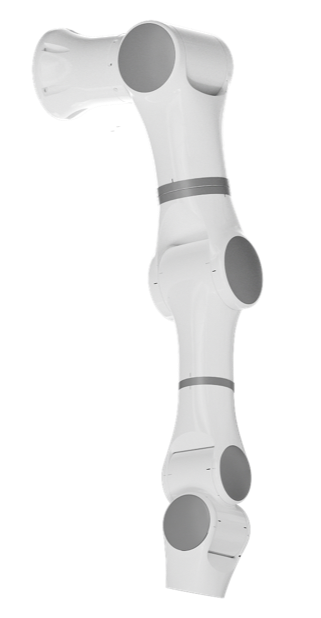
Linker Arm P7 - лёгкий семиосевой манипулятор Linkerbot для исследований воплощённого интеллекта и автоматизации операций с небольшими предметами. На роботизированную руку устанавливают рабочий инструмент, выбранный под предметы и выполняемую операцию.
Кинематика P7 включает 7 степеней свободы. Дополнительная подвижность полезна при поиске положения руки вокруг оборудования и при изменении ориентации инструмента. Разработчик может рассматривать несколько конфигураций суставов для работы в доступной области, выбирая ту, которая соответствует условиям конкретного стенда.
Рабочий радиус составляет 608 мм. Он задаёт масштаб установки и помогает расположить зоны подачи и приёма предметов. Достижимость точки зависит также от требуемой ориентации инструмента, его длины и окружающих препятствий. Поэтому планировку рабочего места связывают с последовательностью реальных движений руки, а не только с окружностью номинального радиуса.
Собственная масса манипулятора составляет 5,6 кг, номинальная нагрузка - 3 кг. В рабочий расчёт включают захват, крепление, кабели и сам предмет. Такое сочетание параметров представляет интерес для компактных исследовательских установок, где требуется полноценная пространственная рука без тяжёлой несущей конструкции крупного промышленного робота.
Производитель указывает повторяемость ±0,043 мм. Этот показатель описывает возвращение к заданному положению в условиях измерения производителя. При работе с деталью итог зависит также от рабочего инструмента и его крепления. Для точной подачи необходимо согласовать положение объекта, систему координат и движение всей руки.
В суставном модуле объединены двигатель, драйвер и планетарный редуктор. Такая компоновка делает приводную часть компактной и позволяет строить последовательную семиосевую конструкцию. На официальной странице указана максимальная скорость суставов 100 об/мин. Это угловая характеристика отдельных приводов; траекторию инструмента рассчитывают с учётом длины звеньев и одновременно работающих осей.
Для связи используется CAN, для питания - внешний источник 48 В. Максимальная мощность приведена как 258 Вт. Параметры электропитания руки рассматривают вместе с потребностями установленного инструмента, если тот требует отдельного питания. Рабочий температурный диапазон производителя составляет 0-50 °C.
P7 можно рассматривать для экспериментов с сортировкой, подхватом, переносом и установкой небольших деталей. Исполнительный инструмент выбирают под предмет: разные задачи требуют разных способов контакта. Камера, алгоритм определения положения и программирование траекторий дополняют манипулятор, если операция должна учитывать изменяющуюся обстановку.
В проектах воплощённого интеллекта такая рука обеспечивает физическое выполнение движения, позволяя связывать восприятие сцены с действием. При оценке полезно разделить задачи: найти объект, выбрать способ подхвата, построить траекторию и выполнить перенос. Это помогает понять, какие требования относятся к механике P7, а какие - к программному обеспечению и рабочему инструменту.
Для лаборатории или интегратора ключевой результат - воспроизводимая операция в пределах доступного радиуса и нагрузки. Небольшая масса облегчает организацию стенда, а семь осей дают пространство для исследования разных поз. При этом схема установки и режим взаимодействия с людьми определяются конкретным проектом; само число степеней свободы не задаёт готовый режим совместной безопасной работы.







Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.

