Главная Магазин Промышленные роботы манипуляторы JAKA K1
← →
Нажмите на фото для увеличения
Закрыть просмотр − 100% +
Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли JAKA K1 для вашего объекта и какая помощь понадобится после поставки.
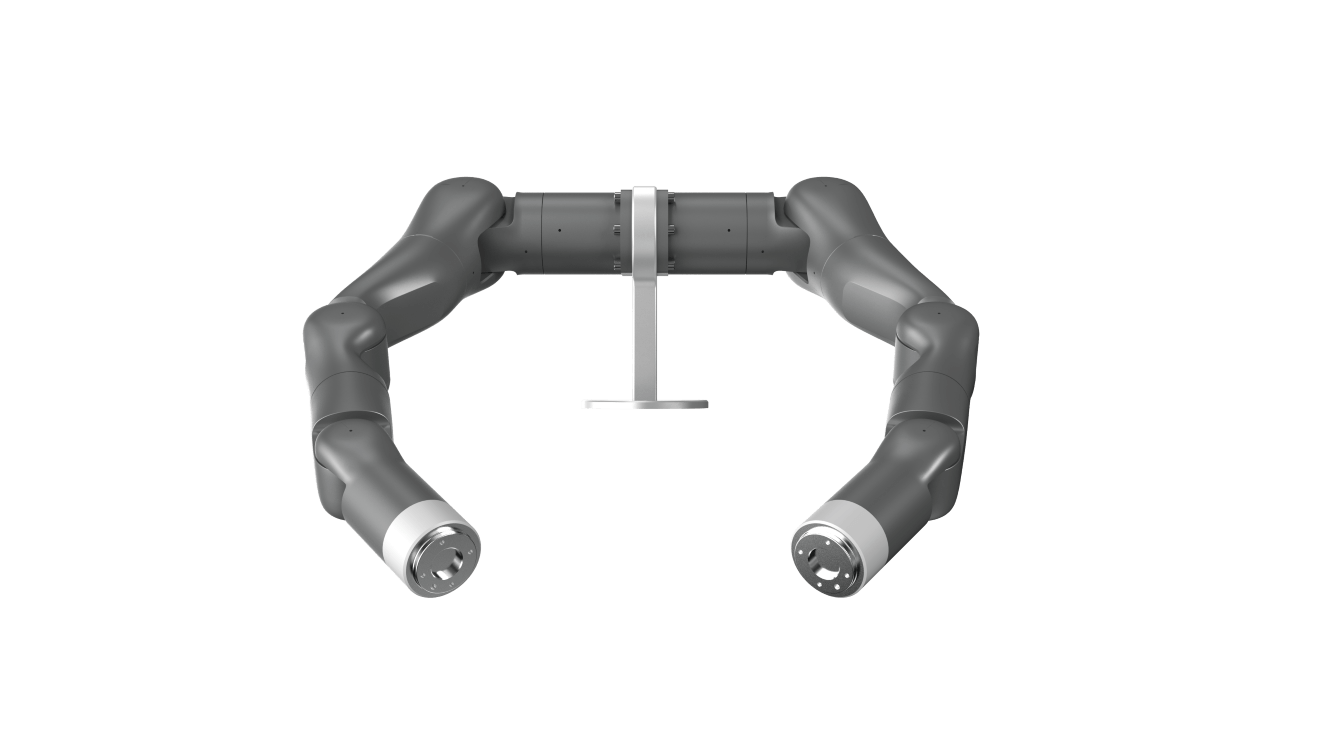
JAKA K1 - двурукая стационарная система для команд, которые собирают данные демонстраций и обучают алгоритмы роботизированных действий.
Нагрузка руки 5 кг
Повторяемость руки ±0,05 мм
Руки 2 Цена по запросу
Обсудить внедрение Получить КП
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Рядом на каждом этапе работы с роботом 1 До покупки Оценка задачи и выбор платформы
2 При запуске Настройка и обучение команды
3 В эксплуатации ТО, диагностика и запчасти
4 При новых задачах Оценка интеграции и доработок
Описание JAKA K1 - двурукая стационарная система для команд, которые собирают данные демонстраций и обучают алгоритмы роботизированных действий. Две руки на общей опоре позволяют воспроизводить задачи с передачей предмета и согласованной работой с обеих сторон. Такая установка помогает строить сценарии манипулирования без разработки мобильного корпуса.
Рабочее место формируют вокруг опоры и контроллера RoboHub: выбирают инструмент, размещают предметы и задают движения для сбора данных. Семисуставная кинематика каждой руки даёт дополнительные варианты положения локтя при подходе к предмету. Нагрузка и повторяемость в характеристиках относятся к отдельной руке. При совместном удержании предмета проверяют нагрузку каждой руки на выбранной траектории.
Характеристики
Одна рука
Повторяемость руки ±0,05 мм
Степени свободы руки 7
Номинальная мощность 200 Вт
Номинальное напряжение 48 В DC
Материалы Алюминиевый сплав, PC
Нагрузка одной руки 5 кг
Страна происхождения Китай RoboHub
Масса 2 кг
CPU Intel Core i5, 12-е поколение
Wi-Fi Wi-Fi
Сетевые порты 4 независимых гигабитных LAN1–LAN4; настройка ведущим EtherCAT
Защита IP20
Накопитель SSD 128 ГБ
Входное питание 30–60 В DC
I/O 2 мультиплексируемых входа/выхода
Материалы Сталь, алюминиевый сплав
Связь EtherCAT
Размеры по таблице 180 × 197 × 68 ммБез антенн; порядок осей не подписан
Рабочая температура 0–50 °C Комплектация
Базовый состав Две семисуставные руки, монтажная опора и RoboHub
Руки на общей опоре 2 Опции
Захват и камера Опциональное оснащение Алгоритмы
Планирование SyncPath: синхронные траектории двух рук
Усилие SyncForce: синхронное управление усилием двух рук
Калибровка SyncCalib: калибровка высокой точности для двух рук
Самоколлизии SelfAware: обнаружение столкновений между руками Программирование
Интерфейс JAKA Cobo π WebApp Назначение
Рабочий процесс Сбор данных и обучение роботизированным действиям Происхождение
Страна бренда Китай
Покупка и услуги для JAKA K1 Покупка и поставка Уточните комплектацию JAKA K1, условия и сроки поставки. Запуск, обучение и другие работы согласуем отдельно с учётом вашей задачи.
Подробнее о модели и комплектации Аренда Обсудите возможность аренды JAKA K1 для вашей задачи. Доступность модели, срок, география и состав работ определяются конкретным предложением.
Подробнее об аренде роботов Подбор и оценка задачи Поможем оценить, подходит ли JAKA K1 для вашего объекта и сценария. Обследование, оценка экономики и возможность пилота обсуждаются отдельно.
Подробнее о подборе и внедрении Запуск и обучение Обсудите настройку JAKA K1, подготовку рабочих сценариев и обучение сотрудников. Состав пусконаладки зависит от платформы и условий на объекте.
Подробнее о запуске роботов ТО и гарантийное сопровождение Порядок обслуживания JAKA K1 согласуем по регламенту производителя и условиям поставки. Периодичность ТО, гарантийные обращения и состав работ уточняются для модели.
Диагностика и ремонт Если JAKA K1 работает со сбоями, обсудите диагностику с Unibot. Возможность ремонта, состав работ и сроки определяются после оценки неисправности и доступности компонентов.
Запчасти и расходные материалы Уточните возможность подбора и поставки запчастей или расходных материалов для JAKA K1. Совместимость, наличие и условия замены проверяются для конкретного исполнения.
Интеграция и адаптация Обсудите подключение JAKA K1 к вашим системам и оборудованию. Доступные интеграции, локализация и адаптация зависят от интерфейсов платформы и требований проекта.
Подробнее об интеграции роботов Новые функции и R&D Если для JAKA K1 нужен новый сценарий или функция, начнём с оценки возможностей платформы. Разработка ПО, работа с SDK/API и аппаратные доработки требуют отдельного согласования.
Новости о роботе и бренде
О роботе: 0 · О бренде: 1 · Все новости