Перейти к содержимому

MagicArm R1

MagicLab

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли MagicArm R1 для вашего объекта и какая помощь понадобится после поставки.

MagicArm R1 - роботизированная рука для исследований и работы с инструментом.

Нагрузка
4 кг
Вылет
700 мм
Повторяемость
±0.1 мм

Цена по запросу

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

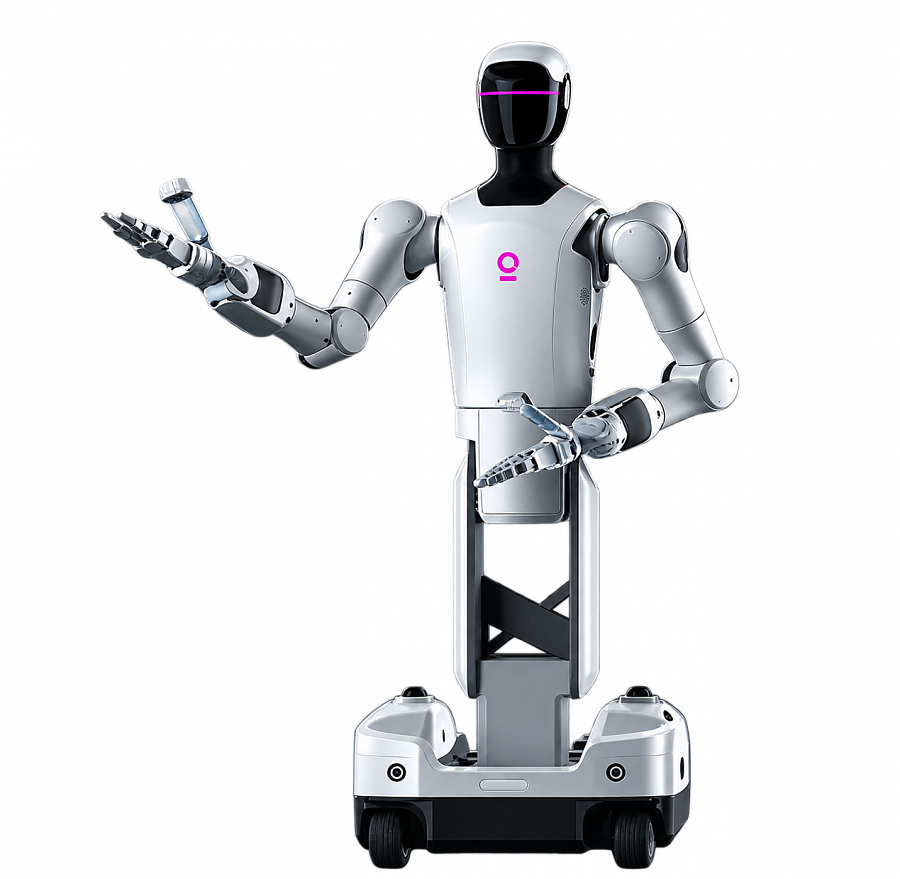
MagicArm R1 - шестисуставная роботизированная рука для работы с инструментом, сбора данных и разработки алгоритмов манипуляции. Она поддерживает управление положением и усилием, обучение ведением и воспроизведение записанной траектории. Захват, ловкую кисть или присоску подбирают под операцию: один и тот же механизм можно использовать в исследовательском стенде, для сортировки или для отработки сборочных действий.

Руку устанавливают на пол, стену или потолок, учитывая рабочую зону каждого сустава и требования к электропитанию. Открытые SDK и модель кинематики помогают связать расчёт движения с проверкой на реальном оборудовании; предусмотрены телеуправление и инструменты обучения. Номинальная нагрузка относится к концу руки; при выборе оснастки учитывают и захват, и переносимый предмет. На иллюстрации показан пример захвата, а состав инструментов согласуют для конкретного комплекта.
Характеристики

Механика

Степени свободы
6
Вылет
700 мм
Масса
5.5 кг
Изгиб предплечья
180 °
Страна происхождения
Китай

Инструмент

Номинальная нагрузка
4 кг
Совместимость
Захваты, ловкие кисти и присоски
Управление инструментом
Встроенное
Переключение инструментов
Захваты, ловкие кисти и другие концевые инструменты

Точность

Повторяемость
±0.1 мм

Динамика

Затухание вибрации
0.4 сМетодика и рабочий режим не раскрыты
Идентификация
Поддерживается

Установка

Положения
Пол, стена, потолок

Управление

Обратная связь
Измерение момента в реальном времени на каждом суставе
Режимы
Положение, усилие, обучение ведением
Телеуправление
Поддерживается

Разработка

SDK
Открытый
AI-инструменты
Сбор данных, обучение, развёртывание и оценка
Обучение на роботе
RL / DAgger
Работа с симуляцией
URDF, проверка кинематики и динамики
Большие модели
Поддерживаются

Данные

Выходные данные
Усилие и поза

Применение

Мобильная установка
Установка на четвероногую платформу
Задачи
Перемещение, сортировка, сборка, обучение ведением

Защита

Защита руки
IP54

Питание

Напряжение питания
24–48 В

J1 Поворот основания

Диапазон
±170 °
Скорость сустава
240 °/с

J2 Подъём плеча

Диапазон
0…+180 °
Скорость сустава
240 °/с

J3 Изгиб предплечья

Диапазон
-180…0 °
Скорость сустава
180 °/с

J4 Вращение предплечья

Диапазон
±153 °
Скорость сустава
180 °/с

J5 Наклон запястья

Диапазон
±95 °
Скорость сустава
180 °/с

J6 Вращение запястья

Диапазон
±162 °
Скорость сустава
180 °/с

Кинематика

Модель
Открытая; прямая, обратная кинематика и пакетный расчёт

Обучение

Запись и воспроизведение
Обучение ведением, запись траекторий и воспроизведение

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.