Перейти к содержимому

MagicBot D1

MagicLab

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли MagicBot D1 для вашего объекта и какая помощь понадобится после поставки.

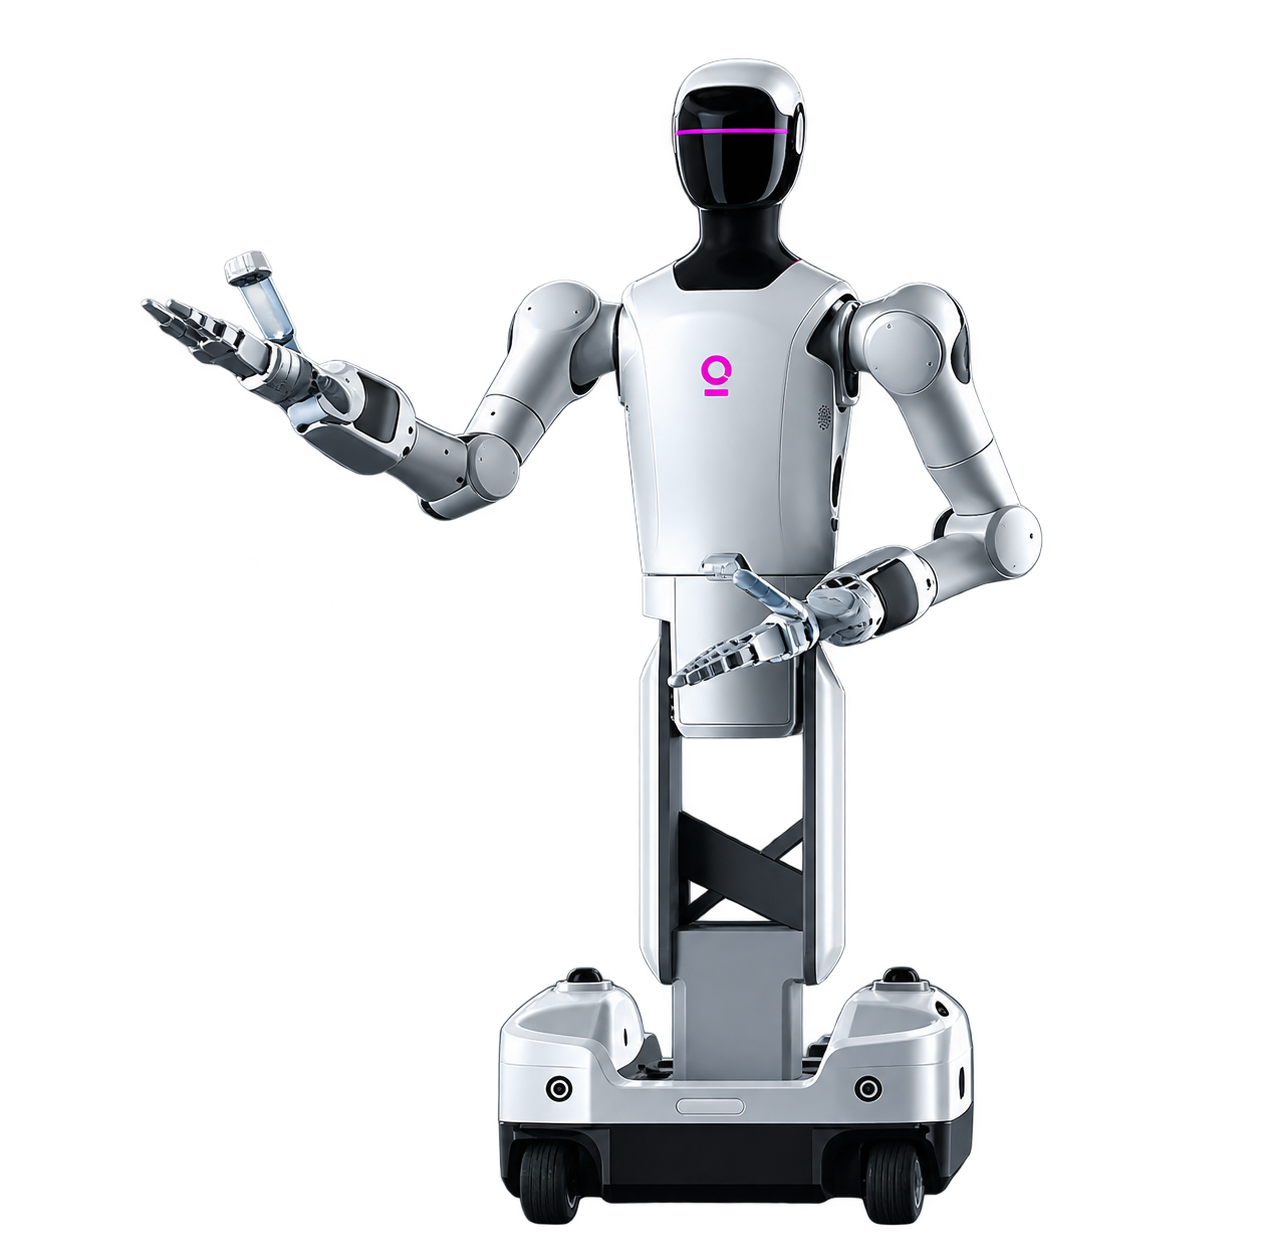
MagicBot D1 - колёсный гуманоид для захвата и перемещения материалов на производстве.

Макс. нагрузка руки
5 кг
Время работы
4 ч
Скорость шасси
1.5 м/с

Цена по запросу · Под заказ

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

MagicBot D1 - колёсный робот-гуманоид MagicLab для перемещения материалов между складской зоной и рабочими местами. Он подъезжает к стеллажу, распознаёт предмет и использует руки с силовым управлением, чтобы взять его, перенести и уложить в заданном месте. Всенаправленное шасси разворачивается на месте, а подвижная талия и опорная конструкция меняют положение верхней части корпуса для работы на разной высоте.

Базовое вычислительное исполнение использует Huawei R1. Камеры на запястьях помогают наблюдать захват вблизи предмета, а быстросъёмный инструмент позволяет подбирать оснастку под операцию; в таблице комплектации указан двухпальцевый захват. Для работы нескольких машин предусмотрена координация через RCS с производственными данными. Сменные батареи позволяют организовать продолжение смены заменой питания, тогда как автоматическая зарядка требует опциональной станции. На официальной иллюстрации показаны совместимые ловкие кисти.
Характеристики

Корпус

Габариты Д×Ш×В
670 × 620 × 1190-1800 мм
Масса
150 кг
Страна происхождения
Китай

Кинематика

Оси шеи
2 DOF
Оси каждой руки
7 DOF
Оси талии
3 DOF
Оси ног
2 DOF
Оси шасси
4-6 DOF

Руки

Максимальная нагрузка руки
5 кг
Максимальный вылет руки
858 ммБез концевого инструмента
Датчики момента
На всех суставах
Точность силового управления
±0.5 Н
Штатный инструмент
Двухпальцевый захват
Смена инструмента
Быстросъёмное запястье; разные рабочие модули
Конструкция запястья
Перекрёстная, антропоморфная

Шасси

Скорость шасси
1.5 м/с
Перемещение
Всенаправленное
Радиус разворота
0 м
Рулевые колёса
4 шт.

Навигация

Маршрут
Между заданными точками

Датчики

Камера головы
Есть
Стереокамера головы
1 шт.
Fisheye-камеры головы
3 шт.
Панорамный видеообзор
360 °
RGB-D камеры запястий
2 шт.
3D LiDAR шасси
2 шт.
Лидарный обзор
360 °
Ультразвуковые датчики
ЕстьПредупреждение о близких препятствиях

Питание

Аккумуляторы
2 шт.
Суммарная энергия батарей
1652 Вт·ч
Время работы
4 ч
Способы зарядки
Прямая зарядка; горячая замена батарей; автоматическая стыковкаЗарядная станция опциональна
Время зарядки
2 ч
Входное напряжение
100-240 В
Выход зарядного устройства
54.75 В
Выходной ток зарядника
15 А
Зарядная станция
ПоддерживаетсяОпция
Возврат к зарядке
АвтоматическийС опциональной внешней зарядной станцией

Связь

Wi-Fi
Есть
Bluetooth
Есть
Мобильная связь
4G
Проводная сеть
10GE / 10 Gigabit Ethernet

Взаимодействие

Микрофонный массив
Локализация звука, подавление шума и эха
Динамики Hi-Fi
2 шт.
Световые сигналы
Светодиодная лента

Защита

Защита робота
IP42
Защита рук
IP50

Разработка

Вторичная разработка
Поддерживается

Управление

VR-телеуправление
ПоддерживаетсяНаличие устройства в комплекте не уточнено
Ручной беспроводной терминал
ПоддерживаетсяНаличие устройства в комплекте не уточнено

Инструменты

Ловкие кисти
СовместимыШтатно указан двухпальцевый захват

Безопасность

Главный выключатель
Аппаратный
Аварийная остановка
Аппаратная кнопка

Рабочий процесс

Рабочая высота
80-230 см
Координация парка
RCS; интеграция с производственными данными

Вычисления

Вычислительная платформа
Huawei R1
Производительность вычислений
500 TOPSINT8
Формат вычислений
INT8

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.