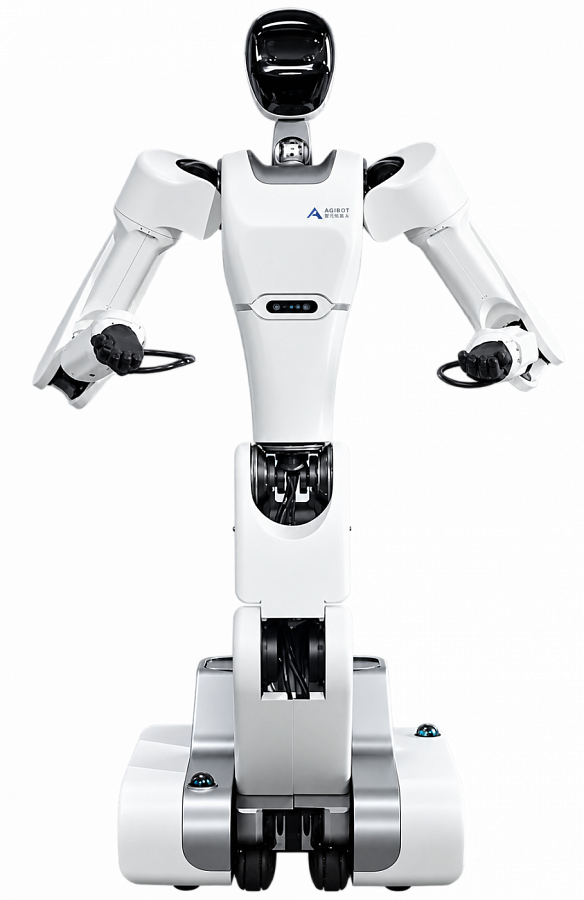
Astribot S1
- Нагрузка руки (гориз.)
- 5 кг
- Автономность
- 4-6 ч
- Суставы руки
- 7 DOF
Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Astribot T1 для вашего объекта и какая помощь понадобится после поставки.
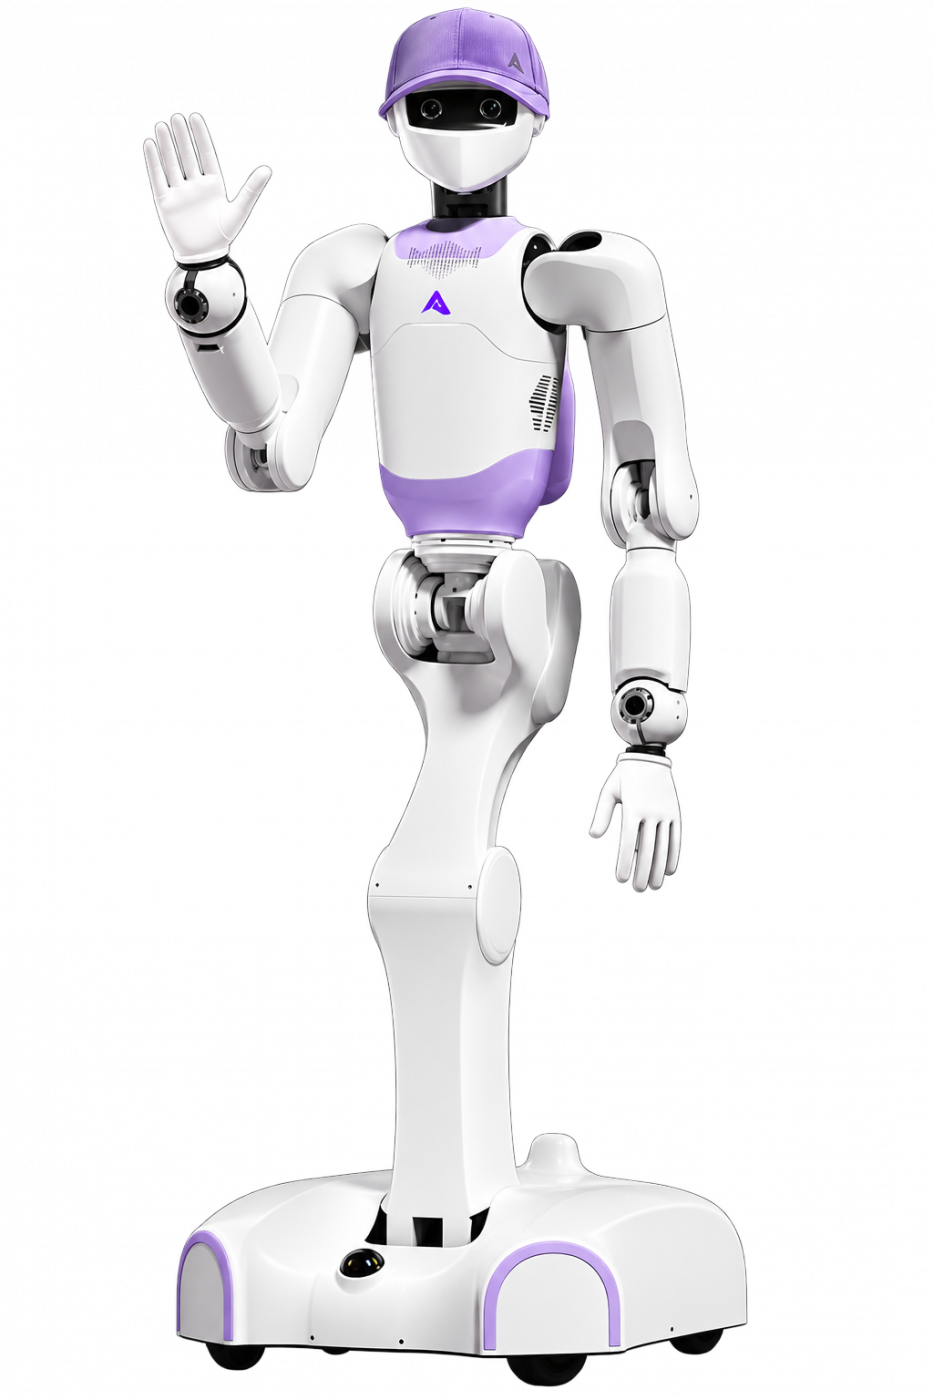
Astribot T1 - двурукая модульная платформа для манипуляционных навыков, телеуправления и разработки приложений.
8 520 000 ₽
Стоимость платформы
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
Astribot T1 - модульная двуручная платформа для исследований воплощённого интеллекта и разработки навыков работы с предметами. Тросовая приводная архитектура связывает физическое движение с программной системой управления. Модель предназначена для команд, которые хотят пройти путь от записи действия до проверки обученного поведения на реальном оборудовании.
Для T1 производитель приводит рост около 155 см, массу примерно 66 кг и 23 степени свободы без конечных рабочих органов. Нагрузка одной руки заявлена до 5 кг. Эти параметры задают масштаб исследовательского стенда и помогают выбрать предметы и расположение рабочей зоны.
Рабочие органы, дополнительные датчики и вычислители можно подбирать под задачу. Например, один способ контакта подходит для захвата жёсткого объекта, другой - для взаимодействия с деформируемым материалом. При подготовке эксперимента инструмент связывают с геометрией предмета и требуемой последовательностью действий.
SDK и API предоставляют суставное и декартово управление, средства координации всего тела и доступ к данным датчиков. Разработчик может строить приложение на подходящем уровне: задавать отдельные движения или объединять их в целевую последовательность.
Это удобно для разделения экспериментальной задачи. Сначала проверяют достижимость нужной позы, затем взаимодействие инструмента с объектом и только после этого полный цикл. Такой порядок помогает понять, связано ли качество результата с траекторией, контактной механикой или логикой приложения.
AstribotOS объединяет программные пакеты и библиотеки навыков. Они служат основой для связи модели поведения с управлением телом и интерфейсом пользователя. Конкретное приложение формируют под ожидаемый результат и наблюдают его выполнение на оборудовании.
В демонстрации Lumo 2 T1 складывает разрозненные предметы в рюкзак. Такая задача включает выбор объекта, подведение руки и взаимодействие с деформируемой ёмкостью. Она показывает направление разработки навыков, а освоение другого предмета или последовательности требует собственной подготовки.
VR-телеуправление используется для получения демонстраций действий. Данные работы робота и оператора проходят отдельную обработку, после чего модель дообучают и обновлённый навык развёртывают на платформе. Производитель описывает установку через OTA или на месте с необходимой калибровкой.
Для лаборатории важно сохранять связь между записанной демонстрацией и результатом повтора. Удобно фиксировать исходное положение предметов, последовательность контактов и критерий завершения. Тогда сравнение вариантов модели показывает изменение поведения, а не случайную разницу условий.
В T1 предусмотрены автоматическая зарядка и быстрая замена батареи. Состав зарядного оборудования выбирают вместе с конфигурацией платформы. Рабочую сессию планируют с учётом подготовки предметов, записи и физических испытаний.
T1 интересен разработчикам моделей действия, лабораториям манипуляции и командам сбора робототехнических данных. Полезный первый проект - одна повторяемая операция с понятными исходными условиями. Например, перенос набора известных объектов позволяет последовательно оценить наблюдение, выбор движения и завершение действия.
После устойчивого результата можно менять форму предмета, его положение или способ подачи. Это помогает исследовать перенос навыка на новые условия и определить, какие данные нужны для следующего цикла обучения. Такой процесс связывает модульную механику, инструменты разработки и практическую проверку поведения.






Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.