
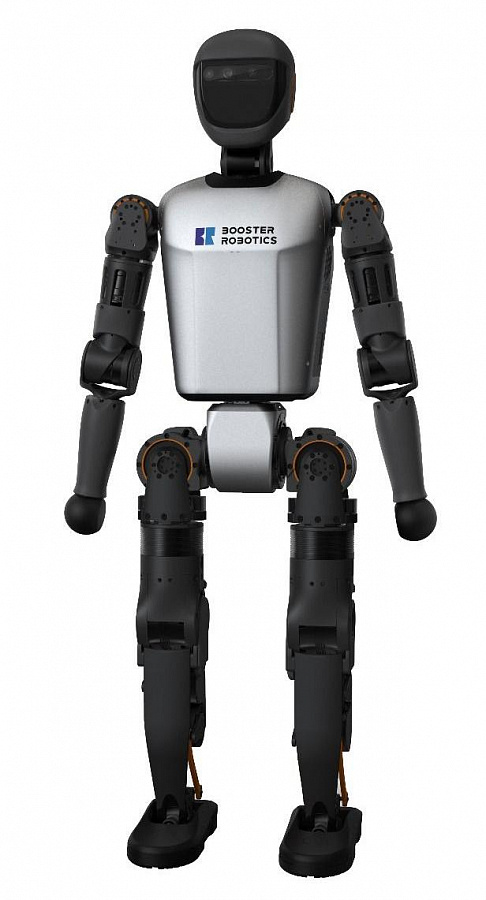
Booster T1
- Время работы
- 120 мин
- DOF T1 Standard
- 23 ст. св.
- Скорость ходьбы
- 3.6 км/ч


Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Booster K1 для вашего объекта и какая помощь понадобится после поставки.
1 500 000 ₽
Стоимость платформы
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
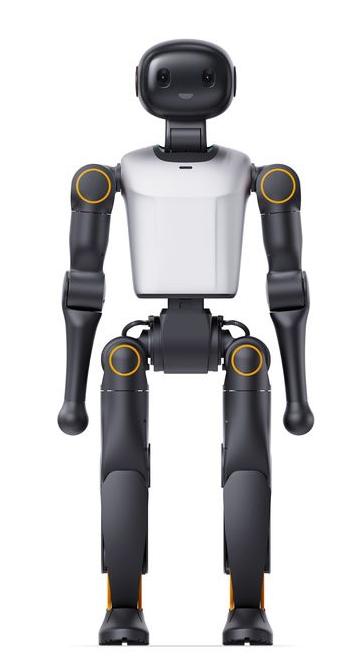
Booster K1 - компактный двуногий гуманоид для образования, соревнований, интерактивных программ и разработки движений. Высота около 95 см позволяет работать с ним как с лабораторной платформой, сохраняя полноценную кинематику ног, рук и головы. Робот сочетает готовые программные режимы с ресурсами для собственной разработки: команда может начать с предусмотренных действий и затем перейти к своим движениям и приложениям.
В документации K1 описаны программные Agents - отдельные режимы, похожие по назначению на приложения. Базовый Booster включает жесты приветствия и подготовленные движения. Soccer предназначен для футбольных сценариев с поиском и движением за мячом, а Dance и Lion Dance - для хореографических последовательностей. Такой набор позволяет выбрать понятную задачу и увидеть, как одна платформа используется в разных программных ролях.
Teach предусматривает показ движения физическим ведением робота с последующим воспроизведением. Это полезно для занятия, где нужно связывать позы с последовательностью, а не начинать с написания траектории в коде. Hi Chat использует звуковое взаимодействие. Набор функций и условия их работы определяются установленным программным выпуском; содержание конкретной интерактивной программы выбирают под задачу площадки.
K1 имеет 22 степени свободы. Ноги меняют опорное положение, руки участвуют в жестах и согласованном движении, а голова поворачивает расположенную в ней камеру глубины. Благодаря такой структуре можно исследовать связь между направлением взгляда, позой и перемещением. Для соревнований и обучения важен весь механизм: движение руки или корпуса влияет на общую последовательность действия.
Производитель предоставляет модели URDF и XML, а также данные движений в составе booster_assets. Эти ресурсы применяются в обучении, симуляции и подготовке развёртывания. Модель позволяет изучать кинематику, а последовательность поз - разбирать движение по этапам. На физическом роботе команда сопоставляет подготовленную траекторию с реальным поведением платформы.
Исполнения различаются вычислительной частью и батареей. Geek использует ARM-платформу и аккумулятор меньшей ёмкости. Education оснащён Jetson Orin NX, Professional - Jetson AGX Orin; обе версии имеют иной запас энергии по сравнению с Geek. Поэтому выбор связан и с обработкой данных, и с длительностью практического сеанса, а не только с названием комплектации.
Камера глубины, микрофоны и динамик дают аппаратную основу для восприятия и общения. Ethernet и беспроводная связь соединяют приложение с платформой. Программа может связывать наблюдение и действие, используя выбранные вычислительные ресурсы. При работе с собственной обработкой учитывают одновременно нагрузку приложения и потребности управления движением.
K1 подходит курсу или лаборатории, где двуногую робототехнику изучают через конкретные действия: жест, перемещение, футбол или собственную последовательность. Готовые Agents позволяют начать с наблюдаемого результата, а модели и средства разработки открывают путь к изменению поведения. Выбранное исполнение и программная задача определяют, как робот включается в учебный или исследовательский процесс.






Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.


