Перейти к содержимому

Booster T1

Booster Robotics

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли Booster T1 для вашего объекта и какая помощь понадобится после поставки.

Конфигурация
Время работы
120 мин
DOF T1 Standard
23 ст. св.
Скорость ходьбы
3.6 км/ч

от 4 500 000 ₽

Стоимость платформы

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

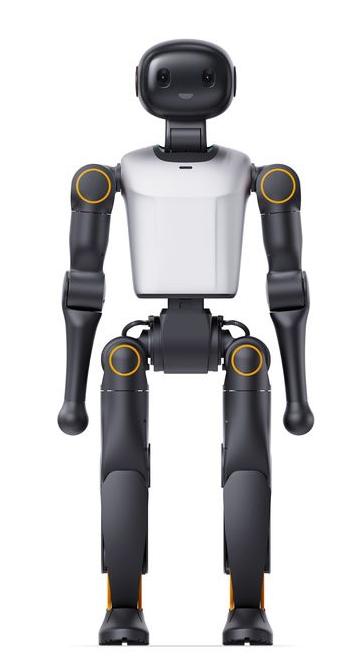
Booster T1 - двуногая гуманоидная платформа для разработки управления движением и приложений с восприятием. В стандартной кинематике есть ноги, руки, подвижная талия и голова. Такое устройство позволяет исследовать согласованное действие тела: изменение опоры, поворот корпуса и движение верхних конечностей. T1 предназначен для команды, которой важно работать с реальным механизмом и его программной моделью.

Талия связывает верх и низ

В стандартном исполнении T1 имеет 23 степени свободы, включая поворот талии. Для двигательной задачи это дополнительная связь между положением ног и ориентацией верхней части. Когда робот поворачивается или выполняет жест, программа может учитывать весь корпус, а не только траекторию одной руки. Такая координация важна для исследований общего управления телом и подготовки воспроизводимых движений.

Ноги имеют по шесть управляемых осей, а стандартные руки - по четыре. Изготовитель также предоставляет вариант с семиосевыми руками, которому соответствует иная кинематическая модель. Выбор зависит от требуемых положений верхних конечностей. Для программы движения необходимо использовать конфигурацию фактически установленной механики, чтобы расчётная траектория соответствовала доступным суставам.

Basic и Standard: разная организация вычислений

В T1 Basic программы движения и восприятия размещаются на Jetson AGX Orin. В Standard управление движением выполняется на плате Express-i7, а восприятие - на отдельной Jetson AGX Orin. Это даёт два способа организовать прикладную архитектуру. Выбор связан с тем, как команда планирует распределять свои вычисления и взаимодействовать с управляющими процессами.

Камера глубины даёт пространственные данные, а микрофонный массив и динамик создают звуковой канал. Эти средства можно использовать в приложении, которое связывает наблюдение за сценой с выбранным действием. Для такого сценария определяют, какие данные обрабатываются на борту и как результат влияет на движение. Наличие сенсоров предоставляет информацию, а конкретную интерпретацию создаёт программа.

Модели для симуляции и работы с движениями

Открытые ресурсы booster_assets включают модели T1 для стандартной кинематики и варианта с расширенными руками. URDF и XML используются в программной среде при подготовке управления, обучении и симуляционных проверках. Это позволяет изучать расположение осей и готовить последовательности до переноса на платформу. Модель и физическая комплектация должны описывать один и тот же механизм.

Практическая работа связывает подготовленные данные движения с измеряемым поведением робота. Команда оценивает, как меняется положение корпуса, как движение рук согласовано с опорами и какой результат даёт новый вариант управления. Для исследовательского проекта полезна конкретная цель, которую можно наблюдать и сравнивать в последовательных запусках.

T1 оснащён средствами экстренной остановки и оповещения о низком заряде и перегреве суставов. Эти состояния учитывают при организации рабочих сеансов вместе с батарейным обслуживанием. Платформа подходит для развития двуногих алгоритмов и интерактивных программ, когда команда выбирает кинематику, вычислительное исполнение и последовательность действий под собственную задачу.

Доступные модификации
Характеристики

T1 - стандартные руки

Высота в стойке
118 см
Степени свободы
23 ст. св.
Степени свободы ноги
6 ст. св.
DOF одной руки
4 ст. св.
Степени свободы головы
2 ст. св.
Зарядка
≤120 мин
Температура среды
-10...45 °C
Влажность
5...90 %Без конденсации
Связь
Wi-Fi 6 /Bluetooth 5.2
Звуковое оснащение
Микрофоны / динамик
Масса
≈30 кг
Время работы
120 мин
Скорость ходьбы
3.6 км/ч
Степени свободы талии
1 ст. св.
Базовый вычислитель
Jetson AGX Orin 32GB
Стандартное исполнение
i7 +Jetson AGX Orin 32GB
Камера
Камера глубины
Страна происхождения
Китай

Расширенные руки

Общее число DOF
29 ст. св.Опциональные семиосевые руки

Оснащение и условия

Скорость поворота
1.5 рад/с
Ресурс батареи
≥500 циклов
Микрофоны
Массив
Динамик
1 шт.
Предупреждения
Низкий заряд / перегрев суставов
Соответствие стандартам
CE / FCC
Шум ходьбы
≤70 дБДистанция измерения не указана
Экстренная остановка
1 шт.

Сетевые подключения

Ethernet
2 × 1000MНа каждой вычислительной плате
Wi-Fi
Wi-Fi 6
Bluetooth
5.2

Вычислительные исполнения

Базовая плата
Jetson AGX Orin 32GBBasic
Базовая плата: память
32 ГБBasic
Базовая плата: накопитель
512 ГБBasic
Плата движения
Express-i7Standard: управление движением
Плата движения: память
8 ГБStandard: управление движением
Плата движения: накопитель
512 ГБStandard: управление движением
Плата восприятия
Jetson AGX Orin 32GBStandard: восприятие
Плата восприятия: память
32 ГБStandard: восприятие
Плата восприятия: накопитель
512 ГБStandard: восприятие
CPU Orin
8 × Cortex-A78AE @2 GHzBasic; Standard: плата восприятия
GPU Orin
Tensor Cores @930 MHzBasic; Standard: плата восприятия
AI Orin
200 TOPSBasic; Standard: плата восприятия
CPU движения
6P + 8EStandard: Express-i7
Частота P-ядер, макс.
4.80 ГГцStandard: Express-i7
Частота E-ядер, макс.
3.90 ГГцStandard: Express-i7

Диапазоны суставов по руководству

Голова поворот сустав
-58...58 °ID 0; T1: стандартная кинематика
Голова наклон сустав
-18...47 °ID 1; T1: стандартная кинематика
Левый плечевой наклон сустав
-188...68 °ID 2; T1: стандартная кинематика
Левый плечевой крен сустав
-94...88 °ID 3; T1: стандартная кинематика
Левый плечевой поворот сустав
-128...128 °ID 4; T1: стандартная кинематика
Левый локтевой сустав
-120...2 °ID 5; T1: стандартная кинематика
Правый плечевой наклон сустав
-188...68 °ID 6; T1: стандартная кинематика
Правый плечевой крен сустав
-88...94 °ID 7; T1: стандартная кинематика
Правый плечевой поворот сустав
-128...128 °ID 8; T1: стандартная кинематика
Правый локтевой сустав
-2...120 °ID 9; T1: стандартная кинематика
Талия поворот сустав
-58...58 °ID 10; T1: стандартная кинематика
Левый тазобедренный наклон сустав
-118...118 °ID 11; T1: стандартная кинематика
Левый тазобедренный крен сустав
-21...88 °ID 12; T1: стандартная кинематика
Левый тазобедренный поворот сустав
-58...58 °ID 13; T1: стандартная кинематика
Левый коленный сустав
0...123 °ID 14; T1: стандартная кинематика
Левый голеностопный верхний сустав
-23...49 °ID 15; T1: стандартная кинематика
Левый голеностопный нижний сустав
-24...45 °ID 16; T1: стандартная кинематика
Правый тазобедренный наклон сустав
-118...118 °ID 17; T1: стандартная кинематика
Правый тазобедренный крен сустав
-88...21 °ID 18; T1: стандартная кинематика
Правый тазобедренный поворот сустав
-58...58 °ID 19; T1: стандартная кинематика
Правый коленный сустав
0...123 °ID 20; T1: стандартная кинематика
Правый голеностопный верхний сустав
-23...49 °ID 21; T1: стандартная кинематика
Правый голеностопный нижний сустав
-24...45 °ID 22; T1: стандартная кинематика

Новости о роботе и бренде

О роботе: 0 · О бренде: 1 · Все новости

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.