
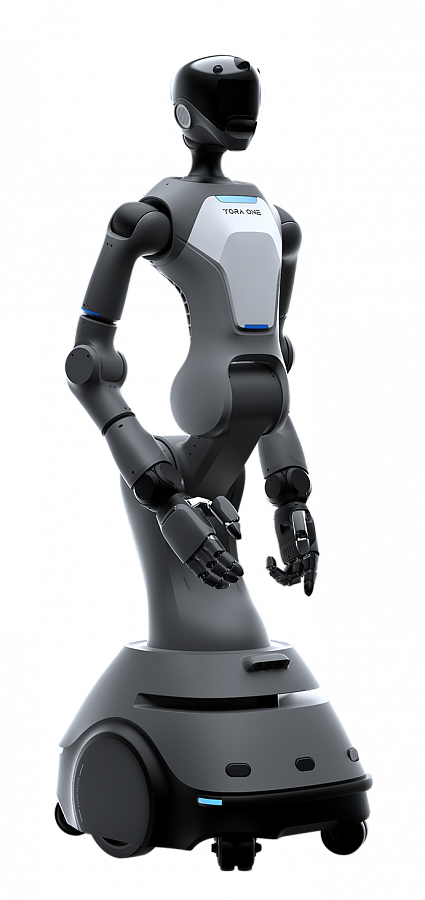
PaXini Tora One
- Прямая рука+кисть
- 5 кг
- Время работы
- 480 мин
- Без кистей
- 21 ст. св.

Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли PaXini Tora DoubleOne для вашего объекта и какая помощь понадобится после поставки.
Цена по запросу
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
PaXini TORA DOUBLE ONE - семейство модульных колёсных платформ для исследований мобильной двуручной манипуляции. В основе концепции - сочетание сменного основания, подвижного корпуса и тактильных кистей. Робот предназначен для проектов, где нужно связывать перемещение к рабочей зоне, наблюдение предмета и последующее физическое действие.
Производитель предлагает всенаправленное основание и основание для преодоления неровностей. Первое использует рулевые колёса для маневрирования и бокового движения. Такое решение интересно в ограниченной рабочей зоне, где важно подвести корпус без длинного разворота.
Второй вариант имеет полноприводную деформируемую конструкцию с возможностью подъёма опор. Он предназначен для другого характера маршрута, связанного с переходами и препятствиями. Выбор основания определяет компоновку мобильной части и должен соответствовать поверхности, а не только размерам помещения.
Сочленённая конструкция меняет положение корпуса для подхода к рабочей зоне. Рабочая высота и область действия рук зависят от выбранной позы. Это позволяет рассматривать взаимодействие с предметами на разных уровнях.
Конкретный набор движений связан с выбранными узлами и кистями. При проектировании операции подвижность оценивают по требуемой позе: где должно находиться основание, как расположен корпус и каких точек должны достигать руки.
TORA DOUBLE ONE поддерживает разные многомерные тактильные кисти PaXini. Это позволяет подбирать контактный инструмент под задачу. Для работы с небольшим объектом и для обхвата крупной детали могут быть полезны разные кинематические и сенсорные возможности.
Тактильное восприятие дополняет изображение данными о контакте. В исследовательском процессе можно сопоставлять выбранную форму захвата с сигналами при касании и удержании. Нужный результат определяют реальным предметом и критерием выполнения: например, устойчивым переносом и правильным освобождением объекта.
PaXini описывает собственные Omni-VTLA и PX-Core для работы с визуальными и тактильными данными. Они входят в направление разработки системы, объединяющей восприятие и действие.
Прикладной сценарий связывает несколько этапов: получить представление о сцене, выбрать положение базы, сформировать движение рук и оценить контакт. Такой порядок позволяет исследовать вклад каждого канала данных в общий результат. Физическая платформа предоставляет основу, а завершённая операция требует программной подготовки.
Сменные основания имеют унифицированный интерфейс с распознаванием и адаптацией конфигурации. Возможность выбирать кисти дополняет модульный подход. Для лаборатории это удобно при сравнении разных сочетаний мобильности и контактной механики под одной предметной задачей.
Производитель рассматривает промышленность, коммерческие и сервисные сценарии как направления применения. При выборе конкретного исполнения сначала фиксируют состав робота, затем требуемые движения и предметы. Это особенно важно для развивающегося семейства, где варианты оборудования имеют собственные ограничения.
TORA DOUBLE ONE подходит командам, изучающим связь тактильной манипуляции с мобильностью. Полезный первый эксперимент - одна повторяемая операция после подъезда основания. Она показывает, как согласуются положение корпуса, выбранная кисть и обработка обратной связи в конкретной конфигурации.






Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.

