
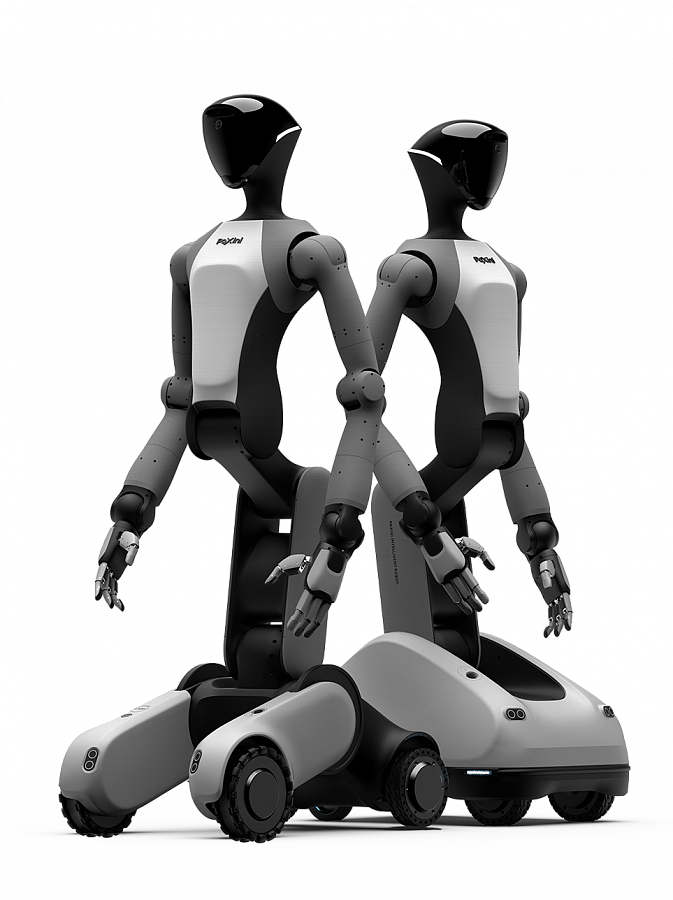
PaXini Tora DoubleOne
- Рука горизонтально
- 3 кг
- Лаб. автономность
- ≈480 мин
- DOF, до
- 52 DOF


Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли PaXini Tora One для вашего объекта и какая помощь понадобится после поставки.
Цена по запросу
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
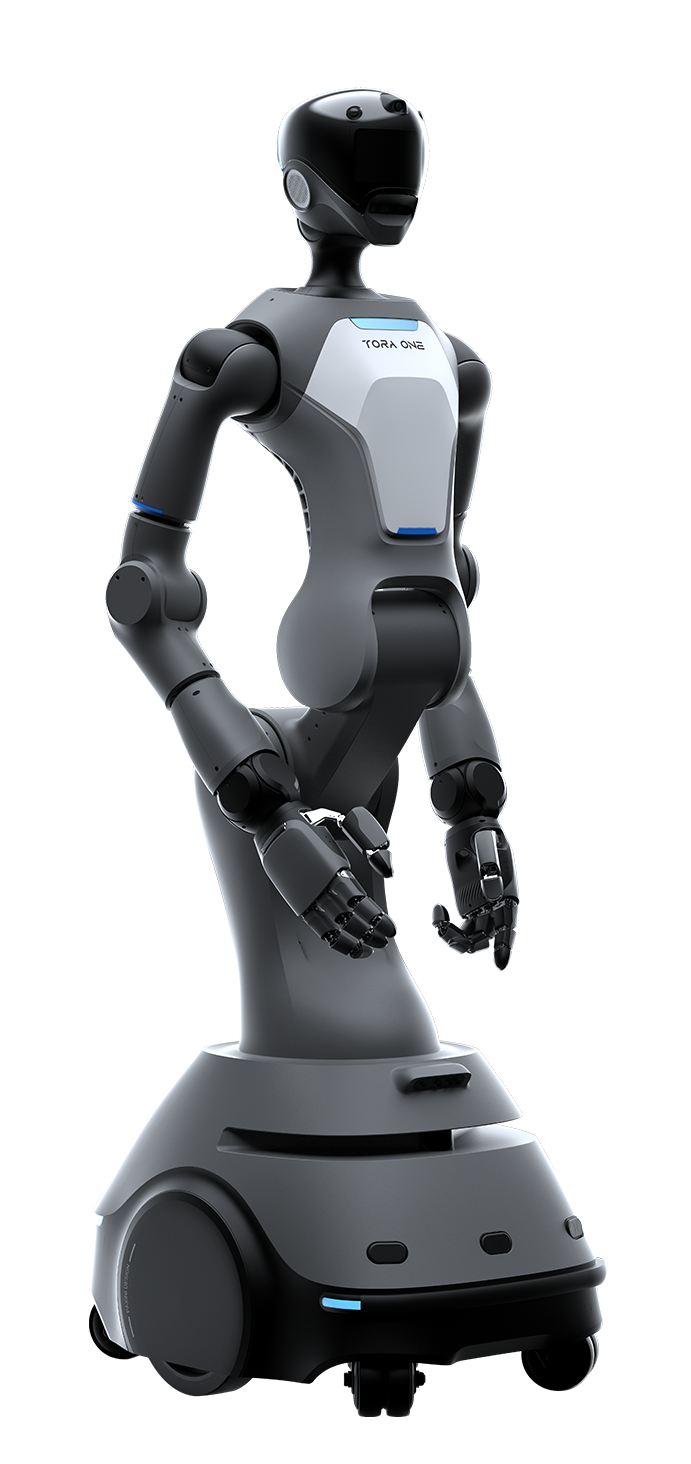
PaXini TORA ONE - мобильная двуручная платформа для разработки манипуляций с использованием зрения и тактильного восприятия. Колёсное основание, изменяемая высота корпуса и ловкие кисти позволяют исследовать последовательность от подъезда к рабочей зоне до контакта с предметом. Модель предназначена для работ в области воплощённого интеллекта и прикладных экспериментов с мобильной манипуляцией.
Конструкция талии позволяет менять высоту примерно от 1,46 до 1,86 м. Это помогает подводить руки к объектам на разных уровнях и выбирать положение корпуса для действия. В процессе манипуляции согласуют три части: положение основания, конфигурацию корпуса и движение рук.
Производитель указывает 21 степень свободы тела без ловких кистей. Для двух кистей приведены 32 степени свободы. Такое разделение помогает понимать устройство платформы: суммарная подвижность складывается из разных узлов с собственными задачами и способами управления.
Тактильная система включает 2280 многомерных чувствительных элементов ITPU и 6840 каналов сигналов. Сенсоры дополняют зрение данными о взаимодействии пальцев с поверхностью. Для исследования захвата это даёт возможность сопоставить видимое положение предмета и состояние контакта во время действия.
В состав визуального восприятия входят пять RGB-камер и две RGBD-камеры. Камеры расположены в голове, на кистях и основании. Такое распределение позволяет наблюдать окружение и область действия рук с разных позиций. Способ объединения этих потоков определяется программной системой проекта.
Для одной руки с кистью при выпрямленном положении заявлена номинальная нагрузка 5 кг, максимальный вылет - 96,5 см. Повторяемость руки указана как ±0,5 мм. Условия положения и состав нагрузки существенны для выбора предмета и рабочего инструмента.
Кисть имеет четыре пальца и 16 степеней свободы: 13 активных и 3 пассивных. Это позволяет исследовать разные формы обхвата, а тактильные данные - оценивать взаимодействие с объектом. Устойчивость конкретного захвата проверяют на нужных предметах, учитывая форму, поверхность и ориентацию.
Для навигации используется Laser SLAM. Максимальная скорость основания составляет 0,6 м/с. Производитель приводит преодолеваемое препятствие и разрыв по 2 см и уклон 7°. Эти ориентиры помогают сопоставить колёсную платформу с внутренними маршрутами и переходами на площадке.
Передвижение и манипуляции рассматривают как связанную последовательность. Точность остановки основания определяет исходные условия для работы рук, после чего восприятие и управление уточняют действие в локальной рабочей зоне. Для эксперимента удобно задавать воспроизводимую точку старта и один тип предметной операции.
PaXini описывает подход VTLA - Visual-Tactile-Language-Action, объединяющий зрение, осязание, язык и действие. Для инженерной команды это направление работы с несколькими видами данных, а не готовый перечень автоматически доступных операций. Конкретную функцию определяют алгоритмы, выбранная задача и подготовка навыка.
Заявленная продолжительность работы составляет 8 часов, зарядки - 6 часов. Рабочий график исследования учитывает движение базы и активность рук. TORA ONE интересен командам, которым нужна физическая платформа для изучения роли контакта в манипуляции и объединения мобильности с двуручными действиями.






Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.

