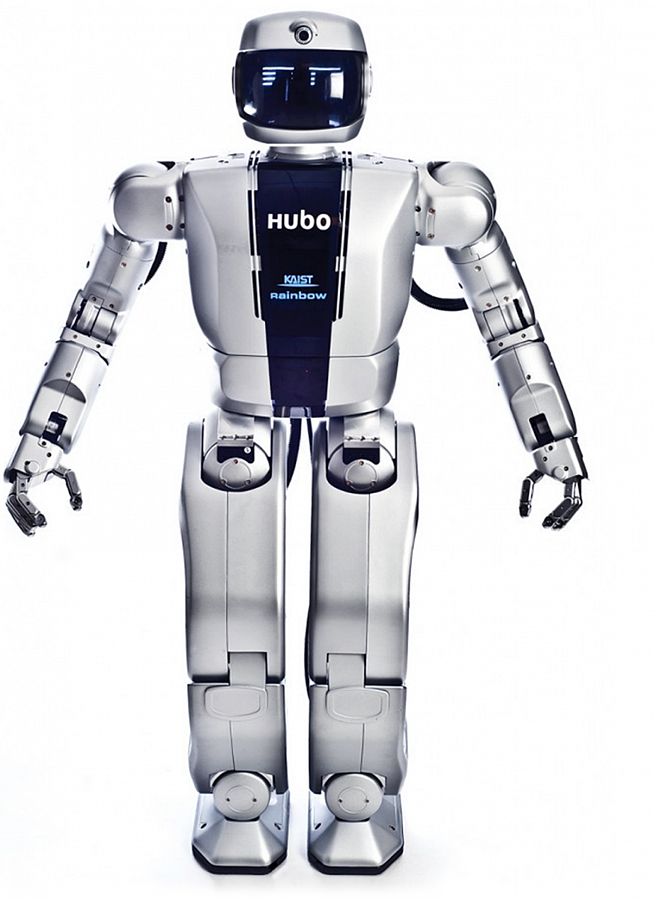
Общие параметры
- Оси руки
- 7 ст. св.
- Нагрузка руки
- 3 кгДля каждой руки
- Оси торса
- 6 ст. св.
- Оси головы
- 2 ст. св.
- Страна происхождения
- Южная Корея
Model A
- Model A: оси
- 24 ст. св.Включая 2 колесных привода; без добавления опционных захватов
- Model A: масса
- 131 кгСумма верхней части 38 кг, нижней 42 кг и базы 51 кг
- Model A: Ш×Г×В
- 600 × 690 × 1400 мм
- Model A: батарея
- 25 А·чБатарейный блок Model A
- Model A: скорость
- 5,4 км/ч
- Model A: вылет
- 600 ммПлюс установленная кисть
- Model A: повторяемость
- <±0,05 мм
Model M
- Model M: оси
- 26 ст. св.Включая 4 колесных привода; без добавления опционных захватов
- Model M: масса
- 170 кгСумма верхней части 38 кг, нижней 42 кг и базы 90 кг
- Model M: колёса
- 4 ст. св.
Система и разработка
- Питание системы
- 48 В
- Температура
- ≤40 °C
- Разработка
- SDK / обучение в симуляции
Электроника и подключение
- Внешнее питание
- Батарея или SMPSДля внешнего SMPS требуется защита от противо-ЭДС
- Питание периферии
- 5 / 12 / 24 ВВнешние выходы; каждый до 8 А
- Порты USB
- 2 шт.
- Порты Ethernet
- 2 шт.U-PC: 10 Гбит/с; второй порт: 1 Гбит/с
- Порты HDMI
- 1 шт.
- Пользовательский компьютер
- Jetson AGX Orin 64GМодуль U-PC на плате AVerMedia D315; возможна замена пользовательским ПК
- Компьютер управления
- UP Xtreme i12R-PC; Intel Core 12-го поколения
- Предохранители клеммной платы
- 4 × 15 АФорм-фактор 5 × 20 мм
- Пользовательский байпас фланца
- 6 линийРазъём A; связь с U-PC
- Цифровые входы фланца
- 2Разъём B: DI[A], DI[B]
- Цифровые выходы фланца
- 2Разъём B: DO[A], DO[B]
- Ручное ведение
- Кнопка на фланце
- Внутренняя CAN-сеть
- 4 каналаКаналы R-PC для рук, торса и колёс; пользователю недоступны
- Плата SCB
- Только KC v1.2Исполнение робота с сертификацией KC версии 1.2
- Аварийное отключение
- Кнопка EMO и радиопультАппаратное отключение питания модулей; схема зависит от исполнения SCB
- Беспроводное подключение
- Wi-FiТочка доступа и Web UI робота
Программное управление
- Высокоуровневые команды
- ≤100 ГцgRPC; разовые команды и потоковый режим
- Низкоуровневые команды
- 500 ГцUDP; фиксированная частота канала реального времени
- Режимы управления
- Положение / скорость / декартово / импедансноеТакже компенсация гравитации, оптимальное управление и скорость SE2
- Модели симуляции
- URDF / MJCF
- Симулятор
- MuJoCoКонтейнеры для ARM и x86
Батарейные блоки A
- Код блока
- LV-50V25AH-DH375Батарейный блок Model A
- Производитель блока
- TABOS Inc.Батарейный блок Model A
- Химия блока
- Li-ionБатарейный блок Model A
- Размеры блока
- 427 × 140 × 99 ммБатарейный блок Model A
- Масса блока
- 7.2 кгБатарейный блок Model A
- Ёмкость блока
- 25 А·чБатарейный блок Model A
- Номинальное напряжение блока
- 51.7 ВБатарейный блок Model A
- Маркировка напряжения
- 50 ВБатарейный блок Model A
- Ресурс серии LV
- ≈5000 цикловБатарейный блок Model A; зависит от условий использования
Батарейные блоки B
- Код блока
- LV-50V50AH-VX2COMБатарейный блок Model B
- Производитель блока
- TABOS Inc.Батарейный блок Model B
- Химия блока
- Li-ionБатарейный блок Model B
- Размеры блока
- 467 × 171 × 138 ммБатарейный блок Model B
- Масса блока
- 14.2 кгБатарейный блок Model B
- Ёмкость блока
- 50 А·чБатарейный блок Model B
- Номинальное напряжение блока
- 51.7 ВБатарейный блок Model B
- Маркировка напряжения
- 50 ВБатарейный блок Model B
- Ресурс серии LV
- ≈5000 цикловБатарейный блок Model B; зависит от условий использования
- Энергия блока
- 2500 Вт·чБатарейный блок Model B
Зарядное устройство
- Модель зарядного устройства
- HEP-600C-48Компонент зарядного устройства
- Диапазон выхода зарядного устройства
- 46.1-60.5 ВКомпонент HEP-600C-48
- Диапазон тока зарядного устройства
- 5.2-10.5 АКомпонент HEP-600C-48
- Частота входа зарядного устройства
- 47-63 ГцКомпонент HEP-600C-48
- Вход DC зарядного устройства
- 120-370 ВПостоянный ток
- Температура зарядного устройства
- -40…+70 °CКомпонент, не весь робот
- Постоянный ток зарядки
- 10.5 АКривая зарядного устройства
- Напряжение boost
- 57.6 ВКривая зарядного устройства
- Напряжение float
- 54.4 ВКривая зарядного устройства
Механика приводов
- Тип редуктора
- ВолновойПривод AR
- Мощность двигателя
- 250(450) ВтПривод AR
- Измеряемый / предельный ток
- 53/46 АПривод AR
- Диапазон оси
- -15…15 °Привод AR
- Максимальная скорость оси
- 120 °/сПривод AR
- Тип редуктора
- ВолновойПривод AP
- Мощность двигателя
- 250(450) ВтПривод AP
- Измеряемый / предельный ток
- 53/46 АПривод AP
- Диапазон оси
- -30…90 °Привод AP
- Максимальная скорость оси
- 120 °/сПривод AP
- Тип редуктора
- ВолновойПривод KN
- Мощность двигателя
- 250(450) ВтПривод KN
- Измеряемый / предельный ток
- 53/46 АПривод KN
- Диапазон оси
- -150…90 °Привод KN
- Тип редуктора
- ВолновойПривод HP
- Мощность двигателя
- 200(280) ВтПривод HP
- Измеряемый / предельный ток
- 26/23 АПривод HP
- Диапазон оси
- -45…90 °Привод HP
- Максимальная скорость оси
- 180 °/сПривод HP
- Тип редуктора
- ВолновойПривод HR
- Мощность двигателя
- 200(280) ВтПривод HR
- Измеряемый / предельный ток
- 26/23 АПривод HR
- Диапазон оси
- -30…30 °Привод HR
- Максимальная скорость оси
- 180 °/сПривод HR
- Тип редуктора
- ВолновойПривод HY
- Мощность двигателя
- 200(280) ВтПривод HY
- Измеряемый / предельный ток
- 26/23 АПривод HY
- Диапазон оси
- -135…135 °Привод HY
- Максимальная скорость оси
- 180 °/сПривод HY
- Тип редуктора
- ВолновойПривод RSP/LSP
- Мощность двигателя
- 80(180) ВтПривод RSP/LSP
- Измеряемый / предельный ток
- 26/14 АПривод RSP/LSP
- Диапазон оси
- -180…180 °Привод RSP/LSP
- Максимальная скорость оси
- 180 °/сПривод RSP/LSP
- Тип редуктора
- ВолновойПривод RSR/LSR
- Мощность двигателя
- 80(180) ВтПривод RSR/LSR
- Измеряемый / предельный ток
- 26/14 АПривод RSR/LSR
- Диапазон оси
- R: -180…0; L: 0…180 °Привод RSR/LSR
- Максимальная скорость оси
- 180 °/сПривод RSR/LSR
- Тип редуктора
- ВолновойПривод RSY/LSY
- Мощность двигателя
- 80(180) ВтПривод RSY/LSY
- Измеряемый / предельный ток
- 26/14 АПривод RSY/LSY
- Диапазон оси
- -180…180 °Привод RSY/LSY
- Максимальная скорость оси
- 180 °/сПривод RSY/LSY
- Тип редуктора
- ВолновойПривод RELB/LELB
- Мощность двигателя
- 50(75) ВтПривод RELB/LELB
- Измеряемый / предельный ток
- 8/7 АПривод RELB/LELB
- Диапазон оси
- -150…0 °Привод RELB/LELB
- Максимальная скорость оси
- 180 °/сПривод RELB/LELB
- Тип редуктора
- ВолновойПривод RWY1/LWY1
- Мощность двигателя
- 30(95) ВтПривод RWY1/LWY1
- Измеряемый / предельный ток
- 8/7 АПривод RWY1/LWY1
- Диапазон оси
- -180…180 °Привод RWY1/LWY1
- Тип редуктора
- ВолновойПривод RWP/LWP
- Мощность двигателя
- 30(95) ВтПривод RWP/LWP
- Измеряемый / предельный ток
- 8/7 АПривод RWP/LWP
- Диапазон оси
- -90…110 °Привод RWP/LWP
- Тип редуктора
- Волновой + ременная передачаПривод RWY2/LWY2
- Мощность двигателя
- 45 ВтПривод RWY2/LWY2
- Измеряемый / предельный ток
- 8/7 АПривод RWY2/LWY2
- Диапазон оси
- -155…155 °Привод RWY2/LWY2
- Тип колёсного редуктора
- ПланетарныйПриводы RWH/LWH
- Мощность колёсного двигателя
- 200 ВтНа привод RWH/LWH
- Скорость вращения колёс
- 150 об/минПриводы RWH/LWH
Момент и передача
- Непрерывный момент
- 250 Н·мПриводы AR/AP/KN
- Повторный пиковый момент
- 433 Н·мПриводы AR/AP/KN
- Кратковременный пиковый момент
- 841 Н·мПриводы AR/AP/KN
- Разрешение энкодера двигателя
- 14 битПриводы AR/AP/KN
- Погрешность передачи
- ≈50 угл. сПриводы AR/AP/KN
- Жёсткость передачи
- 110000 Н·м/радПриводы AR/AP/KN
- Константа момента двигателя
- 0.15 Н·м/АПриводы AR/AP/KN
- Непрерывный момент
- 125 Н·мПриводы HP/HR/HY
- Повторный пиковый момент
- 204 Н·мПриводы HP/HR/HY
- Кратковременный пиковый момент
- 369 Н·мПриводы HP/HR/HY
- Разрешение энкодера двигателя
- 14 битПриводы HP/HR/HY
- Погрешность передачи
- ≈50 угл. сПриводы HP/HR/HY
- Жёсткость передачи
- 50000 Н·м/радПриводы HP/HR/HY
- Константа момента двигателя
- 0.10 Н·м/АПриводы HP/HR/HY
- Непрерывный момент
- 65 Н·мПриводы R/L SP/SR/SY
- Повторный пиковый момент
- 70 Н·мПриводы R/L SP/SR/SY
- Кратковременный пиковый момент
- 143 Н·мПриводы R/L SP/SR/SY
- Разрешение энкодера двигателя
- 14 битПриводы R/L SP/SR/SY
- Погрешность передачи
- ≈50 угл. сПриводы R/L SP/SR/SY
- Жёсткость передачи
- 14000 Н·м/радПриводы R/L SP/SR/SY
- Константа момента двигателя
- 0.10 Н·м/АПриводы R/L SP/SR/SY
- Непрерывный момент
- 35 Н·мПриводы R/L ELB
- Повторный пиковый момент
- 36 Н·мПриводы R/L ELB
- Кратковременный пиковый момент
- 70 Н·мПриводы R/L ELB
- Разрешение энкодера двигателя
- 14 битПриводы R/L ELB
- Погрешность передачи
- ≈50 угл. сПриводы R/L ELB
- Жёсткость передачи
- 6100 Н·м/радПриводы R/L ELB
- Константа момента двигателя
- 0.10 Н·м/АПриводы R/L ELB
- Непрерывный момент
- 14 Н·мПриводы R/L WY1/WP/WY2
- Повторный пиковый момент
- 36 Н·мПриводы R/L WY1/WP/WY2
- Кратковременный пиковый момент
- 70 Н·мПриводы R/L WY1/WP/WY2
- Разрешение энкодера двигателя
- 14 битПриводы R/L WY1/WP/WY2
- Погрешность передачи
- ≈50 угл. сПриводы R/L WY1/WP/WY2
- Жёсткость передачи
- 6100 Н·м/радПриводы R/L WY1/WP/WY2
- Константа момента двигателя
- 0.05 Н·м/АПриводы R/L WY1/WP/WY2
Опциональная оснастка
- Ход захвата
- 100 ммОпциональный захват RB-Y1
- Скорость пальцев захвата
- 40 мм/сОпциональный захват RB-Y1
- Масса захвата
- 530 гОпциональный захват RB-Y1
- Привод захвата
- XM430-W210Опциональный захват RB-Y1
- Масштаб ведущих рук
- ≈65 %Опциональные ведущие руки; относительно рук RB-Y1
- Режимы телеуправления
- Суставное и декартово отображениеОпциональные ведущие руки; кнопка компенсации гравитации, триггер захвата
Дополнительные параметры суставов и фланца
- Материал внешних деталей
- Алюминий
- Поворот головы: макс. скорость
- 180 °/сОсь головы из Hardware Overview
- Поворот головы: диапазон
- −180…180 °Ось головы из Hardware Overview
- Наклон головы: макс. скорость
- 180 °/сОсь головы из Hardware Overview
- Наклон головы: диапазон
- −180…180 °Ось головы из Hardware Overview
- Диапазон колёсного привода
- Непрерывное вращениеПриводы RWH/LWH
- Питание разъёма A
- 12 / 24 ВИнструментальный фланец; схема разъёма A
- Питание разъёма B
- 5 ВИнструментальный фланец; схема разъёма B