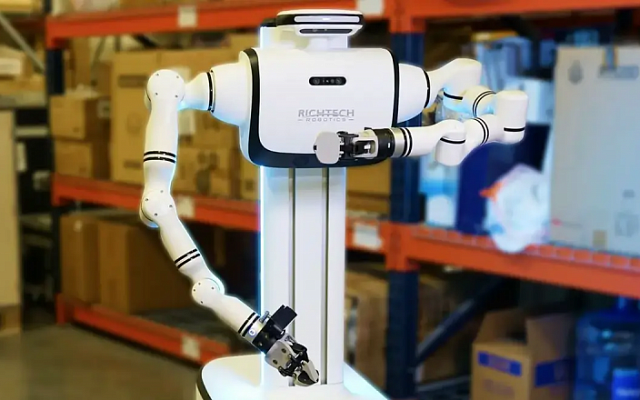
Richtech Adam
- Нагрузка руки
- 4,99 кг
- Оси одной руки
- 6 ст. св.
- Мощность
- 540 Вт


Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Richtech Dex для вашего объекта и какая помощь понадобится после поставки.
Цена по запросу
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
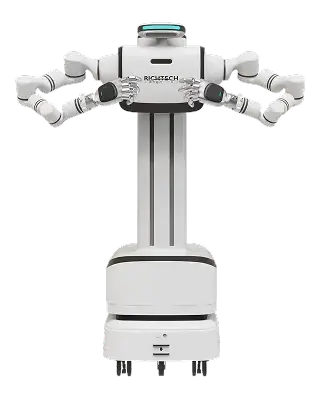
Richtech Dex - промышленная роботизированная система с двумя руками для разработки операций на производстве, в логистике и на складе. Производитель сочетает манипуляторы со средствами наблюдения и вычислительной платформой, чтобы робот мог взаимодействовать с предметами в рабочем окружении. Dex представлен в мобильном и стационарном исполнениях, предназначенных для разных способов организации процесса.
Мобильная платформа нужна для сценариев, где требуется менять положение робота между точками выполнения задачи. Её заявленная высота составляет около 137 см. Стационарное исполнение высотой примерно 109 см предназначено для фиксированной рабочей зоны и повторяющихся операций. Выбор базы влияет на компоновку оборудования, способ подачи предметов и доступность соседних участков.
У мобильной версии указано время работы от батареи 4 часа и зарядка около 2 часов. Для стационарной предусмотрено непрерывное внешнее питание. Эти характеристики описывают разные конфигурации: для проекта сначала определяют, требуется ли перемещение между рабочими позициями или все действия выполняются на одном месте.
Для каждой руки производитель приводит нагрузку 11 фунтов, то есть примерно 5 кг. Двуручная схема представляет интерес для операций, где нужно удерживать объект и выполнять действие второй рукой либо согласовывать движение двух инструментов. Конкретная операция зависит от выбранных захватов, доступных поз и программы взаимодействия.
Модульные концевые инструменты позволяют подбирать рабочую часть под предмет. Для одной задачи нужен обхват детали, для другой - иной контакт или инструмент. Это важная часть разработки приложения: роботизированная платформа даёт основу, а выбор оснастки связывает её с реальным производственным процессом.
Для рабочих задач указаны четыре камеры: две камеры глубины и две камеры на руках. Их расположение позволяет получать информацию о сцене и области действия инструментов. Вычислительная платформа NVIDIA Jetson Thor используется в составе системы обработки данных и управления. Возможности распознавания предметов и принятия решений реализуются совместно аппаратурой и программным обеспечением.
В мобильном исполнении навигационное восприятие включает LiDAR, RGB-камеру, камеру глубины и IMU. Эти средства относятся к перемещению платформы и дополняют камеры рабочих манипуляций. При подготовке проекта отдельно рассматривают маршрут базы и область, в которой руки выполняют операцию.
Richtech описывает подход Sim2Real: первоначальное освоение навыка в симуляции с последующей доводкой на реальном роботе. Он позволяет готовить последовательности действий в цифровой среде, а затем проверять контакт с настоящими предметами. Физические свойства деталей, точность их подачи и параметры инструмента становятся существенными на этапе испытаний.
Dex интересен инженерным командам, исследующим двуручную автоматизацию и перенос обученных действий в производственную среду. На официальной странице система представлена как развивающаяся платформа с дальнейшей информацией о запуске. Поэтому готовность конкретной функции и состав поставки определяют для выбранного проекта. Практический выбор начинается с одной измеримой операции, её предметов и критериев успешного выполнения.








Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.