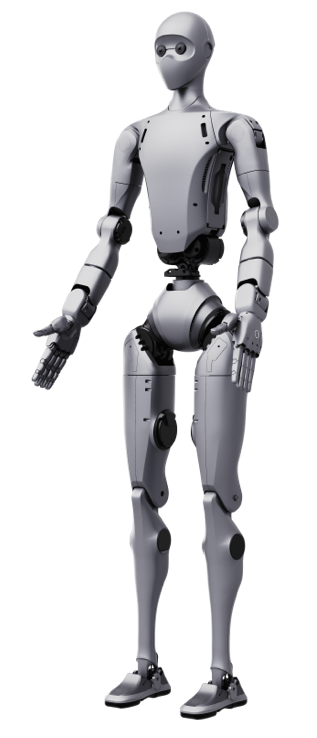
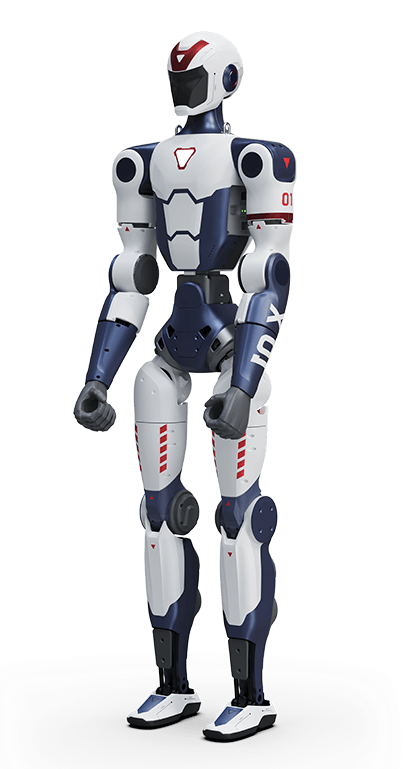
Тело и движения
- Высота стоя
- 182 см
- Габариты стоя В×Ш×Г
- 182 × 45.6 × 21.8 см
- Масса с аккумулятором
- ≈70 кгКомплект установленных опциональных кистей при взвешивании не указан.
- Степени свободы тела
- 31 DOFКоличество суставных двигателей; без опциональных кистей.
- Степени свободы: Одна нога
- 6 DOF
- Степени свободы: Одна рука
- 7 DOF
- Степени свободы: Талия
- 3 DOF
- Степени свободы: Голова
- 2 DOF
- Подшипники суставов
- Промышленные перекрёстно-роликовые
- Двигатели суставов
- Синхронные с постоянными магнитами, внутренним ротором и малой инерцией
- Пиковый момент сустава руки
- 120 Н·мЗначение зависит от сценария и конфигурации.
- Пиковый момент сустава ноги
- 360 Н·мЗначение зависит от сценария и конфигурации.
- Номинальная нагрузка руки
- ≈7 кгНе суммарная нагрузка двух рук; зависит от сценария и конфигурации.
- Пиковая нагрузка руки
- ≈15 кгПиковое значение; зависит от сценария и конфигурации.
- Голень и бедро суммарно
- 104.5 см
- Предплечье и плечо суммарно
- 69 см
- Материалы тела
- Авиационный алюминий, титановый сплав, высокопрочные инженерные пластики
- Страна происхождения
- Китай
Питание и оснащение
- Охлаждение
- Воздушное
- Аккумулятор
- Литиевый с низким сопротивлением
- Максимальное напряжение батареи
- 75.6 В
- Ёмкость батареи
- 15 А·ч
- Энергия батареи
- 0.972 кВт·ч
- Автономность
- ≈180 минНагрузка и рабочий цикл не указаны.
- Быстросъёмная батарея
- Есть
- Зарядное устройство
- ПредусмотреноУказано производителем в оснащении.
- Ручной пульт
- ПредусмотренУказан производителем в оснащении.
- Дистанционный аварийный останов
- Есть
- Микрофоны и динамики
- Микрофонный массив и мощные динамики
Внешние подключения
- Беспроводные интерфейсы
- Wi-Fi 6; Bluetooth 5.2
- USB 3.0
- 3 порта
- USB + DP
- 3 порта
- GMSL
- 4 порта
- Gigabit Ethernet
- 4 порта
- USB 2.0
- 2 порта
- RS-485
- 4 порта
- CAN
- 2 порта
- Выход питания 12 В
- 1 выход
- Выход питания 24 В
- 2 выход
- Выход питания BAT
- 1 выход
Вычислительная система
- Платформенный ПК PC1
- Intel Core i5Базовая вычислительная часть для функций платформы.
- ПК разработки PC2
- Intel Core i7Базовая вычислительная часть для пользовательской разработки.
- ИИ-модуль
- NVIDIA Jetson T5000
- T5000: производительность ИИ
- 2070 TFLOPSFP4, разреженные вычисления.
- T5000: GPU
- NVIDIA Blackwell, 2560 ядер
- T5000: тензорные ядра
- 5-е поколение
- T5000: разделение GPU
- 10 TPC
- T5000: частота GPU
- ≤1.57 ГГц
- T5000: CPU
- 14-ядерный Arm Neoverse-V3AE, 64 бита
- T5000: кэш L2
- 1 МБ на ядро
- T5000: общий кэш L3
- 16 МБ
- T5000: частота CPU
- ≤2.6 ГГц
- T5000: ускоритель зрения
- 1 × PVA v3
- T5000: память
- 128 ГБ LPDDR5X
- T5000: шина памяти
- 256 бит
- T5000: пропускная способность памяти
- 273 ГБ/с
- T5000: накопитель NVMe
- Поддержка через PCIe
- T5000: накопитель SSD
- Поддержка через USB 3.2
- T5000: видеокодирование
- 2 × NVENC
- T5000: видеодекодирование
- 2 × NVDEC
- T5000: настраиваемая мощность
- 40–130 ВтВычислительный модуль, не весь робот.
Камеры и восприятие
- Камера головы
- Стереокамера
- Инерциальный модуль
- Есть
- Камера головы: разрешение
- 5 Мп
- Камера головы: Горизонтальное поле зрения
- 140 ±3 °
- Камера головы: Вертикальное поле зрения
- 102 ±3 °
- Камера головы: диафрагма
- 2.0
- Камера головы: фокусное расстояние
- 2.67 мм
- Камера головы: глубина резкости
- 0.4–∞ мГлубина резкости, не диапазон измерения глубины.
- Камера головы: затвор
- Глобальный
- Камеры запястий: разрешение, опция
- 3 МпОпциональные камеры.
- Камеры запястий: поле зрения, опция
- 196° H × 154° VОпциональные камеры.
- Камеры запястий: затвор, опция
- ГлобальныйОпциональные камеры.
Кисть SharpaWave - опция
- SharpaWave, опция: масса
- 1.3 кгНа одну опциональную кисть.
- SharpaWave, опция: размеры
- 20.8 × 9 × 5 смНа одну опциональную кисть. Порядок осей не указан.
- SharpaWave, опция: активные степени свободы
- 22 DOFНа одну опциональную кисть.
- SharpaWave, опция: нагрузка кисти
- 30 кгНа одну опциональную кисть. Характеристика кисти, не допустимая нагрузка всей руки робота.
- SharpaWave, опция: сила захвата
- 150 ННа одну опциональную кисть.
- SharpaWave, опция: сила кончика пальца
- 20 ННа одну опциональную кисть.
- SharpaWave, опция: рабочая частота
- >4 ГцНа одну опциональную кисть.
- SharpaWave, опция: повторяемость кончика
- ±1 ммНа одну опциональную кисть.
- SharpaWave, опция: тактильные пиксели
- >1000На одну опциональную кисть. На один кончик пальца.
- SharpaWave, опция: диапазон измерения силы
- 0–30 ННа одну опциональную кисть.
- SharpaWave, опция: чувствительность силы
- 0.005 ННа одну опциональную кисть.
Опциональная конфигурация
- Тело и две кисти: степени свободы
- 75 DOFС двумя опциональными кистями SharpaWave по 22 активных DOF; тело - 31 DOF.
Разработка и программная платформа
- Платформа разработки
- NVIDIA Isaac GR00T
- Isaac TeleOp
- Сбор демонстрационных данных
- Isaac GR00T: открытые модели
- Разработка рассуждений, обучения и многозадачного поведения
- Isaac Sim и Isaac Lab
- Моделирование, обучение, испытания и оценка политик
- Isaac ROS
- Перенос обученных политик на робот
- Jetson Thor: выполнение
- Бортовой вывод и управление в реальном времени
- OTA-обновления
- Поддерживаются
- Пользовательская разработка
- ПоддерживаетсяПорядок разработки описывается руководством производителя.
- Демонстрационные функции
- Часть функций ещё в разработкеНекоторые примеры на странице проходят разработку и тестирование; доступ будет открыт позднее.
Справочные условия производителя
- Гарантийный период Unitree
- 12 месяцевСправочный срок производителя; подробные условия определяет гарантийная брошюра Unitree.