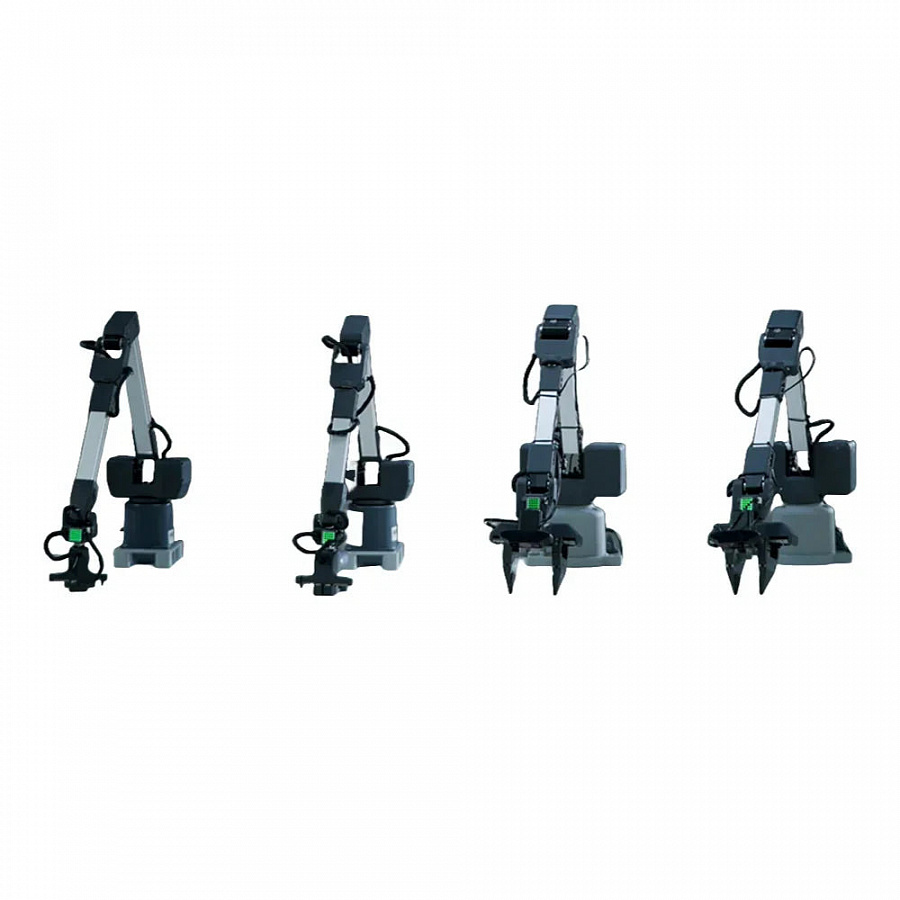
Комплект
- Артикул
- 4011200005
- Страна происхождения
- Китай
Рука M750
- Кинематика
- 6+1Шесть осей руки и дополнительная ось конечного устройства; для одного устройства
- Номинальная нагрузка
- 500 гДля одной исполнительной руки
- Пиковая нагрузка
- 1000 гДля одной руки; номинал500 г; длительность пика не указана
- Рабочий радиус
- 750 мм
- Полный размах
- 1500 мм
- Точность позиционирования
- ±1 мм
- Количество сервоприводов
- 8 шт.
- Приводы
- Высокоточные цифровые; промышленный класс
- Конечное устройство
- Параллельный захват; камера опциональна
- USB-разъём
- Type-C
- Матрица Atom
- 5×5 LED
- Частота обмена
- >50 Гц
- Повторяемость
- ±1 ммДля одного устройства; методика не раскрыта
- Цифровые сигналы
- 24 ВТолько уровень сигналов компонента
- Разработка
- Python, C++, ROS (URDF), Socket
- Дисплей
- 2″
- Обучение
- Ручное ведение
- Мониторинг приводов
- Положение, скорость, температура, напряжение и ток
- Команды приводов
- Целевые позиция и скорость, ускорение, включение момента
- Сменные инструменты
- Параллельный, гибкий и адаптивный захватыОпциональные принадлежности
- Вакуумные инструменты
- Vertical Suction Pump V2.0; Dual Suction PumpОпциональные принадлежности
- Крепление камеры
- Camera Mount V2.0Опциональная принадлежность
Рука C650
- Кинематика
- 6+1Шесть осей руки и дополнительная ось конечного устройства; для одного устройства
- Рабочий радиус
- 650 мм
- Полный размах
- 1300 мм
- Точность позиционирования
- ±1 мм
- Количество сервоприводов
- 8 шт.
- Приводы
- Высокоточные цифровые
- Конечное устройство
- Управление двумя пальцами и двумя кнопками
- USB-разъём
- Type-C
- Матрица Atom
- 5×5 LED
- Частота обмена
- >50 Гц
- Повторяемость
- ±1 ммДля одного устройства; методика не раскрыта
- Цифровые сигналы
- 3,3 ВТолько уровень сигналов компонента
- Разработка
- Python, C++, ROS (URDF), Socket
- Выходные данные
- Координаты и углы суставов, 50 Гц
- Частота выборки
- До 200 Гц
- Соединения
- USB, беспроводное соединение, BluetoothВозможности управляющего устройства; исполнение радиоканала не раскрыто
- Дисплей состояния
- Встроенный
Набор телеуправления
- Исполнительные руки
- myArm M750 ×2Вложенный набор Teleoperation
- Управляющие руки
- myArm C650 ×2Вложенный набор Teleoperation
- Адаптеры M750
- 24 В, 5 А ×2Вложенный набор Teleoperation
- Адаптеры C650
- 12 В, 5 А ×2Вложенный набор Teleoperation
- Кабели USB
- 4 шт.Вложенный набор Teleoperation
Телеуправление
- Схема работы
- Две C650 управляют двумя M750
- Программирование
- Python, ROS
- Открытое ПО
- Поддерживается
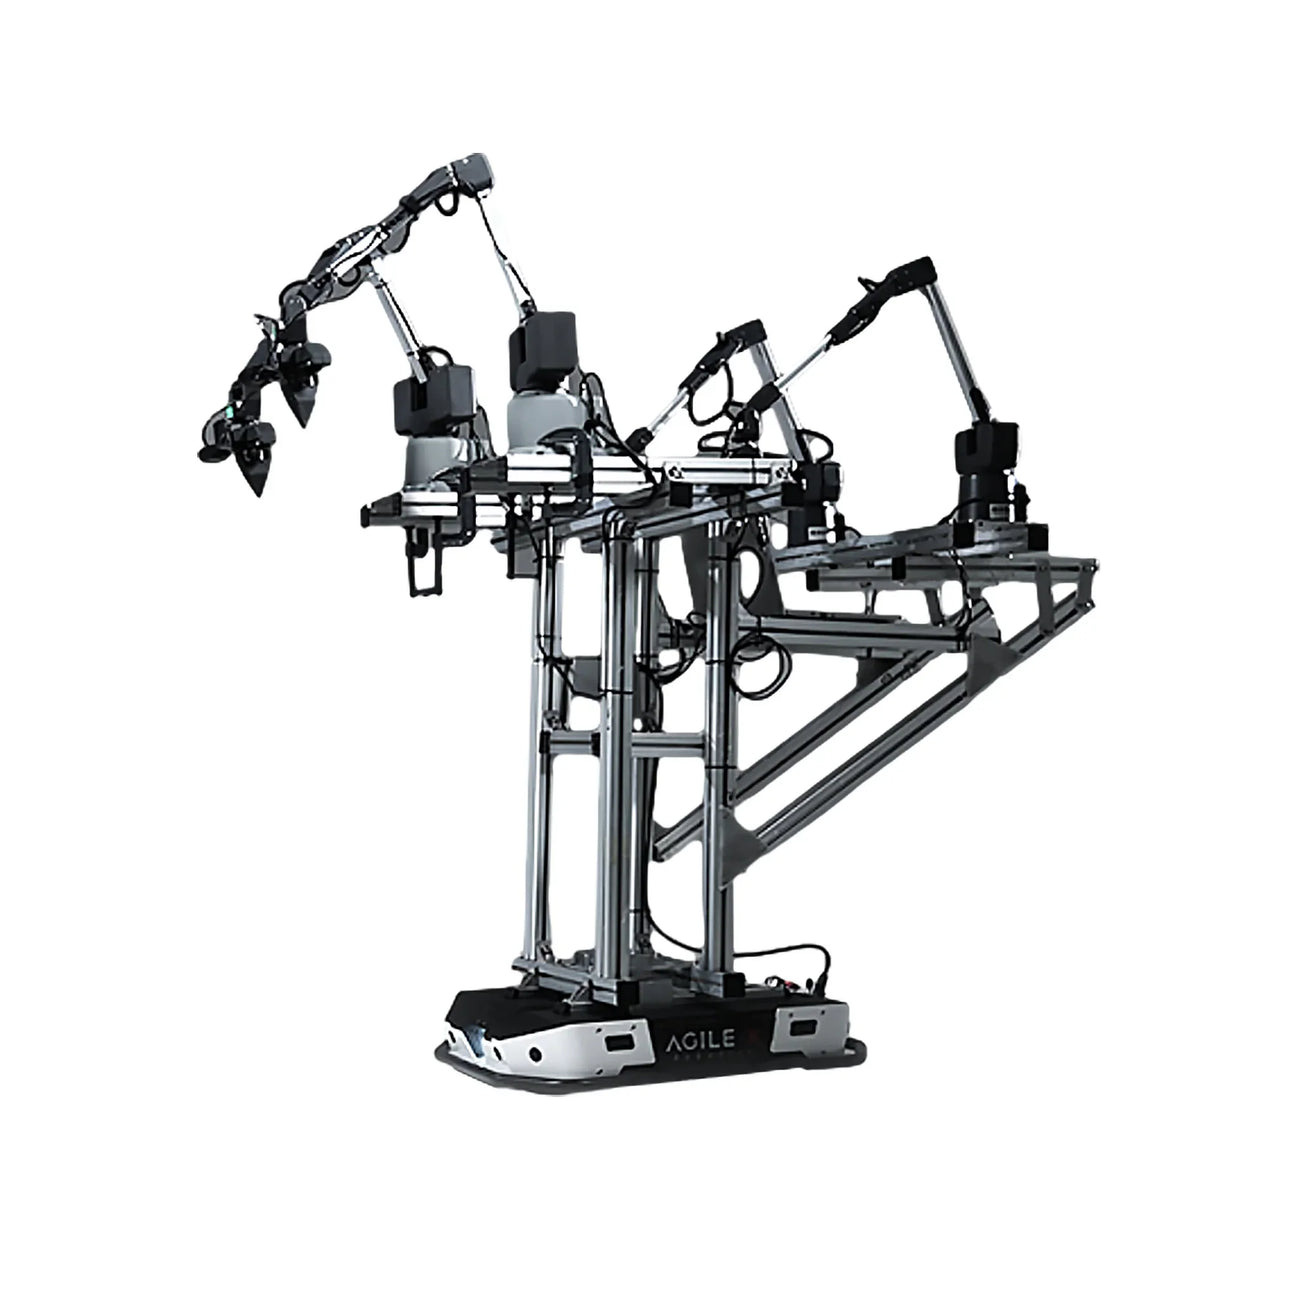
Состав мобильной системы
- Набор телеуправления
- myArm M&C Teleoperation Kit ×1
- Шасси
- Tracer ×1
- Навигационный набор
- Tracer Intelligent Navigation Kit ×1
- Модуль питания
- 1 шт.
- Кабели USB
- 4 шт.
Шасси Tracer
- Масса
- 28–30 кгСостав массы не раскрыт
- Батарея
- Литиевая, 24 В, 15 А·ч
- Приводные двигатели
- 2×150 Вт
- Стояночный режим
- Сервотормоз / защитная контактная кромка
- Поворот
- Дифференциальный
- Датчик двигателя
- Оптический
- Защита
- IP22Только шасси
- Макс. скорость
- 6,48 км/чТолько шасси, не собранный комплекс
- Минимальный поворот
- Разворот на месте
- Макс. уклон
- 8°Только шасси; нагрузка не указана
- Клиренс
- 30 мм
- Макс. время
- 480 минТолько шасси; нагрузка и режим не указаны
- Макс. пробег
- 40 кмТолько шасси; условия не указаны
- Зарядка
- 120 минТолько батарея шасси
- Рабочая температура
- −10…40 °CТолько шасси
- Режим управления
- Пульт / команды
- Радиопульт
- 2,4 ГГц
- Предельная дальность пульта
- 200 мУсловия связи не раскрыты
- Интерфейс связи
- CANШасси; доступность внешнего порта сборки не установлена
Управление системой
- Руки и шасси
- Раздельное управление
- Навигация
- Планирование маршрутов в помещении
- Пакет ROS1
- mc_embodied_kit_ros
- Драйвер рук Python
- pymycobot
M750 - чертёж
- Раскрытие захвата
- 80 ммВ изображённой позе; не габариты всей системы
- Вид сбоку
- 666,1×518,7 ммВ изображённой позе; не габариты всей системы
- Вид спереди
- 207×529,4 ммВ изображённой позе; не габариты всей системы
- Верхняя проекция
- 548,32 ммВ изображённой позе; не габариты всей системы
- Высота оси
- 498,4 ммВ изображённой позе; не габариты всей системы
C650 - чертёж
- Вид сбоку
- 572,6×486,1 ммВ изображённой позе; не габариты всей системы
- Вид спереди
- 154,2×495,4 ммВ изображённой позе; не габариты всей системы
- Верхняя проекция
- 498,1 ммВ изображённой позе; не габариты всей системы
- Высота оси
- 477,4 ммВ изображённой позе; не габариты всей системы