
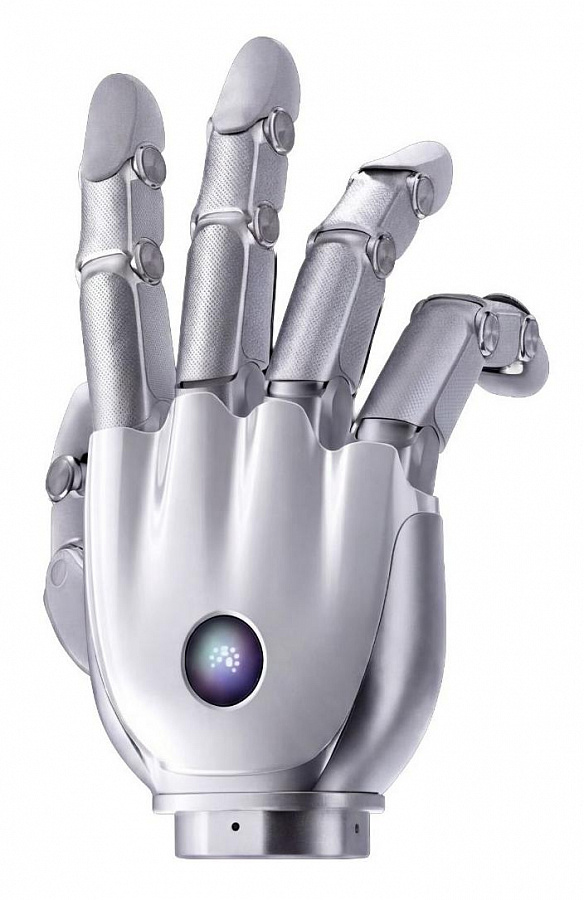
BrainCo Revo 3
- Активные оси
- 21 ст. св.
- Сила захвата
- ≥100 Н
- Движение сустава
- 0,33 с


Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли BrainCo Revo 2 Touch для вашего объекта и какая помощь понадобится после поставки.
891 000 ₽
Стоимость платформы
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
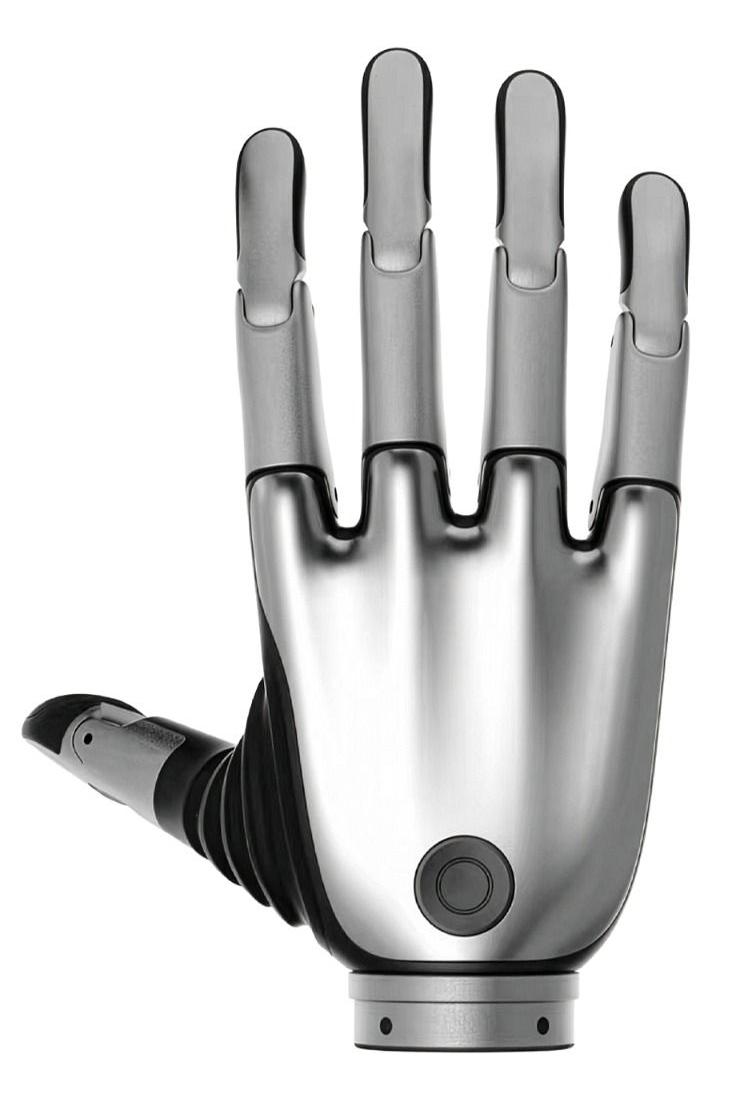
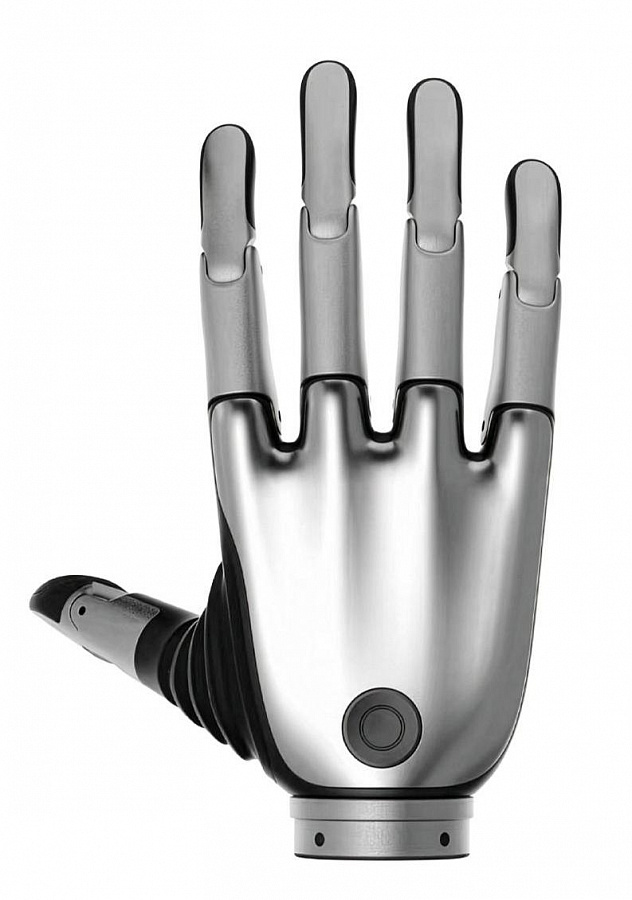
BrainCo Revo 2 Touch - роботизированная пятипалая кисть с тактильным оснащением для интеграции и исследований захвата. Она интересна проектам, где нужно наблюдать контакт пальцев с предметом и согласовать его с движением. Исполнение Touch следует выбирать по требованиям к контактным данным, интерфейсам и программе, которая будет управлять кистью.
В Revo 2 предусмотрены шесть активных суставов и суммарно 11 степеней свободы. Не все подвижности управляются независимо: механизм пальца связывает отдельные движения. Для программиста это означает, что план захвата должен учитывать реальную кинематику, а не модель кисти с отдельным приводом каждого сустава.
Большой палец обеспечивает разные положения относительно остальных пальцев, а их согласованное закрытие формирует контакт с объектом. Для подбора полезно выбрать предметы нужной формы и размера, проверить доступ к ним и способ отпускания. Возможность сжать кисть сама по себе не определяет удобство конкретной операции.
Тактильные модули дополняют положение и ток приводов информацией о контакте. Производитель выделяет адаптивное тактильное управление для соответствующих исполнений. Если приложение должно реагировать на касание или изменение удержания, важно заранее определить используемые данные и требуемое поведение.
Внутри семейства Revo 2 существуют Basic, Pro и Touch. Наличие тактильного оснащения и доступные соединения следует проверять по версии. Не стоит выбирать базовую кисть в расчёте на данные Touch только потому, что общая форма и число пальцев совпадают.
Документация описывает команды положения с временем или скоростью, а также режимы скорости и тока. Для простой последовательности удобно задать раскрытие, подвод, закрытие и отпускание. Для адаптивного поведения нужен критерий контакта и понятная реакция на изменение предмета в захвате.
Измеряемое усилие и предельная нагрузка относятся к разным условиям. Сила сжатия не равна массе переносимого предмета, а рейтинг кисти не подтверждает грузоподъёмность всей руки. Если объект мягкий или хрупкий, порог действия выбирают по задаче, сохраняя возможность прекратить движение до повреждения предмета.
Для Revo 2 Touch предусмотрены RS485, CAN FD и EtherCAT. Производитель предоставляет SDK для разработки на Python и C, с поддержкой распространённых рабочих сред. При интеграции согласуют физическое подключение, версию протокола и способ получения состояния, а не ограничиваются совпадением названия интерфейса.
Левую и правую кисти можно адресовать отдельно в управляющей системе. Для двуручного стенда важно определить соответствие команд сторонам и поведение при остановке одной из них. Полный цикл проверяют вместе с носителем: положение руки и ориентация предмета меняют условия захвата.
При включении Revo 2 проходит калибровку исходного положения с движением пальцев. Её нужно учитывать в последовательности запуска оборудования. Если питание включается повторно, нельзя рассчитывать на сохранение прежнего удержания объекта. Рабочие команды допускают после успешного завершения процедуры, предусмотренной производителем.
Для выбора Touch подготовьте набор объектов, описание требуемых контактных сигналов и схему установки. В лаборатории это помогает получить данные нужного типа; в прикладной задаче - связать обнаружение контакта с завершением действия. Критерий подбора состоит в выполнении конкретного захвата, а не в объединении всех функций семейства в один условный комплект.






Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.

