Перейти к содержимому

Elephant Robotics myBuddy 280

Elephant Robotics

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли Elephant Robotics myBuddy 280 для вашего объекта и какая помощь понадобится после поставки.

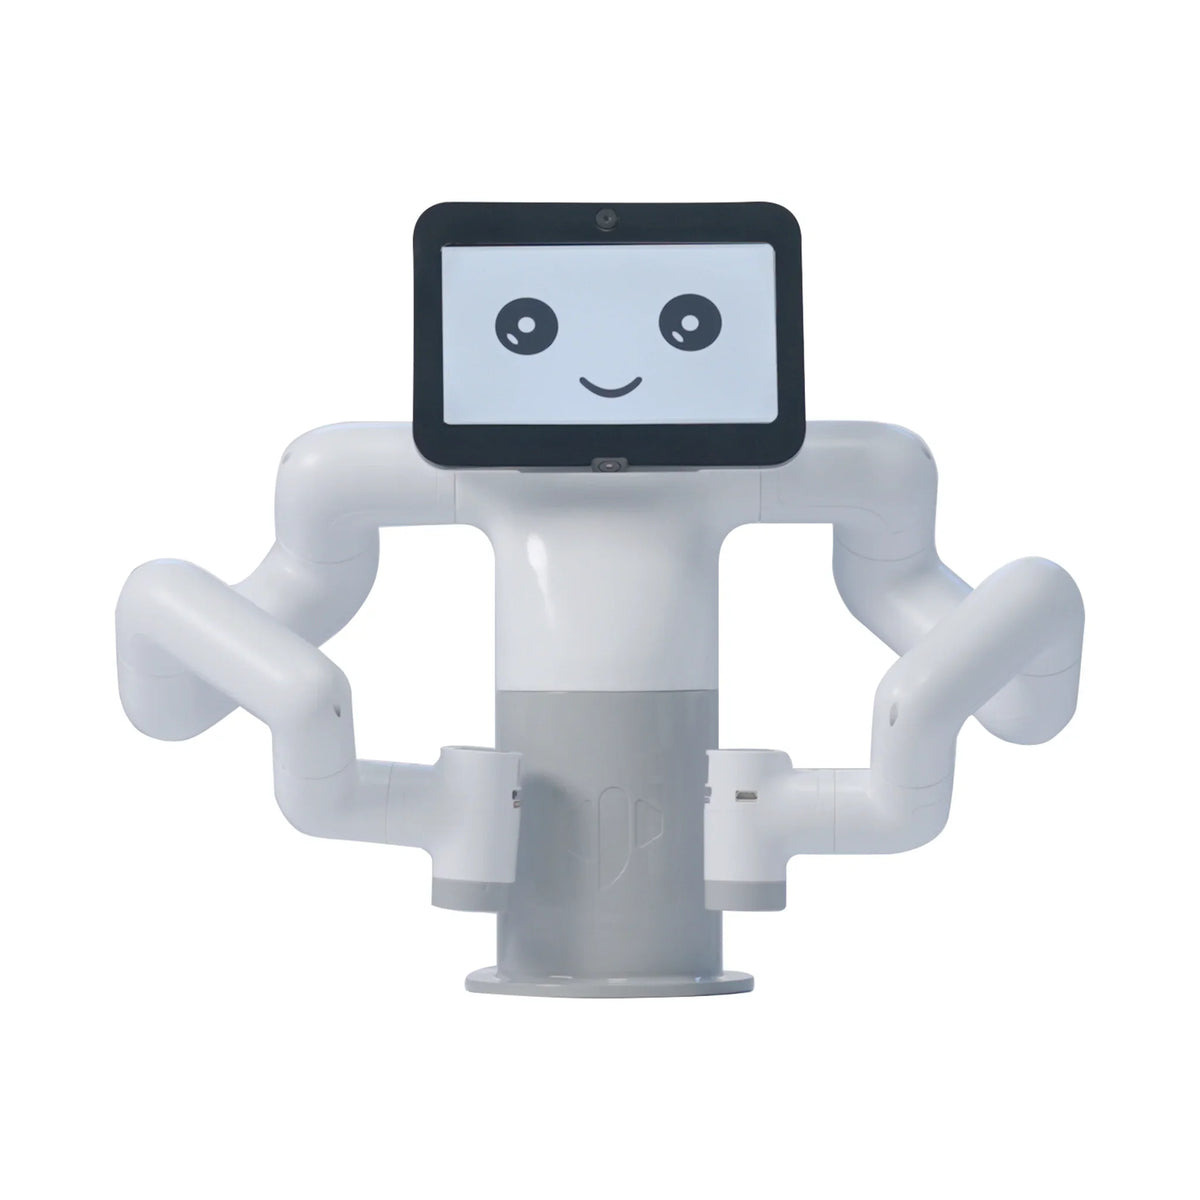
Двурукая настольная платформа с Raspberry Pi, экраном и камерами для обучения и исследования совместных манипуляций. Независимое управление руками и поясом через Python и ROS.

Нагрузка руки
250 г
Радиус руки
280 мм
Повторяемость
±0.5 мм

Цена по запросу

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

Elephant Robotics myBuddy 280 - настольная двурукая платформа для исследования согласованных манипуляций и обучения робототехнике. Разработчик управляет левой рукой, правой рукой и поясом раздельно, выстраивая общую последовательность действий с предметами. Встроенный экран подходит для интерфейса и визуального сопровождения эксперимента, а камеры позволяют создавать сценарии распознавания без установки внешней камеры на каждую руку.

Траектории можно подготовить ручным ведением или в myBlockly, а затем перенести логику в Python API и ROS. Библиотека предоставляет команды суставов, координат и преобразования между системами отсчёта, что полезно при проверке взаимодействия двух рук. Конечные захваты и жестовые кисти выбирают отдельно под учебную или исследовательскую задачу. Платформу закрепляют на основании и подключают к внешнему питанию; программную проверку столкновений настраивают отдельно, поскольку в API она по умолчанию выключена.
Характеристики

Двурукая платформа

Исполнение
myBuddy 280, базовая платформа без дополнительных кистей
Общие степени свободы
13
Нагрузка одной руки
250 г
Радиус одной руки
280 мм
Повторяемость
±0.5 мм
Приводы
13 бесщёточных сервоприводов постоянного тока
Заявленный ресурс
500 ч
Управление частями тела
Раздельное управление левой рукой, правой рукой и поясом
Установка
Закрепление на жёстком неподвижном или мобильном основании
Страна происхождения
Китай

Экран и камеры

Сенсорный экран
7 дюймов
Камеры
2 HD-камеры по 2 Мп
Выражения
Более 20 встроенных динамических выражений
Нижняя камера
Расположение под углом 45°; примеры локализации области и распознавания предметов/QR-кодов
Верхняя камера
Примеры распознавания лица и тела

Главный контроллер Raspberry Pi

Контроллер
Raspberry Pi 4B, 4 ГБ
Процессор
Broadcom BCM2711, 64 бита, 4 ядра, 1.5 ГГц
Графический процессор
VideoCore VI, 500 МГц
Карта памяти
32 ГБ
Беспроводная связь
Bluetooth и Wi-Fi
Внешний USB
USB 2.0
Внешний экран
HDMI Type-A с кнопкой переключения встроенного/внешнего экрана
Сетевой порт
Ethernet для связи с ПК и другим оборудованием
Индикатор экрана
Зелёный свет при выводе на внешний экран; выключен для встроенного

GPIO и питание базы

Питание
Внешнее 24 В постоянного тока, 9.2 А
Штекер питания
DC 5.5×2.1 мм
Разъём GPIO1
14 контактов, шаг 2.54 мм
Сигналы GPIO1
G17, G18, G27, G23, G22, G24, G10, G25, G9, G8, G11, G7; логика 3.3 В
Grove базы
Интерфейсы 2/3: G2/G3 и G5/G6; питание 5 В и GND
Совместное использование GPIO
При выборе другой функции контакта обычный I/O недоступен
Выключатель питания
Самофиксирующаяся кнопка
Тип выходов
PNP, логика 3.3 В

Концевые контроллеры и разъёмы

Симметрия интерфейсов
Разъёмы левой и правой рук одинаковы
GPIO каждой руки
G22, G19, G23, G33; логика 3.3 В; питание 5 В/3.3В и GND
Связь и прошивка
Type-C для ПК и обновления прошивки; Grove
Управление захватом
Сервопорт для дополнительного адаптивного захвата
Индикация Atom
RGB-матрица 5×5 на G27 и кнопка G39
Прошивки
Отдельные atomMain и picoMain
Тип выходов каждой руки
PNP, логика 3.3 В

Геометрия и монтаж

Ширина с разведёнными руками
863 ммПоза и проекции по оригинальным чертежам
Высота на фронтальном виде
368 ммПоза и проекции по оригинальным чертежам
Размер на боковом виде
158.44 ммПоза и проекции по оригинальным чертежам
Размерная цепь руки и плеча
75 / 96 / 110 / 131 ммПоза и проекции по оригинальным чертежам
Вертикальная размерная цепь
101.5 / 140 ммПоза и проекции по оригинальным чертежам
Основание
Диаметр 123.4 мм; четыре отверстия Ø4.5 мм, шаг 94×80 мм
Концевой фланец
Диаметр 60 мм; девять LEGO-отверстий Ø4.8 мм и резьбовые отверстия Ø2.5 мм; шаг 8 мм

Программирование

Python API
MyBuddy Python API для левой/правой рук и пояса
Управление
Суставные углы, координаты и совместные преобразования
Проверка столкновений
Программная функция API; по умолчанию выключена
ROS 1
MoveIt; пакет mybuddy
ROS 2
Rviz2, управление ползунками и следование модели
Визуальное обучение
myBlockly, ручное ведение и запись траекторий
Обновление прошивок
myStudio
Интерфейсы библиотеки
Более 100 управляющих интерфейсов
Минимальное время ответа команды
30 мсЗаявленный самый быстрый ответ; не время цикла и не задержка всей системы
Управление VR
Поддерживается разработка управления с VRVR-контроллер не указан в базовой поставке

Комплект и среда

Базовая поставка
myBuddy 280 Raspberry Pi, руководство, блок питания, плоская база и G-струбцина, перемычки, винты M4×35 и шестигранник
Дополнительные кисти
Жестовые кисти, захваты, насос и крепления предлагаются отдельными комплектами
Рабочая температура
0–45 °C
Относительная влажность
20–70%
Среда
Помещение; избегать воды, пыли, прямого солнца, вибрации и сильных электромагнитных помех

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.