Перейти к содержимому

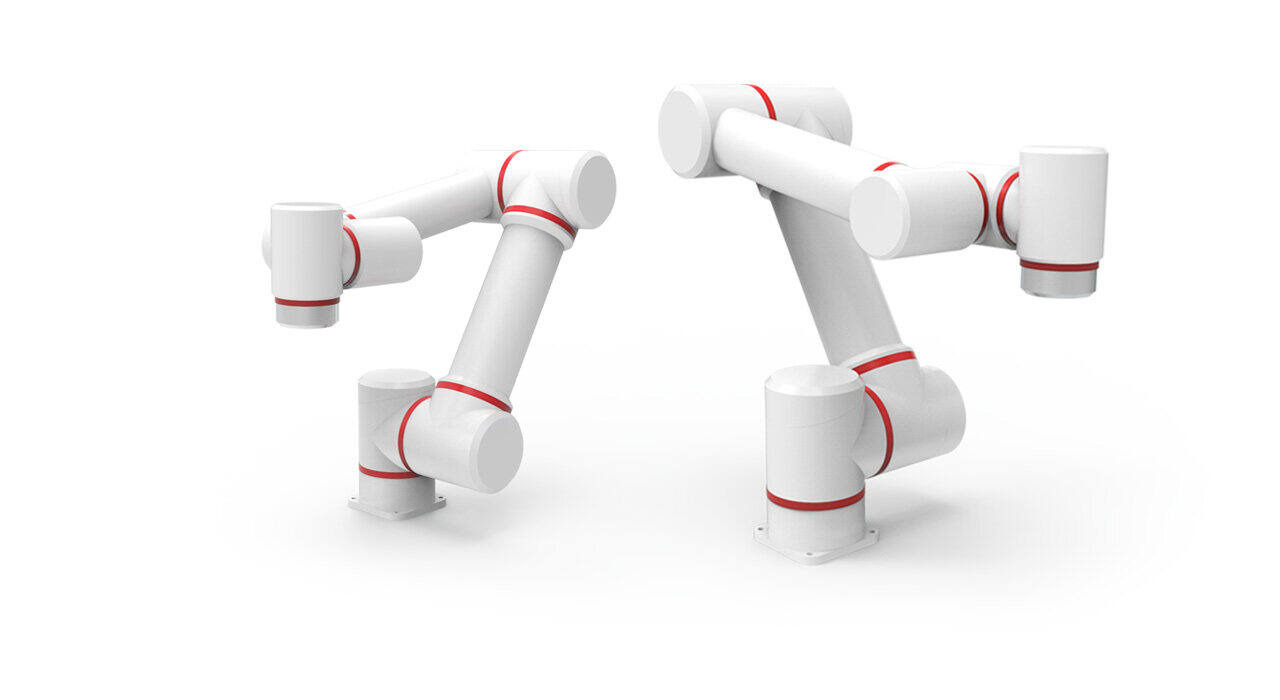
Elephant Robotics P3

Elephant Robotics

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли Elephant Robotics P3 для вашего объекта и какая помощь понадобится после поставки.

Elephant Robotics P3 (Panda 3) - коллаборативный манипулятор для компактных сборочных постов, переноса небольших деталей и испытательных стендов.

Грузоподъёмность
3 кг
Рабочий радиус
550 мм
Повторяемость
±0.05 мм

Цена по запросу

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

Elephant Robotics P3, или Panda 3, - коллаборативный манипулятор для сборки небольших изделий, переноса деталей и работы на испытательном стенде. Он подходит для отдельного рабочего поста, где нужно подать заготовку в оснастку, забрать её после операции и повторить заданную последовательность. В семействе Panda это модель для более близко расположенных точек подачи и обработки; инструмент выбирают под форму и массу детали.

Траекторию можно показать рукой в режиме ведения и оформить в графической программе RoboFlow. Через цифровые сигналы контроллера робот обменивается командами с захватом, датчиком или ПЛК, а Ethernet и последовательные интерфейсы помогают связать его с оборудованием поста. Для собственной логики производитель предоставляет SDK на Python, C++ и Java и поддерживает расширения ROS. Контроллер и пульт размещаются отдельно от руки, поэтому при компоновке стенда учитывают и соединительные кабели.
Характеристики

Манипулятор

Модель
P3
Название семейства
Panda 3
Степени свободы
6
Грузоподъёмность
3 кгДопустимая нагрузка уменьшается при удалении её центра от фланца J6.
Рабочий радиус
550 мм
Повторяемость
±0.05 мм
Масса руки
17 кг
Рабочая температура
0…50 °C
Типовая мощность
160 Вт
Типовая скорость инструмента
1 м/с
Защита руки
IP54
Шум
<70 дБ
Материалы
Алюминиевый сплав, резина
Положение установки
Любой угол
Основание руки
123 × 123 ммДве стороны основания; не габариты всей руки.
Условия размещения
В помещении
Диапазон суставов
±360 °Каждый из шести суставов.
Макс. скорость J1–J3
180 °/с
Макс. скорость J4–J6
208 °/с
Узлы системы
Манипулятор, контроллер, пульт
Приводы и тормоза
Встроены в корпус руки
Хранение
0…50 °C
Страна происхождения
Китай

Управление

Среда управления
RoboFlow
Программирование
Графическое
SDK: языки
Python, C++, Java
Программный интерфейс
API
Расширения ROS
ПоддерживаютсяВерсия ROS не указана.
Обнаружение столкновений
Остановка движенияЗависит от настроек контроля столкновений и рабочего приложения.
Обучение траектории
Ведение рукой
Дополнительные средства защиты
Лидар, световая завесаОпциональное оснащение рабочего места.

Контроллер

Габариты блока
545 × 285 × 433 ммД × Ш × В; отдельный блок.
Масса блока
25 кг
Входное питание блока
110–240 В AC, 50/60 Гц
Защита блока
IP40
Сертификация контроллера
CE

Пульт

Габариты пульта
255 × 230 × 90 ммД × Ш × В.
Масса пульта
1.8 кг
Разрешение пульта
1024 × 768 пикс.
Экран пульта
10.4 дюйма
Защита пульта
IP20

Подключение оборудования

Цифровые входы контроллера
16: IN0–IN15
Группы входов
IN0–3/COM1; IN4–7/COM2; IN8–11/COM3; IN12–15/COM4
Входные общие клеммы
COM1–COM4Полярность входа определяется подключением общего контакта к24В или0В.
Цифровые выходы контроллера
16: OUT0–OUT15
Тип цифровых выходов
NPN; активный0В
Группы выходов
OUT0–3, OUT4–7, OUT8–11, OUT12–15В каждой8-контактной группе сигналы чередуются с клеммами24В.
Питание I/O
24 В, 2 А
Клеммы питания DC
0–3:24V;4–7:GND
RS-232: клеммы
0:GND;1:232RX;2:232TX
RS-485: клеммы
3:485D+;4:485D−
Последовательная связь
RS-232: полный дуплекс;RS-485: полудуплекс
USB контроллера
2 портаUSB1/USB2 для файлов программы, мыши или клавиатуры.
Ethernet контроллера
1 портСвязь с компьютером и другим оборудованием.
Протокол сети
TCP/IP
Внешнее управление: контакт 0
SS1
Внешнее управление: контакт 1
SS2
Внешнее управление: контакт 2
START
Внешнее управление: контакт 3
STOP
Внешнее управление: контакт 4
COM0
Внешний E-STOP: контакт 0
Не назначен
Внешний E-STOP: контакт 1
ES1+
Внешний E-STOP: контакт 2
ES1−
Внешний E-STOP: контакт 3
ES2+
Внешний E-STOP: контакт 4
ES2−
Сетевой кабель контроллера
2 м
Кабель пульта
4 м
Кабель контроллер–рука
4 м

Монтаж

Крепление основания
4 × M8
Отверстия основания
4 × Ø9 ммСквозные.
Класс болтов
12.9
Момент затяжки основания
28 Н·м
Межосевое расстояние отверстий
100 × 100 мм
Длина болтов основания
По толщине платформы
Крепёж в упаковке
Болты M8, шайбы и гайкиТочное количество не приведено.
Резьбы фланца
8 × M6, глубина5ммСверление Ø5мм на глубину6мм.
Окружность крепления фланца
Ø50 мм
Установочное отверстие фланца
Ø6, +0.015/0 ммГлубина5мм.
Угол установочного отверстия
22.5 °По отношению к вертикальному радиусу на чертеже.
Центральное отверстие фланца
Ø31.5 ммНоминальный диаметр.
Наружная ступень фланца
Ø63 ммНоминальный диаметр.

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.