Перейти к содержимому

Unitree D2

Unitree

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли Unitree D2 для вашего объекта и какая помощь понадобится после поставки.

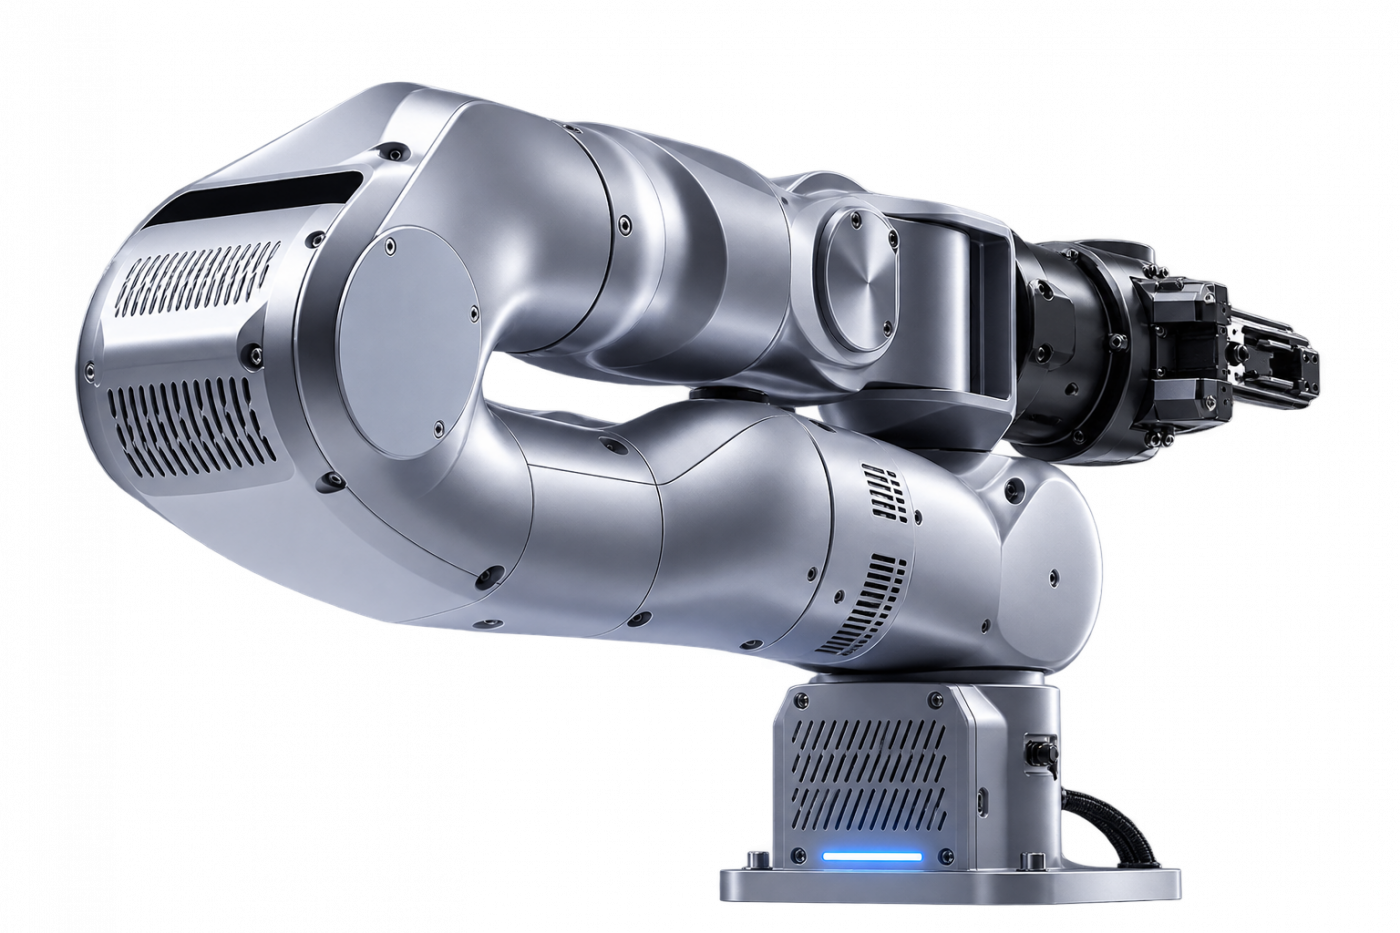
Одна роботизированная рука Unitree D2 с захватом для исследований и мобильных установок.

Рабочая нагрузка
3 кг
Радиус захвата
780 мм
Оси руки
7

Цена по запросу

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

Unitree D2 - семиосевая роботизированная рука с захватом для настольных исследований и установки на мобильную платформу. Складывающийся локоть помогает менять рабочую позу, а несколько вариантов крепления позволяют организовать доступ к объекту с нужной стороны. На исследовательском стенде D2 можно использовать для отработки захвата и перемещения предметов, сохраняя отдельный учёт рабочей и максимальной нагрузки.

Оператор задаёт движение через программные средства, ручное ведение или подготовленную офлайн-траекторию. Платформа цифрового двойника показывает состояние руки и параметры, помогая при отладке и обслуживании. Для мобильной установки выбирают одну руку на As2; две руки на A2 требуют ограничения скорости движений из-за возможностей корпуса и питания. Базовая мобильная платформа и вторая рука в это исполнение не входят.
Характеристики

Характеристики

Степени свободы руки
7
Захват
1 шт.
Нагрузка рабочая
3 кг
Нагрузка максимальная
5 кгНе номинальная рабочая нагрузка
Длина руки
633 мм
Радиус захвата
780 мм
Масса нетто
5.9 кгОдна рука
Материал
Алюминиевый сплав
Монтаж
Вертикальный, боковой, подвесной, на мобильной платформе
Двигатель
PMSM с внутренним ротором
Вход питания
36–58 ВНапряжение питания руки
Мощность пиковая
870 Вт
Мощность типовая
≤60 Вт
Контроллер
Arm Cortex-M33, 32 бит
Связь
UDP / Serial
Разъём питания
XT30 ×1
USB
Type-C ×1
Ethernet
1 шт.
RS-485
1 шт.
Управление
SDK, ПК, ручное ведение, офлайн-траектория
Обновление прошивки
IAP
Частота управления
500 Гц
Индикация
Индикатор состояния
Световая полоса
18 шт.RGB-светодиоды
Обратная связь суставов
Двойные энкодеры
Опоры суставов
Перекрёстно-роликовые
Складывание локтя
180 °
Платформа управления
Цифровой двойник, отладка, мониторинг параметров, обслуживаниеПланирование движений через отдельный SDK
Совместимость As2
Только одна рукаОграничение размеров платформы; платформа отдельно
Две руки на A2
Без высокоскоростных движенийОграничения размеров и мощности A2; в эту карточку входит одна рука
Страна происхождения
Китай

Суставы

J1: угол
±156 °В радианах: ±2.7227
J1: пиковый момент
60 Н·м
J1: максимальная скорость
18.7 рад/с
J2: угол
0–195 °В радианах: 0–3.4034
J2: пиковый момент
60 Н·м
J2: максимальная скорость
18.7 рад/с
J3: угол
±160 °В радианах: ±2.7925
J3: пиковый момент
60 Н·м
J3: максимальная скорость
18.7 рад/с
J4: угол
−180–0 °В радианах: −3.1416–0
J4: пиковый момент
30 Н·м
J4: максимальная скорость
52.4 рад/с
J5: угол
±102 °В радианах: ±1.7802
J5: пиковый момент
30 Н·м
J5: максимальная скорость
52.4 рад/с
J6: угол
±86.5 °В радианах: ±1.5097
J6: пиковый момент
10 Н·м
J6: максимальная скорость
37.7 рад/с
J7: угол
±90 °В радианах: ±1.5708
J7: пиковый момент
10 Н·м
J7: максимальная скорость
37.7 рад/с

Новости о роботе и бренде

О роботе: 0 · О бренде: 25 · Все новости

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.