Перейти к содержимому

SIASUN SA10A-10/0.60

Siasun Robot

Сначала ваша задача. Затем план внедрения.

Не уверены, с чего начать? Обсудим, подходит ли SIASUN SA10A-10/0.60 для вашего объекта и какая помощь понадобится после поставки.

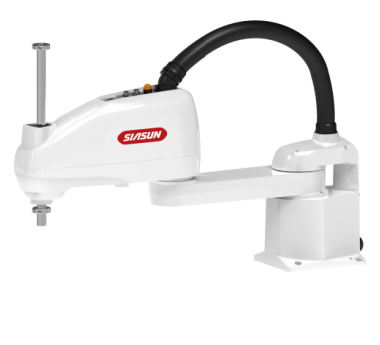
SIASUN SA10A-10/0.60 - настольный SCARA-манипулятор для сборки, сортировки и перемещения деталей между близко расположенными рабочими точками.

Макс. нагрузка
10 кг
Вылет
600 мм
Повт. J1+J2
±0.02 мм

Цена по запросу

С кем решать вопросы после запуска?

С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.

Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.

Рядом на каждом этапе работы с роботом

  1. До покупки

    Оценка задачи и выбор платформы

  2. При запуске

    Настройка и обучение команды

  3. В эксплуатации

    ТО, диагностика и запчасти

  4. При новых задачах

    Оценка интеграции и доработок

Описание

SIASUN SA10A-10/0.60 - настольный SCARA-манипулятор для сборки, сортировки и перемещения деталей между близко расположенными рабочими точками. Вылет 600 мм позволяет разместить подачу и приспособления в пределах компактной зоны вокруг основания. Четыре оси обеспечивают горизонтальный перенос, вертикальное перемещение и поворот инструмента перед операцией.

Рабочий цикл строят из подхода к детали, захвата, переноса и опускания в приспособление. При выборе оснастки проверяют массу инструмента вместе с деталью и необходимую глубину вертикального перемещения: для J3 предусмотрена отдельная опция увеличенного хода. Заявленное время стандартного цикла производитель приводит без траектории и нагрузки, поэтому фактическую производительность определяют на программе конкретного процесса.
Характеристики

Манипулятор

Максимальная нагрузка
10 кг
Рабочий вылет
600 мм
Количество осей
4
Страна происхождения
Китай

Рабочие ходы

J1
±132 °
J2
±150 °
J3
200 ммСтандартный ход.
J4
±360 °

Опциональный ход

J3
300 ммОпциональное исполнение вертикальной оси; вместо стандартных 200 мм.

Повторяемость

Горизонтальные оси J1+J2
±0.02 мм
Вертикальная ось J3
±0.01 мм
Поворот J4
±0.01 °

Монтаж

Установка
На столе

Защита

Класс защиты
IP20

Конструкция

Компоновка
Модульная
Опоры
Двойная опора основания

Управление

Программирование
Несколько способов программирования и обучения

Оснастка

Пневматическая разводка
Предусмотрены подводыКоличество и размеры линий не указаны.

Применение

Отрасли
Электроника, аккумуляторы, фотоэлектрика, автомобильная электроника
Операции
Перемещение, сборка, нанесение клея, сортировка

Нагрузка

Номинальная нагрузка
5 кг

Геометрия звеньев

Длина J1
225 мм
Длина J2
375 мм

Максимальные скорости осей

J1+J2
9100 мм/с
J3
1150 мм/с
J4
2700 °/с

Инерция инструмента J4

Номинальная
0.02 кг·м²
Максимальная
0.3 кг·м²

Механическая часть

Масса руки
22 кг

Запрессовка J3

Усилие
200 Н

Акустика

Уровень шума
≤70 дБВзвешивание dBA и метод измерения не указаны.

Электропитание системы

Входная мощность
200 Вт

Монтаж основания

Отверстия и размер
150×150; 4ר9 ммПечатный размер крепления; не габариты руки.

Кабель

Стандартная длина
3 м
Опциональные длины
5 / 10 мАльтернативные длины кабеля.

Пользовательские подводы

Разъём
15 pin D-sub
Ethernet
CAT5E

Пользовательская пневматика

Линии Ø6 мм
2 шт.
Линии Ø4 мм
1 шт.
Давление
0.59 МПа

Окружающая среда

Температура
0…45 °C
Влажность
10…80 %

Мы в соцсетях

Узнайте первым о новостях, продуктах, мероприятиях и многом другом из мира робототехники.