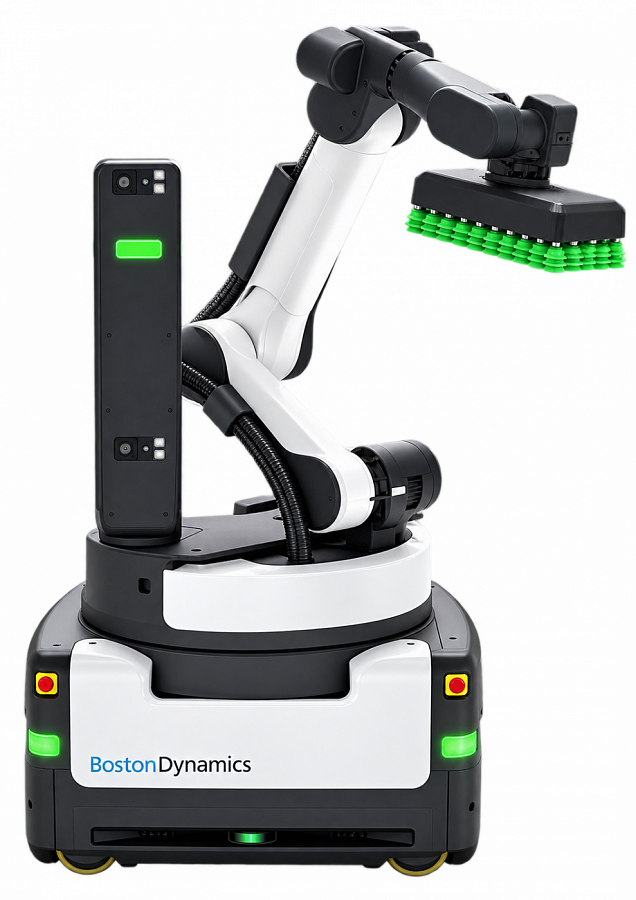
Boston Dynamics Stretch Unloading
- Масса коробки
- 23 кг
- Вылет В×Г
- 3200 × 1950 мм
- Оси руки
- 7


Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Boston Dynamics Spot для вашего объекта и какая помощь понадобится после поставки.
9 500 000 ₽
Стоимость платформы
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
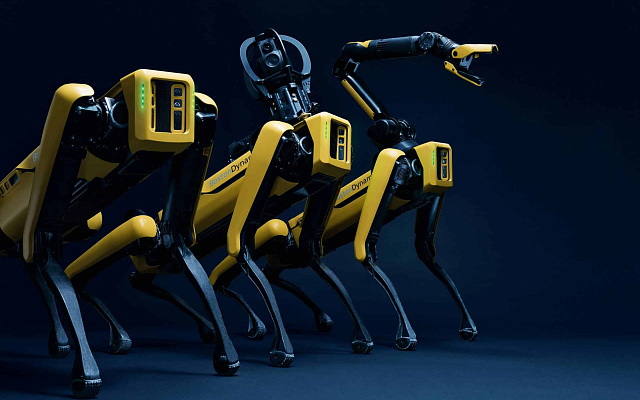
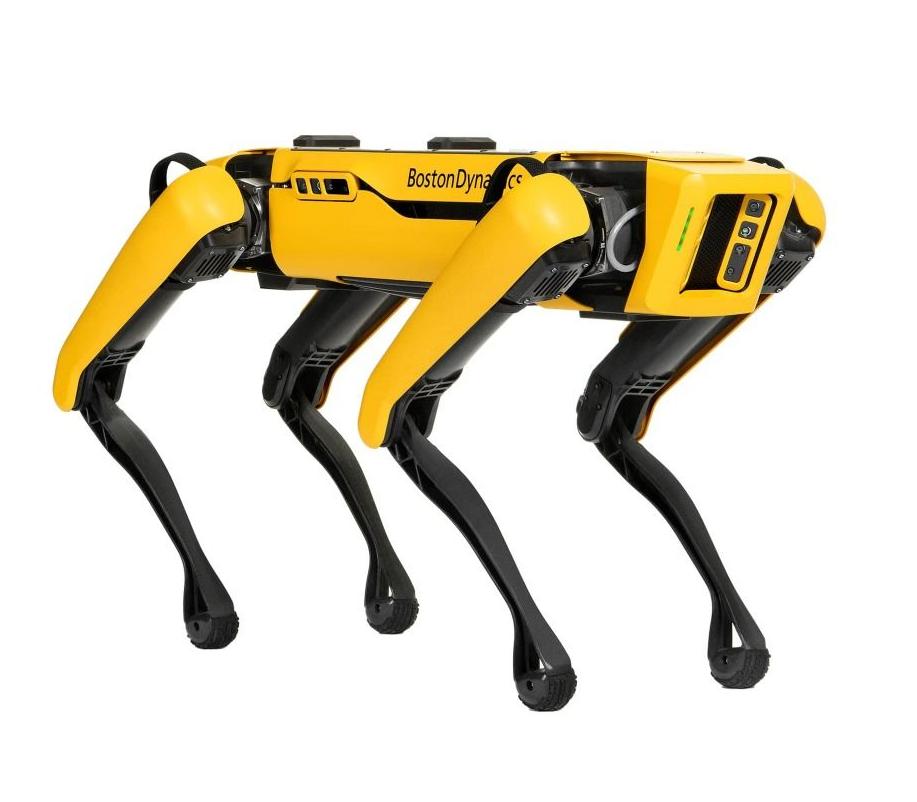
Boston Dynamics Spot - четвероногая мобильная платформа для инспекции, сбора данных и исследовательских проектов. Робот переносит выбранное оборудование по маршруту, где могут встречаться лестницы, перепады уровня и ограниченные проходы. Его практическая ценность определяется не только проходимостью, но и тем, какие данные удаётся получить в нужных контрольных точках.
Spot можно рассматривать как носитель сенсоров и другого оборудования, подобранного под конкретную работу. Для обследования полезно определить целевые объекты и требуемый результат: изображение, показание прибора или данные установленного измерительного модуля. Сам факт наличия мобильной платформы не подтверждает, что любое измерительное оснащение уже входит в комплект.
Общий предел установленной нагрузки составляет 14 кг. В него входит всё дополнительное оборудование, включая крепления и манипулятор при его использовании. Допустимую массу нельзя назначать отдельно каждому устройству. Для проекта также важны положение центра тяжести, габариты нагрузки и отсутствие помех движению ног.
Конструкция Spot включает 12 степеней свободы ног. Производитель приводит максимальную скорость 1,6 м/с и отдельные ограничения для ступеней и уклонов. Эти значения описывают разные условия: предельная скорость не означает такое же движение на лестнице или с любой установленной нагрузкой.
При обследовании маршрута проверяют покрытие, размеры ступеней, проходы и места разворота. В рабочем задании нужно предусмотреть, что происходит при перекрытом проходе или изменении положения оборудования. Для регулярной инспекции важно, чтобы робот мог не только пройти участок, но и остановиться в позиции, из которой выполняется нужное измерение.
В официальной документации описаны стереокамеры, предоставляющие изображение и пространственные данные. Для прикладного проекта необходимо отличать сенсоры движения от полезной нагрузки, выполняющей целевое обследование. Например, средства восприятия препятствий не заменяют автоматически выбранный промышленный измерительный прибор.
Spot поддерживает программное взаимодействие через SDK, а также сетевые интерфейсы. Разработчику важно определить, какие команды нужны приложению, как получать состояние платформы и как результаты измерений привязываются к маршруту. Наличие SDK не означает готовую интеграцию с системой эксплуатации заказчика: её интерфейс и критерии приёмки согласуют отдельно.
В документах Spot встречаются разные варианты аккумулятора, массы, зарядки и температурных условий. Например, данные Spot Gamma с батареей 605 Вт·ч относятся к определённой аппаратной конфигурации. При подборе нельзя собирать единый набор максимальных параметров из документов разных версий.
Номинальное время работы также не равно продолжительности полезной инспекции. Нужно учесть перемещение, остановки, массу и питание дополнительного оборудования. Для пилота полезно измерить выполнение представительного маршрута и проверить остаток энергии после его завершения, затем включить зарядку в рабочий график.
Составьте перечень контрольных точек, схему площадки и список требуемых датчиков. Для каждой точки определите формат результата и того, кто его оценивает. Если задача включает работу манипулятора, укажите предметы, расположение и требуемое действие, сохранив общий предел дополнительной нагрузки платформы.
Для испытаний согласуют рабочую зону, участие оператора и порядок остановки. Защита IP54 не заменяет проверку соответствия конкретным условиям площадки. Предметный подбор Spot должен связать точную аппаратную версию, полезную нагрузку, программную часть и маршрут с проверяемой задачей предприятия.






Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.