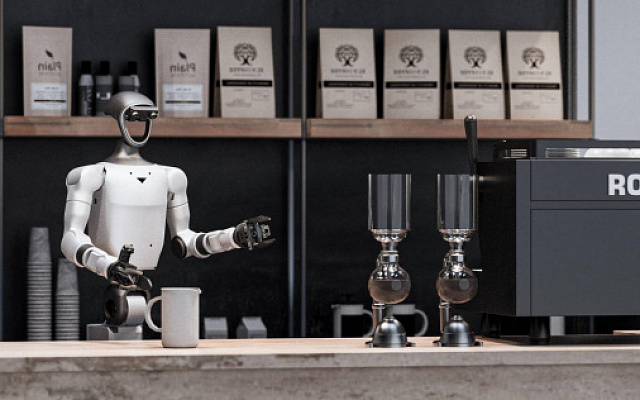
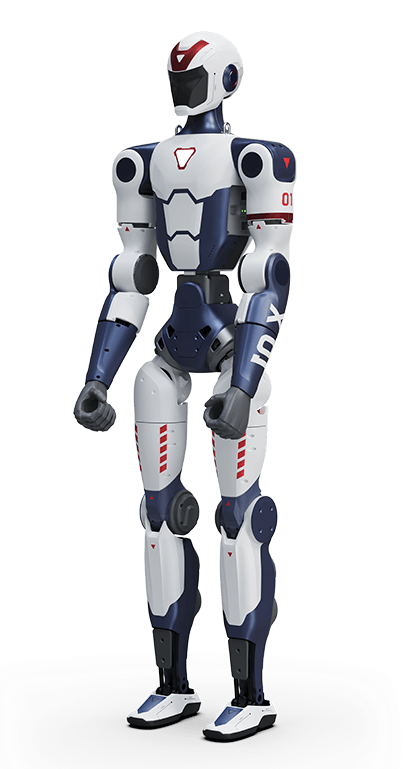
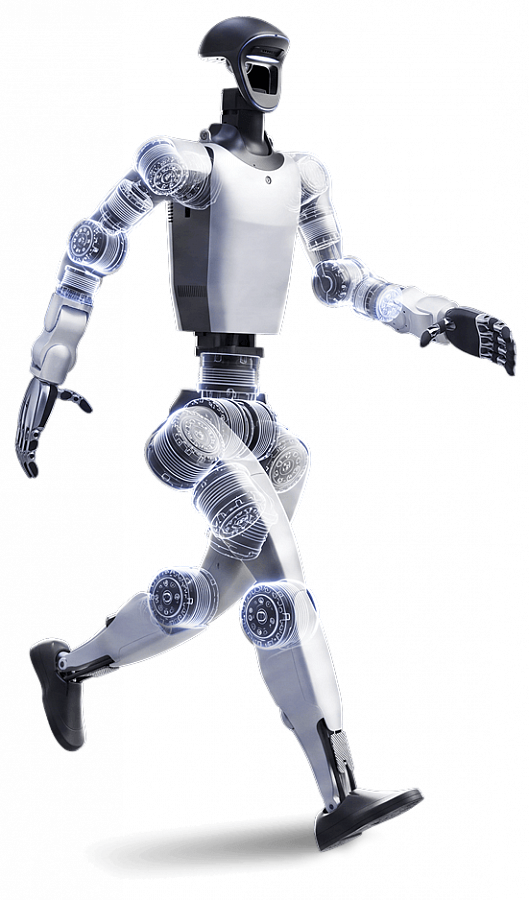
Unitree H2
- Ном. груз руки
- ≈7 кг
- Время работы
- ≈3 ч
- DOF без кистей
- 31 DOF

Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Unitree Go2 для вашего объекта и какая помощь понадобится после поставки.
Unitree Go2 - четырёхногая платформа для разработки и изучения робототехники. Её выбирают, когда нужно работать с SDK и собственными алгоритмами, а не ограничиваться готовыми действиями в приложении. В каталоговой комплектации указан LiDAR Unitree L1.
1 200 000 ₽
Стоимость платформы
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
Unitree Go2 - четвероногая платформа для обучения, программирования и разработки робототехнических приложений. Исполнение EDU ориентировано на команды, которым нужен SDK и возможность строить собственную логику работы мобильного робота. Платформа позволяет связать наблюдение за окружающим пространством с программными решениями и реальным движением. Представленная конфигурация использует лидар Unitree L1.
Графическое программирование помогает начать с последовательности понятных команд, а интерфейсы разработки дают следующий уровень работы с платформой. Учебная группа может построить маршрут из действий, посмотреть на поведение робота и затем перейти к программе, реагирующей на данные. Такой порядок позволяет изучать робототехнику через связь между кодом, измерениями и движением, постепенно увеличивая самостоятельность приложения.
SDK особенно важен для проекта, в котором недостаточно готовых действий из приложения. Разработчик определяет условия выполнения команды, порядок остановок и взаимодействие с установленным оборудованием. При этом доступные возможности зависят от конкретной конфигурации и интерфейсов. Перед выбором архитектуры приложения связывают нужный алгоритм с фактически установленными датчиками и вычислителями.
Лидар L1 и широкоугольная камера дают разные сведения об окружении. Пространственные измерения позволяют изучать геометрию сцены, а видеопоток - наблюдать видимые объекты и движение. Для лаборатории это основа экспериментов с восприятием и мобильным управлением. Обработку данных и связь результата с решением о движении определяет программный сценарий команды.
Система ISS 2.0 предусматривает режим сопровождения с беспроводным позиционированием. На занятии его можно использовать для наблюдения за тем, как мобильная платформа поддерживает перемещение рядом с ведущим. Этот режим решает отдельную задачу следования; собственный проект может использовать другие способы задания цели. Состав и доступность дополнительных функций зависят от версии программного обеспечения и исполнения.
Для EDU предусмотрены варианты дополнительного вычислительного оборудования и камер. Они определяют, какую обработку получится выполнять непосредственно на борту. Для исследования алгоритмов важно заранее разделить функции штатного управления и нагрузку пользовательского приложения. Так команда сможет подобрать вычислитель и оборудование под эксперимент, не связывая его с характеристиками другой версии Go2.
Аккумулятор увеличенной ёмкости полезен для продолжительных занятий, но активное движение и питание дополнительных модулей влияют на время работы. При добавлении прибора рассчитывают массу вместе с креплением и его положение на корпусе. Равновесие робота, свободное движение ног и открытый обзор датчиков остаются важны для эксперимента. Повторяемая конфигурация помогает сравнивать результаты программ при одинаковых внешних условиях.
Исполнения Go2 с различными поколениями лидара имеют собственный состав оборудования. Для описанной версии L1 используют соответствующие интерфейсы и документацию. Go2 EDU подходит образовательным и исследовательским командам, которые хотят пройти путь от готового движения к собственному приложению: получить данные, принять программное решение, выполнить действие и сопоставить ожидаемый результат с реальным поведением робота.







Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.