Agile ONE SN
- Груз одной рукой
- До 3 кг
- Степени свободы
- 71
- Рост
- 140 см

Сначала ваша задача. Затем план внедрения.
Не уверены, с чего начать? Обсудим, подходит ли Agile ONE для вашего объекта и какая помощь понадобится после поставки.
Agile ONE - промышленный гуманоид с манипуляционными кистями, пространственным восприятием и обратной связью для сотрудников.
Цена по запросу
С Unibot: обслуживание, диагностика, подбор запчастей и оценка доработок.
Состав, стоимость и сроки работ согласуем для вашей задачи. Условия гарантии - по производителю и поставке.
Оценка задачи и выбор платформы
Настройка и обучение команды
ТО, диагностика и запчасти
Оценка интеграции и доработок
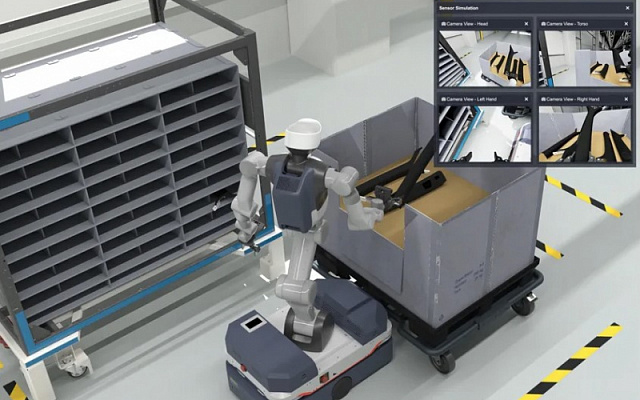
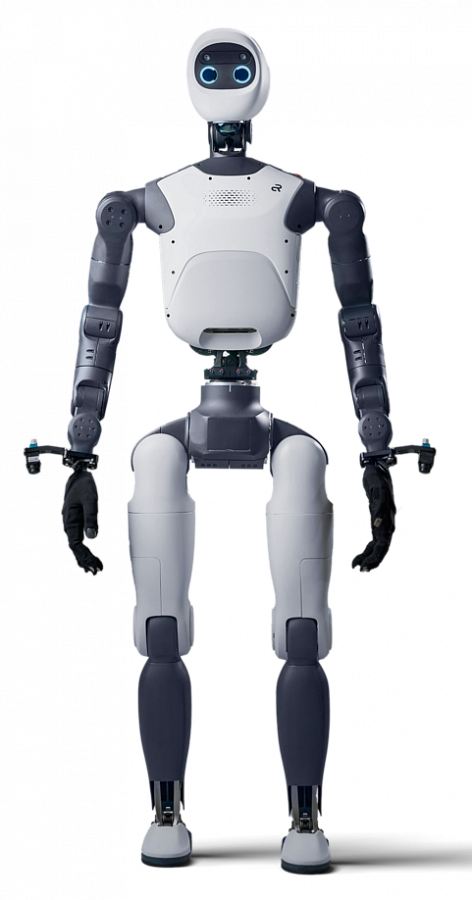
Agile ONE - полноразмерный промышленный гуманоид Agile Robots для манипуляций и перемещения между рабочими постами. Он объединяет руки с силовым и тактильным восприятием, камеры, лидары и средства взаимодействия с человеком. Модель рассматривают как часть производственного процесса, где нужно связать получение задания, работу с предметом и переход к следующей операции.
Кисти Agile ONE имеют модульные пальцы и встроенные датчики усилия и осязания. Эти данные важны, когда операция определяется не только положением руки, но и взаимодействием с поверхностью. При захвате нужно установить контакт, сохранить удержание и выполнить дальнейшее движение. Тактильное восприятие даёт программной системе сведения о том, что происходит между пальцами и предметом.
Модульность пальцев позволяет рассматривать оснащение вместе с рабочей задачей. Разные детали могут требовать другого распределения контактов и способа удержания. Для переноса, размещения или обслуживания оборудования задают собственную последовательность. Согласование кистей и рук помогает связать контакт с траекторией, а не ограничивать действие одной заранее заданной позой.
Камеры и лидары предоставляют информацию о рабочем пространстве, движении и препятствиях. Это участвует в перемещении и подходе к месту выполнения задачи. В производственном цикле прибытие к посту должно быть связано с правильным положением относительно оборудования. Программа определяет, когда движение завершается и робот может перейти к действию руками.
Agile ONE рассчитан на работу между несколькими позициями и взаимодействие с другими решениями промышленной автоматизации. Для проекта важно определить, как робот получает задание, где принимает предмет и куда передаёт результат. Такое соединение операций даёт смысл мобильности: движение становится частью технологической последовательности, а не отдельной демонстрацией ходьбы.
Грудной информационный дисплей, выразительные глаза, световые сигналы и голосовые ответы сообщают состояние системы. Датчик близости дополняет восприятие в пространстве взаимодействия. Эти средства помогают сделать поведение понятнее для сотрудника, который работает на том же участке. Содержание сообщения и момент его появления связывают с текущим этапом задания.
Распознавание речи даёт ещё один канал общения с программой. Для рабочего процесса важно, чтобы команда имела определённый смысл: выбрать действие, подтвердить этап или получить состояние. Конкретный набор взаимодействий создают под объект и производственную логику. Аппаратные каналы предоставляют основу для диалога, а его содержание определяется приложением.
Robotic Foundation Model обучается на реальных промышленных, симулированных и телеоперационных данных. Это программный подход к развитию навыков в физической среде. Для конкретного внедрения всё равно определяют предмет, инструмент, последовательность и критерий результата. Agile ONE подходит для проекта промышленной манипуляции, где восприятие, контакт и мобильность должны работать как единый процесс вместе с окружающим оборудованием.






Оставьте контакты и расскажите о вашей задаче. Мы свяжемся с вами и обсудим следующие шаги.